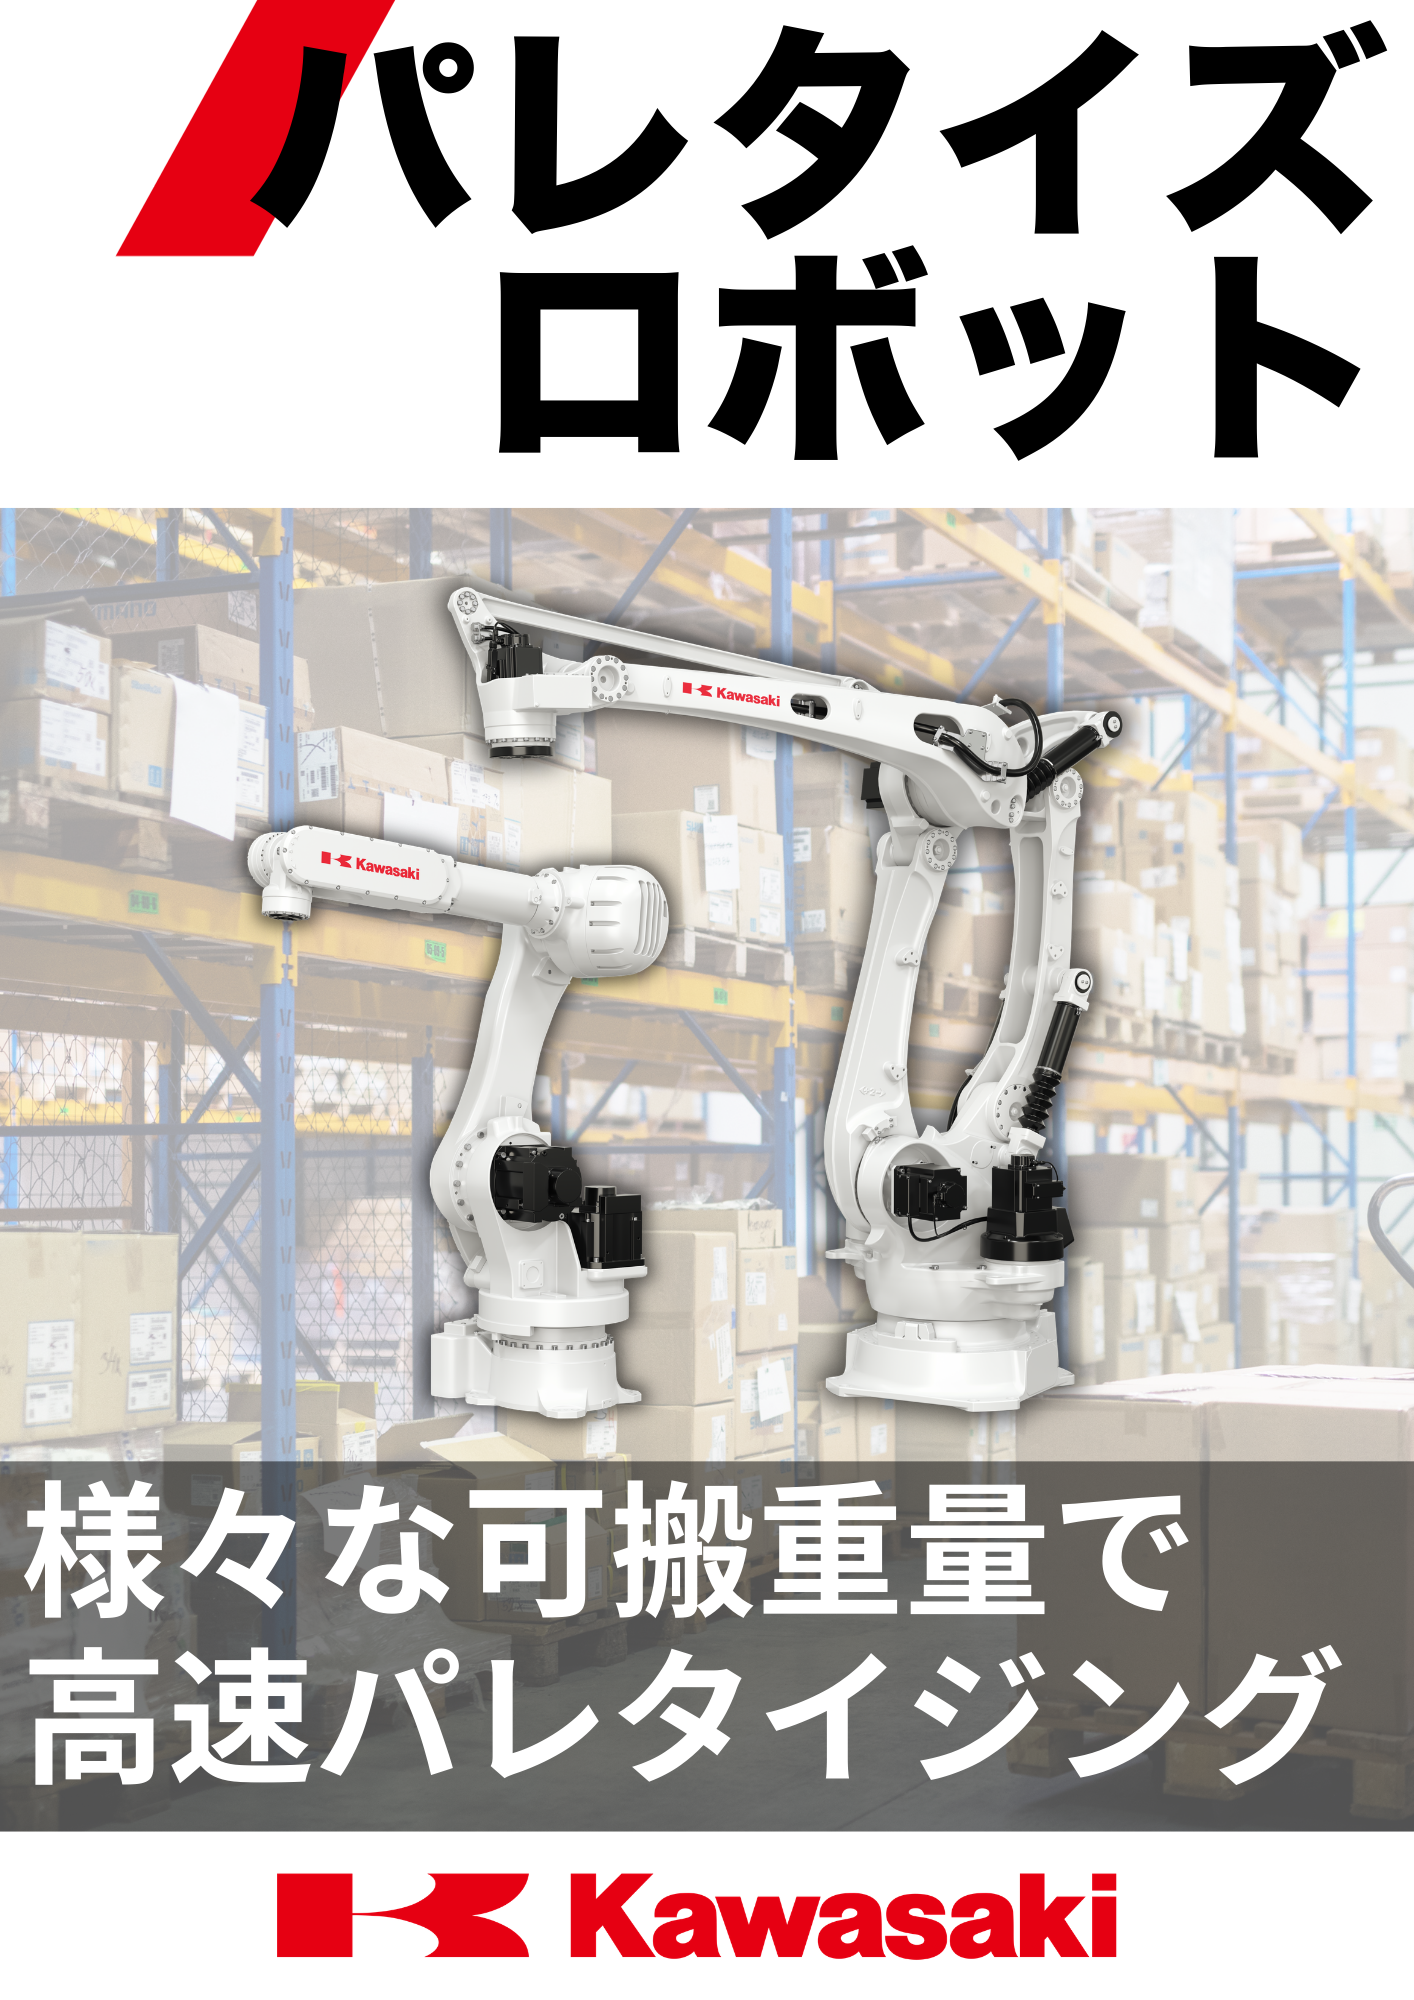


川崎重工の高速パレタイジングロボットは80kgから700kgの可搬質量をカバーし、物流業界や工場内物流の労働力不足と生産性向上に貢献します。
川崎重工のパレタイズロボットは、1箱または1袋ずつのパレタイズ作業において、通常毎時約1,200個の処理能力を発揮します(※ロボット機種により異なります)。
さらに、条件によっては最大毎時1,800個の処理も可能です。
またロボットが一度に複数の箱や袋を同時にハンドリングする場合(例:段ボール箱1段全体のパレタイズなど)、処理能力はさらに向上し、より高効率な作業を実現します。
掲載内容
◼︎CPシリーズ
CPシリーズの4機種は180kgから700kgの幅広い可搬質量をカバー
◼︎RDシリーズ
ダンボール箱のパレタイズに最適な80kg可搬
◼︎CP/RDシリーズ
幅広い重量の搬送物に対応可能なラインアップ
◆詳細はカタログをダウンロードのうえご覧いただくか、お気軽にお問い合わせください。
このカタログについて
| ドキュメント名 | 様々な可搬重量で高速パレタイジング | パレタイズロボット |
|---|---|
| ドキュメント種別 | 製品カタログ |
| ファイルサイズ | 3.6Mb |
| 登録カテゴリ | |
| 取り扱い企業 | 川崎重工業株式会社 (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ


このカタログの内容
Page1
ロボットディビジョン
問い合わせ先 主要拠点
東 京 〒105-8315 東京都港区海岸1-14-5 東 京 本 社 〒105-8315 東京都港区海岸1-14-5
Tel. 03-3435-2501 Fax. 03-3437-9880 明 石 工 場 〒673-8666兵庫県明石市川崎町1-1 小・中型汎用
愛 知 〒480-1115 愛知県長久手市菖蒲池105 西神戸工場 〒651-2239 兵庫県神戸市西区櫨谷町松本234 ~80kg
Tel. 0561-63-6800 Fax. 0561-63-6808 大型汎用
兵 庫 〒650-0044 兵庫県神戸市中央区東川崎町1-5-7 ~300kg
Tel. 080-4140-7750 超大型汎用
広 島 〒732-0802 広島県広島市南区大州1-4-4 海外関係会社 ~1500kg
Tel. 082-286-1711 Fax. 082-286-1007 共存
福 岡 〒811-3135 福岡県古賀市小竹847-1 アメリカ/イギリス/ドイツ/韓国/中国/台湾/タイ/インド/
Tel. 092-940-2310 Fax. 092-940-2311 シンガポール 防爆塗装
シーリング
川崎重工ロボットディビジョンサイト Kawasaki Robot アーク溶接
https://kawasakirobotics.com/jp/ パレタイズ
パレタイズロボット 医薬
ピッキング
カワサキロボットサービス株式会社 ウェハ搬送
https://www.khi.co.jp/corp/krs/ 自走式ロボット
専用コールセンター 受付時間 平日 8:30~17:30 まで
ロボットの専門的な知識を持ったスタッフが対応します。
※自動車・塗装・クリーン以外の産業用ロボット
自動車組立ロボットサービス Tel. 050-3000-4332 一般産機ロボットサービス Tel. 050-3000-4347
塗装ロボットサービス Tel. 050-3000-4333 クリーンロボットサービス Tel. 050-3000-4335
24時間ヘルプデスク スクール総合案内 部品修理
夜間・休日にトラブル等が起こったお客様へ ロボットスクールをご検討されているお客様へ ロボット部品の修理をご検討されているお客様へ
Tel. 078-990-3550 Tel. 050-3000-4344 Tel. 050-3000-4339
サービスセンター
東北サービスセンター 関東サービスセンター 南関東サービスセンター
〒023-1131 岩手県奥州市江刺愛宕宿152 〒326-0831 栃木県足利市堀込町116-3 〒252-0815 神奈川県藤沢市石川2-19-16
豊橋サービスセンター 名古屋サービスセンター 彦根サービスセンター
〒441-8039 愛知県豊橋市西橋良町29 〒498-0066 愛知県弥富市楠3-20-3 〒522-0201 滋賀県彦根市高宮町762-1
関西サービスセンター 玉津サービスセンター 広島サービスセンター
〒651-2271 兵庫県神戸市西区高塚台2-1-9 〒651-2145 兵庫県神戸市西区玉津町居住92-1 〒732-0802 広島県広島市南区大洲1-4-4
九州サービスセンター
〒811-3135 福岡県古賀市小竹847-1
●Kawasaki Robotのご使用に際しては、必ず取扱説明書、その他付属図書などをすべて熟読し、正しくご使用い
ただくようお願いいたします。
●このカタログに記載の製品は、一般産業用ロボットです。本製品の故障や誤動作により、人体に危害を及ぼす恐
安全上の れがある用途にご使用される場合は、必ず当社営業窓口にご相談ください。
注意 ●このカタログに記載している写真は、安全柵など法令法規で定められた安全性のための機器、装置などを取り除
いて撮影している場合があります。
※このカタログに記載の内容は、改良のため、予告なく改訂・変更することがあります。
※このカタログに記載の製品は、日本国内向けです。海外設置の場合は、仕様が異なりますので、別途ご相談ください。
※このカタログに記載の製品には、“外国為替及び外国貿易法”で定められた規制貨物に該当する製品(または技術)が含まれています。
該当製品を輸出する際には、同法に基づく輸出許可等が必要ですのでご注意ください。
Cat. No. 3L2536 Jan ’26
Page2
13°
10
0°
15°
CP/RDシリーズ 特長
幅広い重量の搬送物に対応可能なラインアップ
往復移動の高速化で効率的なパレタイジングシステムを実現
パレタイズロボット 安全で省スペースなロボットシステムを実現する、ロボット動作
【適用用途】 パレタイズ の監視安全機能(オプション)
CP110L (mm)
川崎重工の高速パレタイジングロボットは80k gから70 0k gの可搬質量をカバー
し、物流業界や工場内物流の労働力不足と生産性向上に貢献します。 標準仕様
構造 垂直多関節
自由度(軸) 4
最大可搬質量(kg) 110 後側干渉エリア 994.9 1100
JT1
最大リーチ(mm) 2,505
R 0°
7 3
位置繰り返し精度*(1 mm) ±0.05 93
R2505
腕旋回 (JT1) ±180
CP CPシリーズの5機種は110kgから700kgの幅広い可搬質量をカバー。 腕前後 (JT2)
シリーズ 動作範囲( °)
高速パレタイズを実現し、様々な産業分野の物流作業を効率化。 腕上下 (JT3) R2
JT1 165.9
手首回転(JT4) ±360
腕旋回 (JT1) 145
腕前後 (JT2) 140
最大速度(°/s)
腕上下 (JT3) 140
手首回転(JT4) 420 359.5 250 1100 230
許容慣性 P点の動作範囲
モーメント 手首回転(JT4) 70 JT3
(kg・㎡)
本体質量(kg) 820
JT4±360° P点
設置方式 床置き JT2
40° JT2
周囲温度(℃) 0 - 45
設置環境
相対湿度(%) 35 - 85(但し、結露なきこと)
対応コントローラ/電源容量 F03/12kVA
*1: ISO9283に準拠しています。 112°
JT3
285 285
570
993
2505
CP180L/300L (mm)
CP110L CP180L/300L CP500L/700L 標準仕様
CP180L CP300L 1,192.7 1,600
構造 垂直多関節
後側干渉エリア JT1
自由度(軸) 4 160°
R2,934.2
最大リーチ(mm) 3,255 R1,161
RD ダンボール箱のパレタイズに最適な80kg可搬。 位置繰り返し精度*(1 mm) ±0.5
シリーズ 腕旋回 (JT1) ±160
コンパクトなアームで、狭い場所でも設置が容易。 腕前後 (JT2)
動作範囲( °) JT1
腕上下 ( 1
JT3) 60°
手首回転(JT4) ±360
最大可搬質量(kg) 130 180 250 300
腕旋回 (JT1) 140 130 115 100
最大速度*2 腕前後 (JT2) 125 120 100 90
(°/s) 255 1,550 250
腕上下 (JT3) 130 125 100 90 P点の動作範囲
手首回転(JT4) 400 330 250 220
許容慣性
モーメント 手首回転(JT4) 50 85 100 140 JT3
(kg・㎡) P点
JT2 JT4±360°
46° JT2
本体質量(kg) 1,600 95°
設置方式 床置き
周囲温度(℃) 0 - 45
設置環境
相対湿度(%) 35 - 85(但し、結露なきこと)
JT3
対応コントローラ/電源容量 F03/12kVA 110°
*1: ISO9283に準拠しています。
*2:最大速度は負荷設定値によって変わります。
481.5 481.5
963
926.8
RD080N 3,255
01 02
2,526 1995
750 1,200 260 525 925 250
30°
272.9
406.3
240 240
1,800
2,200
884.6 2,371.2 1880
3,255.8 726 1707
2433 1100
Page3
15°
R39
7
コントローラ
F03
CP500L/700L (mm) 特長
標準仕様 ユニバーサルEコントローラをさらに小型化
CP500L CP700L し、性能や拡張性を大きく進化させた最新
構造 垂直多関節 1,192.7 1,600
自由度(軸) 4 後側干渉エリア JT1 コントローラ
160° .2
R2,934
最大可搬質量(kg) 500 700 世界中で共通して使用可能なユニバーサル
最大リーチ( R
mm) 3,255 1,298 コントローラ(一次電源電圧・安全規格が異なる地域に
位置繰り返し精度*(1 mm) ±0.5
腕旋回 (JT1) ±160 おいてはオプションのトランスユニットが必要です)
腕前後 (JT2) JT1
1
動作範囲( °) 60°
腕上下 (JT3)
手首回転(JT4) ±360
腕旋回 (JT1) 85 75
腕前後 (JT2) 80 65 標準仕様
最大速度(°/s)
腕上下 (JT3) 80 65 255 1,550 250
CP500L CP700L P点の動作範囲
手首回転(JT4) 180 170 寸法(mm) W420×D530×H278 外観と寸法
許容慣性 構造 全閉型 間接冷却方式
モーメント 手首回転(JT4) 250 500 JT3 制御軸数(軸) 5
(kg・㎡) JT4±360° P点
JT2
46° JT2 F03
本体質量(kg) 1,650 9 メモリ容量(MB) 16
5°
設置方式 床置き 外部操作信号 非常停止、外部ホールド信号など
周囲温度(℃) 0 - 45 I/O信号 汎用入力(点) 32 PUSH
設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) JT3 汎用出力(点) 32
対応コントローラ/電源容量 F03/12kVA 110°
分離ハーネス(m) 5
*1: ISO9283に準拠しています。 ケーブル長
ティーチペンダント(m) 5
481.5 481.5
963 質量(kg) 30 530 420
AC200V - AC220V ±10%、50/60Hz、3Φ 左側面図 正面図
926.8 電源仕様 AC200V - AC230V ±10%、50/60Hz、1Φ
3,255 最大12kVA トランスユニット トランスユニットはオプションです。
周囲温度(℃) 0 - 45
設置環境
相対湿度(%) 35 - 85( 結露なきこと)
タッチパネル付きカラー液晶表示、
ティーチペンダント 非常停止スイッチ、ティーチロックスイッチ、
RD080N イネーブルスイッチ
(mm)
操作パネル 非常停止スイッチ、ティーチ/リピート切替スイッチ 530 420
0
標準仕様 R2,10 左側面図 正面図
JT1
180°
構造 垂直多関節
自由度(軸) 5
最大可搬質量(kg) 80 システム構成図
最大リーチ(mm) 2,100
位置繰り返し精度*(1 mm) ±0.07 オプションボード
JT1
腕旋回 (JT1) ±180 180°
619.2 1,100 アーム内 DIOボード
腕前後 (JT2) IOボード オプション機器
動作範囲( °) 腕上下 (JT3) P点の動作範囲 コンベア同期 I/Fボード
370.8 2,100
手首回転(JT4) ± チェック早送りモード
360 150 1,080 スイッチ Cubic-S
手首補正(JT5) ±10*2 JT5±10° 標準 (空間監視/速度監視等)
腕旋回 (JT1) 180
244 298 オプション ブレーキリリース
腕前後 (JT2) 180 JT3 スイッチ
最大速度(°/s) 40°
腕上下 (JT3) 175 ティーチペンダント フィールドバス
手首回転( トランスユニット*1
JT4) 360 CC-Link
許容慣性 JT2 (供給電源仕様) スレーブ
105° RS-232C
モーメント 手首回転(JT4) JT4±360°
13.7 P点 ターミナルソフト CC-Link IE
(kg・㎡) JT2 スレーブ
本体質量( 140°
kg) 540 EtherNet DeviceNet
設置方式 床置き ターミナルソフト 外部軸モータ マスタ・スレーブ
周囲温度(℃) 0 - 45
設置環境 Ethernet/IP
相対湿度(%) 35 - 85(但し、結露なきこと) マスタ・スレーブ
ビジョンコントローラ USBメモリ
対応コントローラ/電源容量 F03/12kVA EtherCAT
マスタ・スレーブ
*1: ISO9283に準拠しています。
*2: JT5の動作角度は鉛直方向に対して±10°以下。 277 307 JT3
205° PROFIBUS-DP
Bluetooth マスタ・スレーブ
619.2
* PROFINET
1: トランスユニット使用時の電源仕様
マスタ・スレーブ
AC380-415V ±10%
(切替可)50/60Hz,3Φ
AC440-480V ±10%
03 04
2,562
1,696.5
680 870
45.8 750 1,200 260
272.9
165 206
158
240
1,100 1,800
516.2
2,062.3
1,231.5 2,079.2
2,200
884.6 2,371.2
3,255.8
18 170 18 260
Page4
川崎重工のパレタイズロボットの特長 ロボットのプログラミング支援ソフトウェア
パレタイズロボットの処理能力 neoROSETはPC上でロボットプログラミングおよび正確なシミュレーションができるプ
ログラミングツールです。事前にオフラインで検証を行うことにより、ロボットシステムの
導入で懸念されるリスクを軽減します。
川崎重工のパレタイズロボットは、1箱または1袋ずつのパレタイズ作業において、通常毎時約1,200個の処理能力を発揮します(※ロボット機種により
異なります)。さらに、条件によっては最大毎時2,200個の処理も可能です。また、ロボットが一度に複数の箱や袋を同時にハンドリングする場合(例:段
ボール箱1段全体のパレタイズなど)、処理能力はさらに向上し、より高効率な作業を実現します。 neoROSETの特長
教示時間を大幅に短縮 従来ソフトK-ROSETの後方互換
CP CPシリーズはリーチが長く、最大6パレット、
毎時2,200個の処理能力があります。 RD RDロボットは設置面積が小さく、2~3パレット、
シリーズ シリーズ 毎時800個の処理能力があります。 多くの3Dフォーマットの取り込みに対応 簡単操作
検討 設計 プログラミング 現場調整
導入前
neoROSET導入後
neoROSETを利用することにより、従来のオフライン教示作業と調整に要していた時間は、 直感的に操作できるシンプルなユーザーインターフェースグ
数分の1から最大10分の1程度まで短縮されます。 ラフィック画面を使って 視覚的にロボットプログラムを作成。
neoROSETのパレタイジングに特化したオプション機能
従来は、積み付けパターンの定義や品種変更への対応は複雑で、レイアウト設計やロボットプログラムの作成に多くの時間と労力がかかっていました。
また、衝突や配置ミスによるトラブルも発生しやすく、現場での教育や操作も難しいという声が多く聞かれました。
この川崎重工が提供する「neoROSET パレタイズ機能」は、誰でも簡単にパレタイジング設定ができるソフトウェアです。
最大 6パレット 最大 3パレット お客様のパレタイズロボットの導入促進に貢献します。
毎時 2,200個 毎時 800個 ※neoROSETの標準ライセンスに加え追加のオプションライセンスが必要になります。
※上記記載の処理能力は目安であり、ロボットの機種、搬送対象の形状・重量、搬送条件、周辺設備の構成などにより異なります。 \6ステップで、効率的かつ正確な設定が可能/
※上記記載の最大処理能力は、最適な条件下での参考値です。実際の導入に際しては、個別の仕様検討が必要となります。
※パレットの高さが標準の2.2m以上の場合は、CPシリーズのロボットを推奨します。 1. ロボットとハンドを選択 2. レイアウトパターンを選択 3. ワークとパレットの寸法を設定
パレタイズできる製品
川崎重工のパレタイズロボットは、段ボール箱、袋、ドラム缶など、さま 小麦粉袋を2つ同時にパレタイズ
ざまな形状・サイズの製品に対応し、パレタイズ作業を自動化します。
複数個の同時ハンドリングや、異なる種類の製品の混載パレタイズも 適用事例
可能で、柔軟かつ効率的な物流工程を実現します。 動画
1
川崎重工のロボットCP、RDシリーズに対応した設定 複数のレイアウトテンプレートが用意されており、選 箱型や袋型など、さまざまな形状のワークに対応。寸
が自動で適用されます。機種ごとの動作特性や制約 択するだけで最適な配置が反映され、設計時間を大 法を入力するだけで、積み付け条件(高さ、間隔、安定
も考慮されるため、初期設定の手間が省けます。 幅に短縮できます。 性など)が自動的に定義されます。
4. 積付位置を自動作成 5. 積付位置をロボットに読み込み 6. プログラムの実行を指示
箱 袋
種類違いの製品をパレタイズ
適用事例
動画
2
缶 木材 直感的な操作が可能な仮想ティーチペンダント(TP)
を使用して、品種やパレット番号を設定し、シミュレー
※上記以外にも様々な形状やサイズの製品に対応しています 積付位置は、専門的な知識がなくても、100種類以上 自動作成された積付位置データを仮想ロボットに転 ションできます。また、上位制御装置とロボット側のイ
の標準搭載パターンから選択するだけで、自動作成で 送し、neoROSETで事前の干渉確認と正確なサイク ンターロック用信号の標準割当も準備しており、現場
きます。 ルタイム確認が可能です。 への導入がしやすくなっています。
05 06