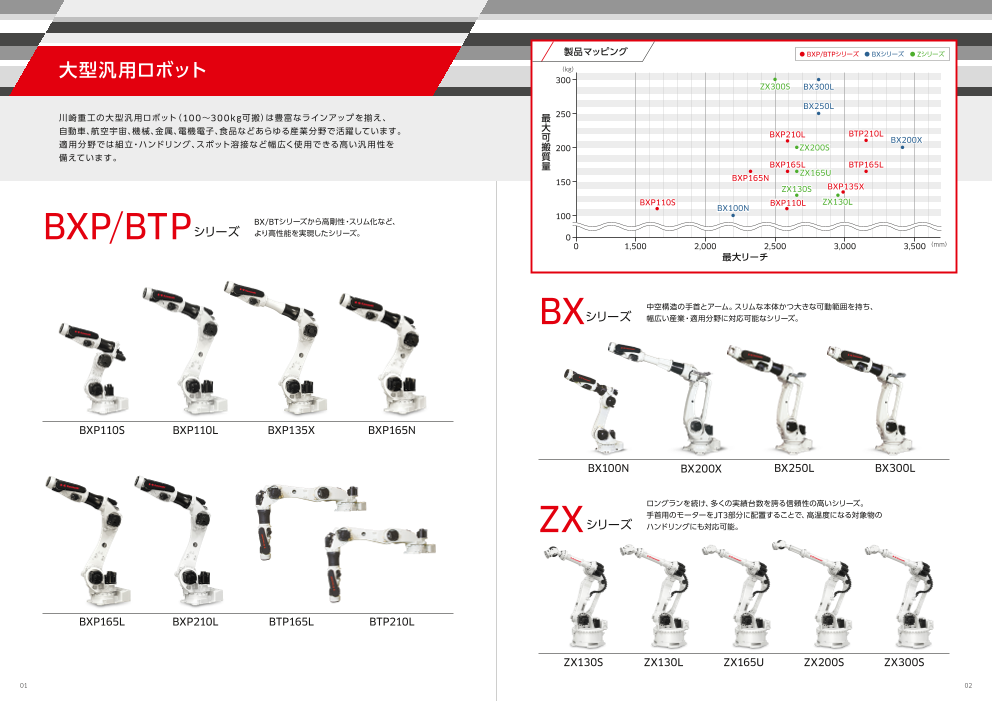


川崎重工の大型汎用ロボット(100~300kg可搬)は豊富なラインアップを揃え、自動車、航空宇宙、機械、金属、電機電子、食品などあらゆる産業分野で活躍しています。
川崎重工の大型汎用ロボット(100~300kg可搬)は豊富なラインアップを揃え、自動車、航空宇宙、機械、金属、電機電子、食品などあらゆる産業分野で活躍しています。
適用分野では組立・ハンドリング、スポット溶接など幅広く使用できる高い汎用性を備えています。
掲載内容
◼︎BXP/BTPシリーズ
BX/BTシリーズから高剛性・スリム化などより高性能を実現したシリーズ。
◼︎BXシリーズ
中空構造の手首とアーム。スリムな本体かつ大きな可動範囲を持ち、幅広い産業・適用分野に対応可能なシリーズ。
◼︎ZXシリーズ
ロングランを続け、多くの実績台数を誇る信頼性の高いシリーズ。
手首用のモーターをJT3部分に配置することで、高温度になる対象物のハンドリングにも対応可能。
◼︎F02
ユニバーサルEコントローラをさらに小型化し、性能や拡張性を大きく進化させた最新コントローラ
◼︎E02
世界中で共通して使用可能なユニバーサルコントローラ
◆詳細はカタログをダウンロードのうえご覧いただくか、お気軽にお問い合わせください。
このカタログについて
| ドキュメント名 | ケーブルホース内蔵でスリムなアーム設計 | 大型汎用ロボット |
|---|---|
| ドキュメント種別 | 製品カタログ |
| ファイルサイズ | 9Mb |
| 登録カテゴリ | |
| 取り扱い企業 | 川崎重工業株式会社 (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ


このカタログの内容
Page1
ロボットディビジョン
問い合わせ先 主要拠点
東 京 〒105-8315 東京都港区海岸1-14-5 東 京 本 社 〒105-8315 東京都港区海岸1-14-5
Tel. 03-3435-2501 Fax. 03-3437-9880 明 石 工 場 〒673-8666 兵庫県明石市川崎町1-1 小・中型汎用
愛 知 〒480-1115 愛知県長久手市菖蒲池105 西神戸工場 〒651-2239 兵庫県神戸市西区櫨谷町松本234 ~80kg
Tel. 0561-63-6800 Fax. 0561-63-6808 大型汎用
兵 庫 〒650-0044 兵庫県神戸市中央区東川崎町1-5-7 ~300kg
Tel. 080-4140-7750 超大型汎用
広 島 〒732-0802 広島県広島市南区大州1-4-4 海外関係会社 ~1500kg
Tel. 082-286-1711 Fax. 082-286-1007 共存
福 岡 〒811-3135 福岡県古賀市小竹847-1 アメリカ/イギリス/ドイツ/韓国/中国/台湾/タイ/インド/
シンガポール 防爆塗装
Tel. 092-940-2310 Fax. 092-940-2311
シーリング
川崎重工 ロボットディビジョンサイト Kawasaki Robot アーク溶接
https://kawasakirobotics.com/jp/ パレタイズ
大型汎用ロボット 医薬
ピッキング
カワサキロボットサービス株式会社 ウェハ搬送
https://www.khi.co.jp/corp/krs/ 自走式ロボット
専用コールセンター 受付時間 平日 8:30~17:30 まで
ロボットの専門的な知識を持ったスタッフが対応します。
※自動車・塗装・クリーン以外の産業用ロボット
自動車組立ロボットサービス Tel. 050-3000-4332 一般産機ロボットサービス Tel. 050-3000-4347
塗装ロボットサービス Tel. 050-3000-4333 クリーンロボットサービス Tel. 050-3000-4335
24時間ヘルプデスク スクール総合案内 部品修理
夜間・休日にトラブル等が起こったお客様へ ロボットスクールをご検討されているお客様へ ロボット部品の修理をご検討されているお客様へ
Tel. 078-990-3550 Tel. 050-3000-4344 Tel. 050-3000-4339
サービスセンター
東北サービスセンター 関東サービスセンター 南関東サービスセンター
〒023-1131 岩手県奥州市江刺愛宕宿152 〒326-0831 栃木県足利市堀込町116-3 〒252-0815 神奈川県藤沢市石川2-19-16
豊橋サービスセンター 名古屋サービスセンター 彦根サービスセンター
〒441-8039 愛知県豊橋市西橋良町29 〒498-0066 愛知県弥富市楠3-20-3 〒522-0201 滋賀県彦根市高宮町762-1
関西サービスセンター 玉津サービスセンター 広島サービスセンター
〒651-2271 兵庫県神戸市西区高塚台2-1-9 〒651-2145 兵庫県神戸市西区玉津町居住92-1 〒732-0802 広島県広島市南区大洲1-4-4
九州サービスセンター
〒811-3135 福岡県古賀市小竹847-1
●Kawasaki Robotのご使用に際しては、必ず取扱説明書、その他付属図書などをすべて熟読し、正しくご使用い
ただくようお願いいたします。
●このカタログに記載の製品は、一般産業用ロボットです。本製品の故障や誤動作により、人体に危害を及ぼす恐
安全上の れがある用途にご使用される場合は、必ず当社営業窓口にご相談ください。
注意 ●このカタログに記載している写真は、安全柵など法令法規で定められた安全性のための機器、装置などを取り除
いて撮影している場合があります。
※このカタログに記載の内容は、改良のため、予告なく改訂・変更することがあります。
※このカタログに記載の製品は、日本国内向けです。海外設置の場合は、仕様が異なりますので、別途ご相談ください。
※このカタログに記載の製品には、“外国為替及び外国貿易法”で定められた規制貨物に該当する製品(または技術)が含まれています。
該当製品を輸出する際には、同法に基づく輸出許可等が必要ですのでご注意ください。
Cat. No. 3L2500 Sep ’25
Page2
製品マッピング BXP/BTPシリーズ BXシリーズ Zシリーズ
大型汎用ロボット ( kg)
300
ZX300S BX300L
BX250L
川崎重工の大型汎用ロボット(100~300kg可搬)は豊富なラインアップを揃え、 最250
自動車、航空宇宙、機械、金属、電機電子、食品などあらゆる産業分野で活躍しています。 大
可 BXP210L BTP210L
適用分野では組立・ハンドリング、スポット溶接など幅広く使用できる高い汎用性を BX200X
搬200 ZX200S
備えています。 質
量 BXP165L BTP165L
ZX165U
150 BXP165N
ZX130S BXP135X
BXP110S BXP110L ZX130L
BX100N
BXP/BTP 100
BX/BTシリーズから高剛性・スリム化など、
シリーズ より高性能を実現したシリーズ。 0
0 1,500 2,000 2,500 3,000 3,500( mm)
最大リーチ
BX 中空構造の手首とアーム。スリムな本体かつ大きな可動範囲を持ち、
シリーズ 幅広い産業・適用分野に対応可能なシリーズ。
BXP110S BXP110L BXP135X BXP165N
BX100N BX200X BX250L BX300L
ロングランを続け、多くの実績台数を誇る信頼性の高いシリーズ。
ZX 手首用のモーターをJT3部分に配置することで、高温度になる対象物の
シリーズ ハンドリングにも対応可能。
BXP165L BXP210L BTP165L BTP210L
ZX130S ZX130L ZX165U ZX200S ZX300S
01 02
Page3
【適用用途】
特長
BXP/BTPシリーズ ■ ケーブルホース内蔵 ■ Fシリーズコントローラによる新制御技術でさらに高速化
組立 ハンドリング スポット溶接 ■ BX/BTシリーズをより軽量・コンパクト化
BXP110S (mm) BXP135X (mm)
標準仕様 160° 標準仕様
4
R JT1 1,63
構造 垂直多関節 37 構造 垂直多関節 1
6. 2 JT5±125°
2 R65 2,99
自由度(軸) 6 自由度(軸) 6 R40 16
4 0°
最大可搬質量 最大可搬質量 .
( ( 5 JT1
kg) 110 kg) 135 JT5±125°
R949
最大リーチ(mm) 1,634 最大リーチ(mm) 2,991
位置繰り返し精度*(1 JT6±210°
mm) ±0.06 位置繰り返し精度*(1 mm) ±0.06
腕旋回 ( JT4±210° R JT6±210°
JT1) ±160 1,6 腕旋回 (JT1) ±160 JT4±210°
JT1 34 JT1 R2,991
腕前後 (JT2) +120 - −65 160° 腕前後 (JT2) +76 - −60 160°
腕上下 (JT3) +90 - −81 腕上下 (JT3) +90 - −75
動作範囲( °) 動作範囲( °)
手首回転(JT4) ±210 手首回転(JT4) ±210 4,026
2,260 1,035 2,991
手首曲げ(JT5) ±125 626 1,634 手首曲げ(JT5) ±125
手首捻り(JT6) ±210 90° P点の動作範囲 手首捻り(JT6) ±210
腕旋回 ( JT3
JT1) 140 200 800 225 腕旋回 (JT1) 140 P点の動作範囲
腕前後 JT3
(JT2) 130 腕前後 (JT2) 105 90°
200 1,650 225
最大速度 腕上下 (JT3) 170 最大速度 腕上下 (JT3) 140
(°/s) 手首回転(JT4) 220 (°/s) 手首回転(JT4) 220
手首曲げ(JT5) 185 JT3 P点 手首曲げ(JT5) 200
°
手首捻り(JT6) 300 手首捻り(JT6) 300 75 P点
JT3
許容 手首回転(JT4) 855 JT2 65° 許容 手首回転(JT4) 855 JT2
JT2
モーメント 手首曲げ(JT5) 855 モーメント 手首曲げ(JT5) 855 60° JT2
(N・m) 手首捻り(JT6) 445 (N・m) 手首捻り(JT6) 445
許容慣性 手首回転(JT4) 90 許容慣性 手首回転(JT4) 90
モーメント 手首曲げ(JT5) 90 モーメント 手首曲げ(JT5) 90
(kg・m2) 手首捻り(JT6) 50 (kg・m2) 手首捻り(JT6) 50
本体質量(kg) 700 652 本体質量(kg) 880
設置方式 床置き 設置方式 床置き
周囲温度(℃) 0 - 45 周囲温度(℃) 0 - 45
設置環境 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) 相対湿度(%) 35 - 85(但し、結露なきこと)
949
保護等級 手首:IP67相当 基軸:IP54相当 保護等級 手首:IP67相当 基軸:IP54相当
対応コントローラ/電源容量 F02/7.5kVA 対応コントローラ/電源容量 F02/7.5kVA
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
BXP110L (mm) BXP165N (mm)
97
2,5 JT1
160°
標準仕様 標準仕様 JT5±125°
R808
構造 垂直多関節 構造 垂直多関節
自由度(軸) 6 160° 自由度(軸) 6
JT1
最大可搬質量( JT5±125°
kg) 110 最大可搬質量(kg) 165
JT6±210°
最大リーチ(mm) 2,597 最大リーチ(mm) 2,325 JT4±210° R2,3
位置繰り返し精度* JT1 25
(1 mm) ±0.06 位置繰り返し精度*(1 mm) ±0.06 160°
JT6±210°
腕旋回 (JT1) ±160 JT4±210° 腕旋回 (JT1) ±160
JT1
腕前後 (JT2) +76 - −60 160° 腕前後 (JT2) +76 - −60
腕上下 (JT3) +90 - −75 腕上下 (JT3) +90 - −75
動作範囲( °) 動作範囲( °) 3,117
手首回転(JT4) ±210 3,631 手首回転(JT4) ±210 792 2,325
手首曲げ(JT5) ±125 1,035 2,597 手首曲げ(JT5) ±125
手首捻り(JT6) ±210 手首捻り(JT6) ±210
腕旋回 (JT1) 140 腕旋回 (JT1) 140 P点の動作範囲
JT3
腕前後 ( JT3
JT2) 130 9 P点の動作範囲 腕前後 ( 9
JT2) 130 0
0 °
°
200
最大速度 腕上下 (JT3) 135 1,250 225 最大速度 腕上下 (JT3) 135 200 1,250 225
(°/s) 手首回転(JT4) 220 (°/s) 手首回転(JT4) 190
手首曲げ(JT5) 200 手首曲げ(JT5) 180
手首捻り(JT6) 300 P点 手首捻り(JT6) 300
JT3 ° P点
許容 手首回転(JT4) 855 許容 手首回転(JT4) 940 75
モーメント 手首曲げ( JT3
JT5) 855 モーメント 手首曲げ(JT5) 940
( JT2 JT2
N・m) 手首捻り( JT2
JT6) 445 ° (N・m) 手首捻り( 7
60 JT2 JT6) 510 60° 6°
許容慣性 手首回転(JT4) 90 許容慣性 手首回転(JT4) 105
モーメント 手首曲げ(JT5) 90 モーメント 手首曲げ(JT5) 105
(kg・m2) 手首捻り(JT6) 50 (kg・m2) 手首捻り(JT6) 50
本体質量(kg) 870 本体質量(kg) 855
設置方式 床置き 設置方式 床置き
周囲温度(℃) 0 - 45 周囲温度(℃) 0 - 45
設置環境 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) 746 相対湿度(%) 35 - 85(但し、結露なきこと)
保護等級 手首:IP67相当 基軸:IP54相当 保護等級 手首:IP67相当 基軸:IP54相当
対応コントローラ/電源容量 808
F02/7.5kVA 対応コントローラ/電源容量 F02/7.5kVA
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
03 04
530 1,160 230
465 580 300
75°
81°
460 2,960
3,420 679 1,899
2,578
530 880 230
530 1,160 230
855 3,356
528 2,681 4,211
3,209
°
76
20°1
76
°
.5
04
R4
Page4
BXP/BTPシリーズ
BXP165L 7 (mm) BTP165L (mm)
2,59
51
R3,1
標準仕様 標準仕様
JT1
構造 垂直多関節 構造 垂直多関節 160°
自由度(軸) 6 160° 自由度(軸) 6 R1,266
JT1
最大可搬質量 JT5±125°
(kg) 165 最大可搬質量(kg) 165
最大リーチ(mm) 2,597 最大リーチ(mm) 3,151
位置繰り返し精度*(1 mm) ±0.06 位置繰り返し精度*(1 mm) ±0.08 JT1
160°
JT6±210°
腕旋回 (JT1) ±160 JT4±210° 腕旋回 (JT1) ±160
JT1
腕前後 (JT2) +76 - −60 160° 腕前後 (JT2) +80 - −130 3,407
腕上下 (JT3) +90 - −75 腕上下 (JT3) +90 - −75 256 3,151
動作範囲( °) 動作範囲( °)
手首回転(JT4) ±210 3,631 手首回転(JT4) ±210
手首曲げ(JT5) ±125 1,035 2,597 手首曲げ(JT5) ±125
手首捻り(JT6) ±210 手首捻り(JT6) ±210
腕旋回 (JT1) 140 腕旋回 (JT1) 125
腕前後 ( JT3
JT2) 115 9 P点の動作範囲
0 腕前後 (JT2) 115
°
200 1,250 225
最大速度 腕上下 (JT3) 130 最大速度 腕上下 (JT3) 130
(°/s) 手首回転(JT4) 190 (°/s) JT2
手首回転(JT4) 190 130°
手首曲げ(JT5) 180 手首曲げ(JT5) 180
720 1,160 230
手首捻り(JT6) 290 P点 手首捻り(JT6) 290
JT3
許容 手首回転(JT4) 960 許容 手首回転(JT4) 960
モーメント 手首曲げ(JT5) 960 モーメント 手首曲げ(JT5) 960 JT3
(N・m) 手首捻り( JT2 (N・m)
JT6) 520 60°
JT2 手首捻り(JT6) 520
JT2 75° JT4±210°
許容慣性 手首回転(JT4) 105 許容慣性 手首回転(JT4) 105 °
80 JT3
モーメント 手首曲げ(JT5) 105 モーメント 手首曲げ(JT5) 105 350 1,266
(kg・m2) 手首捻り( (kg・m2)
JT6) 50 手首捻り(JT6) 50
JT5±125°
本体質量(kg) 870 本体質量(kg) 1,030
P点
設置方式 床置き 設置方式 棚置き
周囲温度(℃) 0 - 45 周囲温度(℃) JT6±210°
0 - 45
設置環境 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) 相対湿度(%)
746 35 - 85(但し、結露なきこと) P点の動作範囲
保護等級 手首:IP67相当 基軸:IP54相当 保護等級 手首:IP67相当 基軸:IP54相当
対応コントローラ/電源容量 F02/7.5kVA 対応コントローラ/電源容量 F02/7.5kVA
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
BXP210L 0B0T7PN
7 (mm) RS 210L (mm)
2,59
1
R3,15
標準仕様 標準仕様
JT1
構造 垂直多関節 構造 垂直多関節 160°
自由度(軸) 6 160 自由度(軸) R1,266
° 6
JT1
最大可搬質量 JT5±125°
(kg) 210 最大可搬質量(kg) 210
最大リーチ(mm) 2,597 最大リーチ(mm) 3,151
位置繰り返し精度*(1 mm) ±0.06 位置繰り返し精度*(1 mm) ±0.08 JT1
160°
JT6±210°
腕旋回 (JT1) ±160 JT4±210° 腕旋回 (JT1) ±160
JT1
腕前後 (JT2) +76 - −60 160° 腕前後 (JT2) +80 - −130 3,407
腕上下 (JT3) +90 - −75 腕上下 (JT3) +90 - −75 256 3,151
動作範囲( °) 動作範囲( °)
手首回転(JT4) ±210 3,631 手首回転(JT4) ±210
手首曲げ(JT5) ±125 1,035 2,597 手首曲げ(JT5) ±125
手首捻り(JT6) ±210 手首捻り(JT6) ±210
腕旋回 (JT1) 140 腕旋回 (JT1) 115
腕前後 ( JT3
JT2) 105 9 P点の動作範囲
0 腕前後 (JT2) 90
°
200 1,250 225
最大速度 腕上下 (JT3) 115 最大速度 腕上下 (JT3) 115
(°/s) 手首回転(JT4) 140 (° JT2
/s) 手首回転(JT4) 140 130°
手首曲げ(JT5) 135 手首曲げ(JT5) 135
720 1,160 230
手首捻り(JT6) 240 P点 手首捻り(JT6) 240
JT3
許容 手首回転(JT4) 1,380 許容 手首回転(JT4) 1,380
モーメント 手首曲げ(JT5) 1,380 モーメント 手首曲げ(JT5) 1,380 JT3
(N・m) 手首捻り( JT2
JT6) 600 ° (N・m)
60 JT2 手首捻り(JT6) 600
JT2 75° JT4±210°
許容慣性 手首回転(JT4) 205 許容慣性 手首回転(JT4) 205
80°
JT3
モーメント 手首曲げ(JT5) 205 モーメント 手首曲げ(JT5) 205 350 1,266
(kg・m2) 手首捻り(JT6) 160 (kg・m2) 手首捻り(JT6) 160
JT5±125°
本体質量(kg) 870 本体質量(kg) 1,030 P点
設置方式 床置き 設置方式 棚置き
JT6±210°
周囲温度(℃) 0 - 45 周囲温度(℃) 0 - 45
設置環境 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) 746 相対湿度(%) 35 - 85(但し、結露なきこと) P点の動作範囲
保護等級 手首:IP67相当 基軸:IP54相当 保護等級 手首:IP67相当 基軸:IP54相当
対応コントローラ/電源容量 F02/7.5kVA 対応コントローラ/電源容量 F02/7.5kVA
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
05 06
530 1,160 230 530 1,160 230
75 7° 5°
460 2,960 460 2,960
3,420 3,420
450 450
225 1,250 225 1,250
90 9° 0°
1,963 2,881 1,963 2,881
4,844 4,844
°
76 76
°
4.5 4.5
R4
0
R4
0
Page5
【適用用途】
BX 特長
シリーズ
■ ケーブルホース内蔵 ■ 高密度設置が可能なスリムなアーム設計
組立 ハンドリング スポット溶接
BX100N 2,200 (mm) BX250L (mm)
2,812
標準仕様 標準仕様 180°
JT1 JT1
16 JT5±125°
0°
構造 垂直多関節 JT5±125° 構造 垂直多関節
自由度(軸) 6 自由度(軸) 6
最大可搬質量(kg) 100 最大可搬質量(kg) 250 JT6±210°
最大リーチ(mm) 2,200 JT6±210° 最大リーチ(mm) 2,812 JT4±210°
JT4±210°
位置繰り返し精度*(1 mm) ±0.06 JT1 位置繰り返し精度*(1 mm) ±0.07 JT1 180°
160°
腕旋回 (JT1) ±160 腕旋回 (JT1) ±180
3,370
腕前後 (JT2) +120 - −65 3,007 腕前後 (JT2) +76 - −60 558 2,812
腕上下 ( 807 2,200
JT3) +90 - −77 腕上下 (JT3) +90 - −120
動作範囲( °) 動作範囲( °)
手首回転(JT4) ±210 手首回転(JT4) ±210 P点の動作範囲
手首曲げ(JT5) ±125 P点の動作範囲 手首曲げ(JT5) ±125
手首捻り(JT6) ±210 JT3
9 手首捻り(JT6) ±210
0
腕旋回 (JT1) 135 271 275 200 ° 1100 225 腕旋回 (JT1) 125 394 543 210 185 1,350 343
腕前後 (JT2) 110 腕前後 (JT2) 120
最大速度 腕上下 (JT3) 140 最大速度 腕上下 (JT3) 100 JT3
(°/s) 手首回転( 9
JT4) 200 (°/s) 手首回転(JT4) 140 0
JT3 °
手首曲げ(JT5) P点 P点
200 手首曲げ(JT5) 140
手首捻り( JT2
JT6) 300 °
65 JT2 手首捻り(JT6) 200
JT2 JT2
許容 手首回転(JT4) 588.4 許容 手首回転(JT4) 1,800 60° 76°
モーメント 手首曲げ(JT5) 588.4 モーメント 手首曲げ(JT5) 1,800 JT3
(N・m) 120°
手首捻り(JT6) 294.2 (N・m) 手首捻り(JT6) 750
許容慣性 手首回転(JT4) 60 許容慣性 手首回転(JT4) 200
モーメント 手首曲げ(JT5) 60 モーメント 手首曲げ(JT5) 200
(kg・m2) 手首捻り(JT6) 30 (kg・m2) 手首捻り(JT6) 165
本体質量( 675
kg) 740 本体質量(kg) 1,460
設置方式 床置き 設置方式 床置き
周囲温度(℃) 0 - 45 周囲温度(℃) 0 - 45
設置環境 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) 相対湿度(%) 35 - 85(但し、結露なきこと)
保護等級 手首:IP67相当 基軸:IP54相当 保護等級 手首:IP67相当 基軸:IP54相当
対応コントローラ/電源容量 F02/7.5kVA 対応コントローラ/電源容量 F02/7.5kVA
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
BX200X (mm) RS007N (mm)
3,412 BX300L
180°
標準仕様 JT1 JT5±125° 標準仕様
2,812
構造 垂直多関節 構造 垂直多関節 180°
自由度(軸) 6 JT1
JT6±210° 自由度(軸) 6 JT5±125°
最大可搬質量( JT4±210°
kg) 200 最大可搬質量(kg) 300
最大リーチ( 180°
mm) 3,412 JT1 最大リーチ(mm) 2,812
位置繰り返し精度*(1 mm) ±0.07 位置繰り返し精度*(1 mm) ±0.07 JT6±210°
3,970
腕旋回 (JT1) ±180 腕旋回 (JT1) ±180 JT4±210°
558 3,412
腕前後 (JT2) +76 - −60 腕前後 (JT2) +76 - −60 JT1 180°
腕上下 (JT3) +90 - −110 P点の動作範囲
動作範囲 腕上下 (JT3) +90 - −120
( °) 動作範囲( °)
手首回転(JT4) ±210 手首回転(JT4) ±210 3,370
558 2,812
手首曲げ(JT5) ±125 手首曲げ(JT5) ±125
手首捻り(JT6) ±210 手首捻り(JT6) ±210 P点の動作範囲
腕旋回 (JT1) 125 腕旋回 (JT1) 125
腕前後 (JT2) 102 394 543 210 185 1,950 225 腕前後 (JT2) 102
最大速度 腕上下 (JT3) 85 最大速度 腕上下 (JT3) 85
(°/s) 手首回転( JT3 394 543
JT4) 105 9 (°/s) 手首回転(JT4) 105 210 185 1,350
0 343
°
手首曲げ(JT5) 120 P点 手首曲げ(JT5) 110
JT3
手首捻り(JT6) 200 9
JT2 手首捻り(JT6) 180 0
JT2 °
P点
許容 手首回転(JT4) 1,334 60° 76° JT3 許容 手首回転(JT4) 2,300
°
モーメント 手首曲げ(JT5) 1,334 110 モーメント 手首曲げ(JT5) 2,300
(N・m) 手首捻り(JT6) 588 (N・m) 手首捻り(JT6) 1,000 JT2 JT2
60° 76°
許容慣性 手首回転(JT4) 199.8 許容慣性 手首回転(JT4) 240 JT3
0°
モーメント 手首曲げ(JT5) 199.8 モーメント 手首曲げ(JT5) 240 12
(kg・m2) 手首捻り(JT6) 154.9 1,192 (kg・m2) 手首捻り(JT6) 200
本体質量(kg) 1,450 本体質量(kg) 1,460
設置方式 床置き 設置方式 床置き
周囲温度(℃) 0 - 45
設置環境 周囲温度(℃) 0 - 45
相対湿度(%) 35 - 85(但し、結露なきこと) 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと)
保護等級 手首:IP67相当 基軸:IP54相当 保護等級 手首:IP67相当 基軸:IP54相当
対応コントローラ/電源容量 F02/7.5kVA 対応コントローラ/電源容量 F02/7.5kVA
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
07 08
670 1,100 270 465 880 210
77°
1,095 2,465
744 3,990 3,560
4,734
670 1,100 270 670 1,100 270
144 3,393 144 3,393
3,536 3,536
12
0°
Page6
【適用用途】
ZX 特長
シリーズ ■ 様々な業界、適用での幅広い実績 ■ 手首部にモーターがなく、より厳しい環境下でのハンドリングに対応
組立 ハンドリング スポット溶接 ■ 360°をカバーする広い旋回範囲
ZX130S / ZX165U (mm) ZX200S (mm)
標準仕様 標準仕様
構造 垂直多関節 構造 垂直多関節
自由度(軸) 6 自由度(軸) 6
最大可搬質量(kg) 130/165 最大可搬質量(kg) 200 旋回軸まわりの干渉半径
最大リーチ(mm) 2,651 最大リーチ( JT1 180°
旋回軸まわりの干渉半径 mm) 2,651 R517 150 510 395
JT1 180° P点
位置繰り返し精度*(1 mm) ±0.3 R51 位置繰り返し精度*(1 mm) ±0.3 13
7 150 510 395
P点 JT4±360° JT6±360°
腕旋回 (JT1) ±180 13 腕旋回 (JT1) ±180
JT4±360° JT6±360°
腕前後 (JT2) +75 - −60 腕前後 (JT2) +75 - −60
JT5 ±120°
腕上下 (JT3) +250 - −120 腕上下 (JT3) +250 - −120
動作範囲( °) JT5±130° 動作範囲( °)
手首回転 R1,289 JT1 リンクH
( 180°
JT4) ±360 9 JT1 手首回転(JT4) ±360 1,300 231
R1,28 リンクH
180° 後方干渉領域
手首曲げ(JT5) ±130 1,300 228
後方干渉領域 手首曲げ(JT5) ±130
手首捻り(JT6) ±360 手首捻り(JT6) ±360
腕旋回 (JT1) 130/110 腕旋回 (JT1) 105
腕前後 ( P点の動作範囲
JT2) 130/110 P点の動作範囲 腕前後 (JT2) 110
1,965 2,651 1,965 2,651
最大速度 腕上下 (JT3) 130/115 最大速度 腕上下 (JT3) 105
(°/s) 手首回転(JT4) 180/140 (°/s) 手首回転(JT4) 120
手首曲げ(JT5) 180/155 手首曲げ(JT5) 120
手首捻り(JT6) 280/260 288 手首捻り(JT6) 200 288
JT2 JT2
210 597.5 JT2 75 許容 手首回転(JT4) 1,274 210 597.5
許容 手首回転(JT4) 735/911.4 ° JT2 75°
60° 60°
モーメント 手首曲げ(JT5) 735/911.4 リンクH モーメント 手首曲げ(JT5) 1,274 リンクH
(N・m) 手首捻り(JT6) 421/450.8 (N・m) 手首捻り(JT6) 686
P点 P点
許容慣性 手首回転(JT4) 51.9/78.4 許容慣性 手首回転(JT4) 117.6
モーメント 手首曲げ(JT5) 51.9/78.4 モーメント 手首曲げ(JT5) 117.6
(kg・m2) 手首捻り(JT6) 27.4/40.2 (kg・m2)
JT3 手首捻り(JT6) 63.7 JT3
本体質量(kg) 1,350 本体質量(kg) 1,400
JT3 JT3
設置方式 床置き 0°
120°
設置方式 床置き 12
周囲温度(℃) 0 - 45 周囲温度(℃) 0 - 45
設置環境 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) 相対湿度(%) 35 - 85(但し、結露なきこと)
対応コントローラ/電源容量 E02/7.5kVA 1,199 対応コントローラ/電源容量 E02/7.5kVA 1,199
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
ZX130L (mm) ZX300S (mm)
標準仕様 標準仕様
構造 垂直多関節 構造 垂直多関節
自由度(軸) 6 自由度(軸) 6
最大可搬質量(kg) 130 最大可搬質量(kg) 300
最大リーチ(mm) 2,951 旋回軸まわりの干渉半径 最大リーチ( 旋回軸まわりの干渉半径
mm) 2,501 JT1 180°
R JT1180° R P点
5 5 150 360 395
位置繰り返し精度*(1 mm) ±0.3 17 150 510 695 P点 位置繰り返し精度*(1 mm) ± 1
0.3 7
13
13
腕旋回 (JT1) ±180 JT4±360° JT6±360° 腕旋回 (JT1) ±180 JT4±360° JT6±360°
腕前後 (JT2) +75 - −60 腕前後 (JT2) +75 - −60
腕上下 (JT3) +250 - −120 腕上下 (JT3) +250 - −120 JT5±120°
動作範囲 JT5 ±130°
( °) リンクH
89 JT1 ン H
R1,2 リ ク 動作範囲( °)
180° 1,600 228 R1,289 JT1
手首回転(JT4) ±360 手首回転(JT4) ±360 180°
手首曲げ(JT5) ±130 後方干渉領域 手首曲げ(JT5) ± 後方干渉領域 1,150 231
130
手首捻り(JT6) ±360 手首捻り(JT6) ±360
腕旋回 (JT1) 110 腕旋回 (JT1) 100
腕前後 (JT2) 110 腕前後 (JT2) 85 P点の動作範囲
最大速度 腕上下 (JT3) 110 P点の動作範囲 最大速度 腕上下 (JT3) 85 1,815 2,501
(°/s) 手首回転(JT4) 140 (°/s) 手首回転(JT4) 90
手首曲げ(JT5) 135 手首曲げ(JT5) 90
手首捻り(JT6) 230 2,265 2,951 手首捻り(JT6) 150 288
288 JT2
許容 手首回転(JT4) 735 210 597.5 JT2 7 P点
210 597.5 5°
JT2 JT2 許容 手首回転(JT4) 1,715
モーメント 手首曲げ(JT5) 735 7 60°
60° 5° モーメント 手首曲げ(JT5) 1,715 リンクH
(N・m) リンクH
手首捻り(JT6) 421 (N・m) 手首捻り(JT6) 862
許容慣性 手首回転(JT4) 51.9 P点
許容慣性 手首回転(JT4) 166.6
モーメント 手首曲げ(JT5) 51.9 モーメント 手首曲げ(JT5) 166.6
(kg・m2) 手首捻り(JT6) 27.4 (kg・m2) 手首捻り(JT6) 107.8
JT3 JT3
本体質量(kg) 1,400 本体質量(kg) 1,400
JT3 JT3
0°
12 120°
設置方式 床置き 設置方式 床置き
周囲温度(℃) 0 - 45 周囲温度(℃) 0 - 45
設置環境 設置環境
相対湿度(%) 35 - 85(但し、結露なきこと) 相対湿度(%) 35 - 85(但し、結露なきこと)
対応コントローラ/電源容量 E02/7.5kVA 1,199 対応コントローラ/電源容量 E02/7.5kVA 1,199
*1: ISO9283に準拠しています。 *1: ISO9283に準拠しています。
09 10
670 1,100 270
670 1,100 270
1,490
1,490
142
58 90
58 90
90 90
90 90
80 80 2,651
2,951
1,225
3,640
4,015 1,225
3,340
3,415
670 1,100 270
670 1,100 270
1,490
1,490
142 142
58 90
90 90 2 58,5 90
01 90 90
80 80 2,651
1,225
3,115 1,225
3,190 3,340
3,415
70
°
70
°
70
°
70
°
Page7
コントローラ
F02 E02
特長 特長
ユニバーサルEコントローラをさらに小型化 世界中で共通して使用可能なユニバーサル
し、性能や拡張性を大きく進化させた最新 コントローラ
コントローラ 従来コントローラをより小さく、より高性能に
世界中で共通して使用可能なユニバーサル
コントローラ(一次電源電圧・安全規格が異なる地域に
おいてはオプションのトランスユニットが必要です)
標準仕様 標準仕様
寸法( mm) W420×D530×H278
構造 全閉型 間接冷却方式(IP54相当) 外観と寸法 寸法( mm) W550×D580×H278
構造 密閉型 間接冷却方式 外観と寸法
制御軸数( 軸) 7 制御軸数( 軸) 7
メモリ容量( MB) 16 F02 (mm) メモリ容量( MB) E02 (mm)
8
外部操作信号 非常停止、外部ホールド信号など 外部操作信号 非常停止、外部ホールド信号など 100% CONTROL
POWER GEN
OFF ON TEACH REPEAT MER C
STOP
I/O信号 汎用入力(点) 32 I/O信号 汎用入力(点) 32
PUSH
汎用出力(点) 32 汎用出力(点) 32
分離ハーネス(m) 5 分離ハーネス(m) 5
ケーブル長 ケーブル長
ティーチペンダント(m) 5 ティーチペンダント(m) 5
質量(kg) 25 質量(kg) 40 580 550
530 420
AC200V - AC220V ±10%、50/60Hz、3Φ AC200 - AC220V ±10%、50/60Hz、3Φ
左側面図 正面図 左側面図 正面図
電源仕様 AC200V - AC230V ±10%、50/60Hz、1Φ *1 電源仕様
最大7.5kVA
最大7.5kVA トランスユニット 周囲温度(℃) 0 - 45
周囲温度(℃) *トランスユニットはオプションです。 設置環境 トランスユニット *トランスユニットはオプションです。
0 - 45
設置環境 相対湿度(%) 35 - 85( 結露なきこと)
相対湿度(%) 35 - 85( 結露なきこと) タッチパネル付きカラー液晶表示、
POWER
タッチパネル付きカラー液晶表示、 ティーチペンダント 非常停止スイッチ、ティーチロックスイッチ、
ティーチペンダント 非常停止スイッチ、ティーチロックスイッチ、 イネーブルスイッチ
イネーブルスイッチ
操作パネル 非常停止スイッチ、
操作パネル 非常停止スイッチ、ティーチ/リピート切替スイッチ 530 420 ティーチ/リピート切替スイッチ
580 550
*1: 200V単相接続は一部の機種のみ対応 左側面図 正面図 左側面図 正面図
システム構成図 システム構成図
オプションボード オプションボード
アーム内 DIOボード アーム内 DIOボード
IOボード オプション機器 IOボード
コンベア同期 オプション機器
I/Fボード コンベア同期 I/Fボード
チェック早送りモード チェック早送りモード
スイッチ Cubic-S スイッチ Cubic-S
標準 (空間監視/速度監視等) 標準 (空間監視/速度監視等)
オプション ブレーキリリース オプション ブレーキリリース
スイッチ スイッチ フィールドバス
フィールドバス CANopen
ティーチペンダント トランスユニット *1 CC-Link トランスユニット *1 スレーブ
(供給電源仕様) スレーブ (供給電源仕様) CC-Link
RS-232C ティーチペンダント マスタ・スレーブ
ターミナルソフト CC-Link IE
スレーブ CC-Link IE
RS-232C スレーブ
EtherNet DeviceNet ターミナルソフト 外部軸モータ DeviceNet
ターミナルソフト 外部軸モータ マスタ・スレーブ マスタ・スレーブ
Ethernet/IP EtherNet EtherNet/IP
マスタ・スレーブ ターミナルソフト USBメモリ マスタ・スレーブ
ビジョンコントローラ USBメモリ EtherCAT EtherCAT
マスタ・スレーブ スレーブ
PROFIBUS-DP ビジョンコントローラ PROFIBUS-DP
Bluetooth マスタ・スレーブ マスタ・スレーブ
PROFINET PROFINET
*1: トランスユニット使用時の電源仕様 マスタ・スレーブ *1: トランスユニット使用時の電源仕様 マスタ・スレーブ
AC380-415V ±10% AC380-415V ±10%
(切替可) ControlNet
50/60Hz,3Φ
(切替可)50/60Hz,3Φ
AC440-480V ±10% AC440-480V ±10% スレーブ
11 12
18 170 18 260
E
18 170 18 260
Y