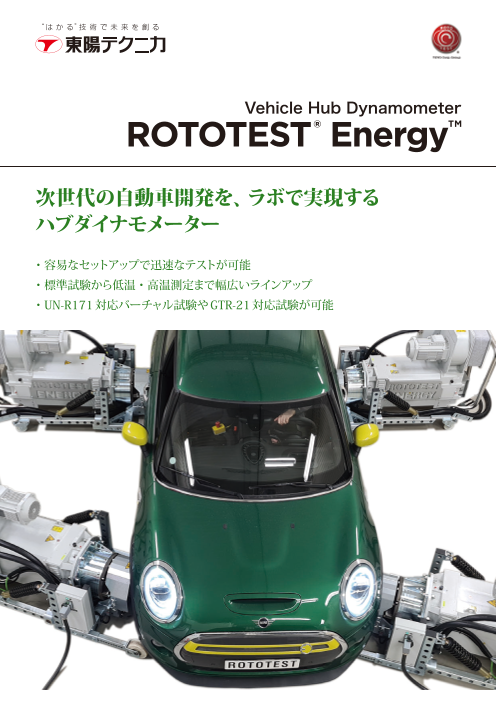


インダストリアル・セミ・ポータブルなハブダイナモメーター
ROTOTEST® Energy™は、ハブ結合式のパワートレインダイナモメーターです。
本製品を使用して加速試験、制動試験、モード走行試験など自動車の各種試験を行うことができます。
台車構造をとっているためピット工事が不要で、様々な場所で使用いただくことができます。
また走行中にステアリング操舵が可能なため、自動運転車の開発にも応用が期待されます。
【特長】
・簡単なセットアップで繰り返し精度の高い試験、台上での走行再現試験の新たな可能性を提供します
・実走行負荷を模擬できる500kW‒250kWのモデル
・環境試験室内で使用可能な-35~40℃対応モデル
・音振動の測定に最適な低騒音モデル
◆詳細はカタログをダウンロードしてご覧下さい。
----------------------------------
関連キーワード:自動車、自動運転、計測ソリューション、計測器、ROTOTEST、ロトテスト、シャシダイナモシステム、セットアップ、ドライビングサイクル、インダストリアル・セミ・ポータブル、ハブ結合式シャシダイナモメータ、生産性向上ツール、ローラー式シャシダイナモメータ、車、car、シャシダイ、シャシーダイナモ
関連メディア
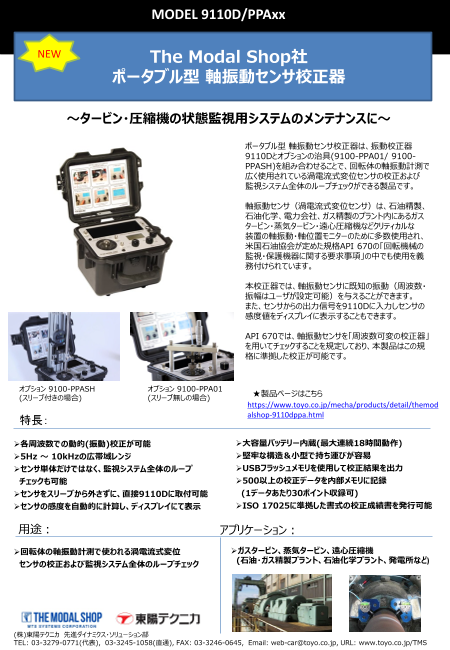
このカタログについて
| ドキュメント名 | ハブダイナモメーター「ROTOTEST(R) Energy(TM)」 |
|---|---|
| ドキュメント種別 | 製品カタログ |
| ファイルサイズ | 5Mb |
| 登録カテゴリ | |
| 取り扱い企業 | 株式会社東陽テクニカ (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ

このカタログの内容
Page1
Vehicle Hub Dynamometer
ROTOTEST® Energy™
次世代の自動車開発を、ラボで実現する
ハブダイナモメーター
・容易なセットアップで迅速なテストが可能
・標準試験から低温・高温測定まで幅広いラインアップ
・UN-R171対応バーチャル試験やGTR-21対応試験が可能
Page2
ダイナモメーターの概要
■ ダイナモメーターとは
ダイナモメーターは、エンジン/モーターなどのパワートレインの性能評価や燃費/電費評価などに使用するための動力負荷装置です。
実走行では温度、湿度、雨、風などの天候の影響を受けて試験の再現ができないことがありますが、ダイナモメーターを使用して室内で
実走行に相当する負荷を与えることで再現性の課題を解決でき、試験効率を高めることが可能です。また、室内試験の場合、車載が難し
い大型の計測システムを使用できることもメリットです。ダイナモメーターには大きく分けてシャシダイナモメーターとハブダイナモメー
ターの2種類のタイプが存在します。
■ 伝統的なシャシダイナモメーター
シャシダイナモメーターは大きなローラーの上で車両を走行させる方式で実走行での走行抵抗を室内で再現して、トルク、回転数、出
力、エネルギーを計測/制御する試験装置です。排出ガス/燃費/電費の認証試験はシャシダイナモメーターで行うことが規定されてお
り、現在でもパワートレインの開発/評価には欠かせない設備です。
■ ハブダイナモメーターとは
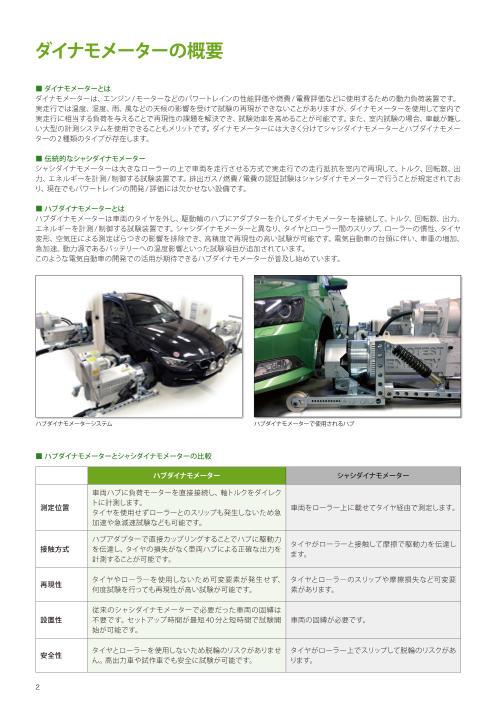
ハブダイナモメーターは車両のタイヤを外し、駆動輪のハブにアダプターを介してダイナモメーターを接続して、トルク、回転数、出力、
エネルギーを計測/制御する試験装置です。シャシダイナモメーターと異なり、タイヤとローラー間のスリップ、ローラーの慣性、タイヤ
変形、空気圧による測定ばらつきの影響を排除でき、高精度で再現性の高い試験が可能です。電気自動車の台頭に伴い、車重の増加、
急加速、動力源であるバッテリーへの温度影響といった試験項目が追加されています。
このような電気自動車の開発での活用が期待できるハブダイナモメーターが普及し始めています。
ハブダイナモメーターシステム ハブダイナモメーターで使用されるハブ
■ ハブダイナモメーターとシャシダイナモメーターの比較
ハブダイナモメーター シャシダイナモメーター
車両ハブに負荷モーターを直接接続し、軸トルクをダイレク
測定位置 トに計測します。
タイヤを使用せずローラーとのスリップも発生しないため急 車両をローラー上に載せてタイヤ経由で測定します。
加速や急減速試験なども可能です。
ハブアダプターで直接カップリングすることでハブに駆動力
接触方式 を伝達し、タイヤの損失がなく車両ハブによる正確な出力を タイヤがローラーと接触して摩擦で駆動力を伝達し
計測することが可能です。 ます。
再現性 タイヤやローラーを使用しないため可変要素が発生せず、 タイヤとローラーのスリップや摩擦損失など可変要
何度試験を行っても再現性が高い試験が可能です。 素があります。
従来のシャシダイナモメーターで必要だった車両の固縛は
設置性 不要です。セットアップ時間が最短40分と短時間で試験開 車両の固縛が必要です。
始が可能です。
安全性 タイヤとローラーを使用しないため脱輪のリスクがありませ タイヤがローラー上でスリップして脱輪のリスクがあ
ん。高出力車や試作車でも安全に試験が可能です。 ります。
2
Page3
Rototest社ハブダイナモメーターを使用するメリット
① 簡単設置・柔軟配置 ― 投資リスクを最小化 ② 高い試験信頼性 ― 高精度データで開発を加速
• 大規模な基礎工事が不要で、導入コストと工期を • 車両とハブダイナモメーターの直接接続で、タイヤスリップや振動などの外
大幅に削減 乱を排除
• ユニット構造によりレイアウト変更や将来の移設 • 気温や路面条件などの試験環境に依存せず、試験環境準備の時間とコスト
にも柔軟に対応 を低減
• 長期運用を見据えた、無駄のない設備投資を実現 • 再試験・確認作業を減らし、開発判断のスピードアップを実現
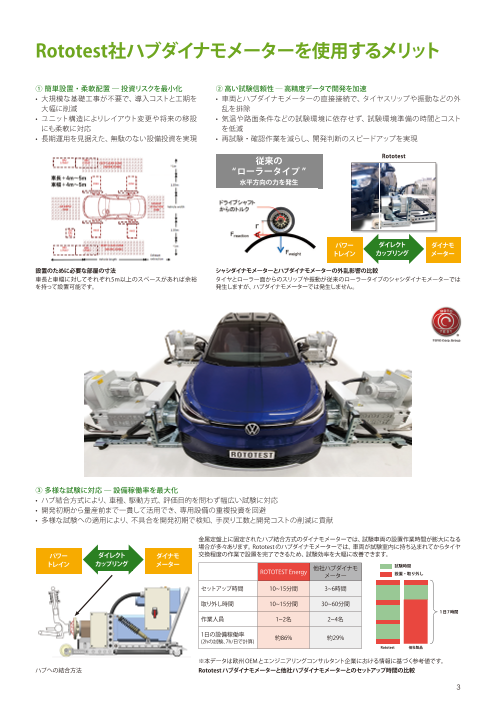
従来の Rototest
“ローラータイプ ”
水平方向の力を発生
パワー ダイレクト ダイナモ
トレイン カップリング メーター
設置のために必要な部屋の寸法 シャシダイナモメーターとハブダイナモメーターの外乱影響の比較
車長と車幅に対してそれぞれ5m以上のスペースがあれば余裕 タイヤとローラー面からのスリップや振動が従来のローラータイプのシャシダイナモメーターでは
を持って設置可能です。 発生しますが、ハブダイナモメーターでは発生しません。
③ 多様な試験に対応 ― 設備稼働率を最大化
• ハブ結合方式により、車種、駆動方式、評価目的を問わず幅広い試験に対応
• 開発初期から量産前まで一貫して活用でき、専用設備の重複投資を回避
• 多様な試験への適用により、不具合を開発初期で検知、手戻り工数と開発コストの削減に貢献
金属定盤上に固定されたハブ結合方式のダイナモメーターでは、試験車両の設置作業時間が膨大になる
場合が多々あります。Rototest のハブダイナモメーターでは、車両が試験室内に持ち込まれてからタイヤ
パワー ダイレクト ダイナモ 交換程度の作業で設置を完了できるため、試験効率を大幅に改善できます。
トレイン カップリング メーター
ROTOTEST Energy 他社ハブダイナモ 試験時間
メーター 設置・取り外し
セットアップ時間 10~15分間 3~6時間
取り外し時間 10~15分間 30~60分間
1日7時間
作業人員 1~2名 2~4名
1日の設備稼働率
(2hの試験、7h/日で計算) 約86% 約29%
Rototest 他社製品
※本データは欧州 OEMとエンジニアリングコンサルタント企業における情報に基づく参考値です。
ハブへの結合方法 Rototestハブダイナモメーターと他社ハブダイナモメーターとのセットアップ時間の比較
3
Page4
Rototest社ハブダイナモメーターの概要
■ ハブとの直接接続 ― 急加速/急減速試験の実現 ■ 最小限の設備要求 ― 導入費用の削減
ハブ結合方式の特徴を活かしてローラー式シャシダイナモメー 車軸にダイナモメーターを直接接続するハブ結合方式のため、シャ
ターでは実現が難しい低速大トルクの急加速試験やADASの緊急 シダイナモメーターのような床下のピットは不要で、ダイナモメー
ブレーキなどの急減速試験を実現可能です。これは試験中に車両 ター導入の費用を大幅に削減できます。また、Rototestのハブダイナ
に水平方向の力が作用しないためです。 モメーターは固定不要のため、固定用の金属定盤は不要です。設置
要件は要求耐荷重を満たす平らなフロアと要求容量を満たす3相
従来の Rototest 400V電源環境です。
「ローラータイプ」 「ハブ結合方式」
水平方向の力が発生 水平方向の力が発生しない
従来の「ローラータイプ」の設備インフラ Rototes「t ハブ結合方式」の設備インフラ
シャシダイナモメーターとハブダイナモメーターで発生する力の比較
シャシダイナモメーターではタイヤとローラー間の摩擦力によって水平方向の力が シャシダイナモメーターとハブダイナモメーターの設備インフラの比較
発生します。ハブダイナモメーターでは水平方向の力が発生しないため、急加速 / シャシダイナモメーターでは地下のピットにローラーや動力計などを設置するス
急減速の試験も実現可能です。 ペースが必要です。ハブダイナモメーターはそれらのスペースが不要です。
■ 台車方式 ― ステアを含む試験の実現 ■ タイヤモデル「Magic Formula」 ― 路面状態の再現
ステアに合わせてハブダイナモメーターが台車ごと移動すること タイヤモデル「Magic Formula」でのスリップ率と駆動力係数は各
でステアを含む走行試験に対応します。ステア反力オプションに 輪で独立して設定できます。それにより走行途中で1輪のみが凍
よって実際のフィーリングを再現することでハブダイナモメーター 結路面に差し掛かる場合の試験などに対応可能です。
上でのドライバビリティの評価が可能です。
路面状態のシミュレーショ
ンのイメージ図
4輪独立制御で路面状
ステアを含む走行試験を実現する 態をシミュレーションで
ステア反力オプション きるため、各輪のスリッ
ステア反力を車両の下のステア反 プ率が異なる状況下での
力装置で再現します。 車両の評価が可能です。
■ ダンパー構造と専用カップリング ― セットアップ時間の短縮 ■ 豊富なラインアップ ― 様々な車種への対応
車両ハブの形状に合わせたカップリングとして、カスタムアダプ ダイナモメーターの容量が異なるモデルがラインアップにありま
ターもしくはハブリングとユニバーサルアダプターを使用して車両 す。複数の車種で評価を行う場合には最も出力が大きい車種に合
ハブとハブダイナモメーターを接続します。特許を持つ本体のダ わせた容量のモデルを1セット用意することで全ての車種に対応で
ンパー構造により、車両とハブダイナモメーターの軸位置が微調 きます。
整されるため、セットアップ時の車両とハブダイナモメーターの軸 ※車種にあわせたハブアダプターが別途必要です。
合わせにかかる作業時間は1輪10分程度です。
ハブダイナモメーターの構造
ダイナモメーターのダンパー
構造により、車両とダイナモ
メーターの軸位置が微調整さ 1セットのハブダイナモメーターを複数の車種で
れます。 使用するイメージ図
■ 自動制御装置との連携 ― 試験の自動化の実現
自動化ソフトウェアMORPHEE®によってハブダイナモメーターとお客
カスタムアダプター 様の自動車用試験システムをシームレスに連携します。MORPHEE®
試験車両の PCD(Pitch Circle Diameter)とハブ径に合わせ はWindows環境におけるリアルタイムのテストベンチ自動化によっ
て作製する試験車両専用のハブアダプターです。 て、試験の効率化に貢献します。
車両とハブダイナモメーターの接続時の軸位置調整が容易
になります。
ユニバーサルアダプター
複数の試験車両で使用できるように花びら型の構造をして
います。ハブリングと合わせて使用することで車両とハブダ
イナモメーターの接続時の軸位置調整が容易になります。 試験の自動化のイメージ図
4
Page5
クイック & テスト、Rototestで実現
1.車両とハブダイナモメーターの接続
車両をジャッキアップしてタイヤを外します。外したタイヤの代わりに車両ハブに合うハブアダプターを介して
ハブダイナモメーターを車両ハブに接続します。接続が完了したら車両をジャッキから下ろします。
①タイヤを外し、ハブアダプターを接続します。 ②ハブアダプターを介してハブにダイナモメー ③車両をジャッキから下ろします。
ターを接続します。 (車両の荷重はハブダイナモメーターで支えます)
2.パラメーターの設定
ハブダイナモメーターの制御ソフトウェアROTOTEST Dynovisionに車両情報 (重量、ホイールベース、重心高、トレッド)と走行抵抗を
設定し、車両ダイナミクスを決定します。走行抵抗は同ソフトウェアのCoast Down試験から取得できます。
車両情報として、車両重量、ホイールベース、重心高、トレッドを設定
します。
走行抵抗は実走行で得た値、目標質量、傾き、初期値を設定して Coast
Downモードで試験を実施すると、ハブダイナモメーター上での換算値
が最終値に設定されます。
これにより実走行の走行抵抗をハブダイナモメーター上での走行抵抗に
換算します。
右のグラフは最終的に得られた速度と走行抵抗の関係を表しています。
Coast Down試験の画面
Magic Formulaによるタイヤモデルの定義画面
Magic Formulaによりタイヤモデルを設定します。ROTOTEST Dynovisionには軸荷重、慣性モーメント、タイヤ直径、タイヤ試験機などで得られる
B, C, D, Eの値をそれぞれの車輪で設定します。下のグラフはスリップ率と摩擦係数の関係を表しています。
3.試験の実施
試験詳細を設定して試験を開始します。
テストサイクル 説明
Constant Speed 回転数制御
Constant Torque トルク制御
Road Resistance 走行抵抗モード
Diff erent Wheel Speed 左右前後の回転数差制御
Diff erent Wheel Torque 左右前後のトルク差制御
Sweep 2 点間の速度を一定の加速度でスイープ
Speed Profi le 回転数プロファイル
External Control 外部制御モード
外部から回転数とトルクを制御
Mixed Friction 回転数制御+4輪タイヤモデル設定
Road Profi le 勾配プロファイル
Load Profi le 負荷プロファイル
Coast Down コーストダウンモード
走行抵抗の係数を算出 試験中の数値表示画面
Drive Cycle ドライバーズエイド 試験中のパワー、トルク、回転数、速度などをリアルタイム表示します。
5
Page6
Rototest社ハブダイナモメーターの
様々なアプリケーション
パワートレイン評価
■ 動力性能評価
シャシダイナモメーターではタイヤとローラー間でスリップが発生するため、急
加速試験を行うことはできませんでした。
ハブダイナモメーターはハブ結合方式でタイヤとローラーを使用しないため、
内燃機関車の動力性能評価だけでなく、低速回転から大トルクを発生する電気
自動車の動力性能評価も実現可能です。
大出力モデルのトルク- 出力特性グラフ
■ 電気自動車の出力試験
GTR-21は、EV車両の公称システム出力の測定方法を世界共通で定義した国連
規則であり、電動車両の開発・認証で重要です。
内燃機関車であれば、エンジン単体の定格出力を車両出力と定義できますが、
電動車両ではモータ数の差、バッテリー SOCや温度での出力変化などがある
ため、GTR-21で評価方法が定義されています。GTR-21の認証はダイナモメー
ターの種類の規定がないため、GTR-21の認証において、ハブダイナモメー
ターが使用可能です。
電気自動車の出力試験イメージ
■ NVH評価
ダイナモメーター上での試験では、NVHの原因を分離/可視化することが期待
できます。内燃機関車のNVHを評価する場合、エンジン燃焼音、吸排気音など
の計測対象となる騒音が大きく、シャシダイナモメーターでも評価は可能でし
た。
電気自動車のNVHを評価する場合、電気自動車の静粛性により、これまでエン
ジン音などに埋もれていた音/振動が顕在化し、それを評価する必要がありま
す。その音・振動は小さいため、シャシダイナモメーターでは計測が困難です。
ハブダイナモメーターは静粛性が高いため、タイヤ、路面、ローラー由来の影
響を排除してモーター、インバーター、減速機などに起因するNVHを高い再現 NVH 評価用 PAK システム
性で評価可能です。
■ 排ガス/燃費/電費の認証前評価
国際規則では排ガス/燃費/電費の認証試験にはシャシダイナモメーターの使
用のみが認められており、ハブダイナモメーターをそれらの認証試験で利用す
ることはできません。一方で、研究開発フェーズにおいては試験の再現性が高
いハブダイナモメーターを使用することも選択肢の1つです。
シャシダイナモメーターでは急加速、急減速、ステアなど、実環境走行時にドラ
イバーが行う操作を再現することができません。これに対してハブダイナモメー
ターは実環境で必要とされるドライバー操作に対応可能です。
電費計測のセットアップ
6
Page7
AD/ADAS評価
■ UN-R171のバーチャル試験
UN-R171は、DCAS(Driver Control Assistance System)を対象とした国際規則であり、自動運転レベル2相当の継続的な縦横方向運転
支援機能に対する安全/性能要求事項を規定しています。実車試験に加えて、一定の条件下でバーチャル試験(VILS/HILS等 )を活用し
た検証が認められています。横方向制御性能をはじめとする評価項目への対応が求められることから、ステア機能(ステア反力再現を含
む)を備えたハブダイナモメーターは、UN-R171に対応したバーチャル検証環境の構築を支援する有効な試験ソリューションです。
UN-R171 バーチャル試験イメージ
■ 緊急ブレーキ試験
シャシダイナモメーターではAEB(Autonomous Emergency Braking)の試験を行うことはできません。これはローラーが再現する慣性
力がタイヤを介して車両にかかる並進方向の力となり、ローラーから車両が飛び出して事故に繋がる恐れがあるためです。
ハブダイナモメーターはタイヤがなく、回転方向のトルクが発生するだけなので、急ブレーキ試験も安全に実現可能です。
カメラターゲット レーダーターゲット
シミュレーター シミュレーター
車両に入力
ターゲットシミュレーション
■ 白線検知試験
ハブダイナモメーターではステアを伴う車両の試験が可能です。それにより白線検知に関わるLKAS(Lane Keep Assistant System)や
LDW(Lane Departure Warning)などの試験をダイナモメーター上で実現可能です。
カメラターゲットシミュレーター 車両に入力
白線の擦れや光の反射をリアルに表現
日本自動車研究所での採用実績
2022年、日本自動車研究所は国立研究開発法人 新エネルギー・産業
技術総合開発機構(NEDO)の「グリーンイノベーション基金事業」の中の
「電動車等省エネ化のための車載コンピューティング・シミュレーショ
ン技術の開発」のテーマの1つである「電動車両シミュレーション基盤」
のプロジェクトのためにハブダイナモメーターを採用しました。
このプロジェクトの目的は、自動運転の試験・評価に必須の電動車両シ
ミュレーション・モデルを車両全体で実際の挙動と90%以上の精度で
一致する水準で開発し、電動車開発期間の短縮に貢献することです。特
にAD/ADAS用のセンサーのモデル化のためにハブダイナモメーター
を導入しました。緊急ブレーキやステアに対応できることがハブダイナ
モメーター導入の大きな理由です。 日本自動車研究所の試験環境
画像提供:日本自動車研究所
委託事業:グリーンイノベーション基金事業 /
電動車等省エネのための車載コンピューティング・シミュレーション技術の開発 /
電動車両シミュレーション基盤 / 電動・自動運転車開発を加速するデジタル技術基盤の構築
( 国立研究開発法人、新エネルギー・産業技術総合開発機構 (NEDO))
7
Page8
あらゆるモビリティの試験ニーズに対応、
DMTS® (Driving & Motion Test System)
■ ADASの機能増加に伴う開発の課題 前方衝突警報
ADASの高度化/多機能化に伴って、単体試験だけではなく、他の機能と複合的な試験が 車線逸脱警報 レーンキープ
必要となりました。また、センサーの数や検知範囲が広がることで必要な試験が多くなり、
開発現場では試験工数の増加が大きな課題となっています。さらにEuro NCAPをはじめと オートクルーズ 死角モニタリング
するアセスメントや認証の項目も増加の一途をたどっている中で、開発期間の短縮が求め
られています。 自動操舵回避 自動ブレーキ
ドライバーモニタリング
増加するADAS 機能
■ VILS統合システムによる実車両試験の工数削減
シミュレーションによる開発期間の短縮は工数削減の手段であり、MILS (Model in the Loop Simulation)/SILS (Software in the Loop
Simulation)/HILS (Hardware in the Loop Simulation)によって機能検証のフロントローディングや開発期間の短縮が進められていま
す。しかし、実車両を用いた試験は実走行が主体であり、シミュレーションによる試験の効率化は難しい領域と考えられています。その
課題の解決策の1つが東陽テクニカが開発したDMTS®です。
Model in the Loop
Software in the Loop Hardware in the Loop Vehicle in the Loop
(MIL/SIL) (HIL) (VIL) Proving Ground Test Public Road Test
VILS 統合システムの立ち位置
■ DMTS®概要
DMTS®は実走行試験を実験室で行う「Road to Lab」のコンセプトで東陽テクニカが開発したVILS統合システムです。Rototestのハブ
ダイナモメーターで走行状態(走る・曲がる・止まる)を模擬し、各種シミュレーター /エミュレーターで周辺環境を模擬することで、実
験室で実走行試験を再現し、実走行では再現が難しい試験や危険が伴う試験を同一条件で繰り返し行うことが可能です。
■ DMTS®の特徴
• AD/ADAS機能評価のシナリオ条件を幅広く再現 • 車両モデルなどのシミュレーション資産を有効活用
• システム構成を柔軟にカスタマイズ • 再現性の高い試験を実現
DMTS® での試験の様子 DMTS® の構成例
■ DMTS®のアプリケーション
• AD/ADASなどの車両システムの検証
• ソフトウェア・ディファインド・ビークル(SDV)の検証
DMTS® のアプリケーション
8
Page9
各種試験装置との連携
■ 車両運動シミュレーター /センサーシミュレーター連携
IPG Automotive社のCarMaker, dSPACE社のAURELION, マックシステムズ社が代理店を務めるASV社のSCANeRなどの車両運動シ
ミュレーターやセンサーシミュレーターと接続して使用できます。各種シミュレーターで作成したお客様の資産である車両モデルやセン
サーモデルをそのままVILS統合システムに活用し、ハブダイナモメーター上で車両の動きを再現します。映像を車両前方のスクリーン
やディスプレイに投影することで車両のカメラシステムへのインプットとしてその映像を使用可能です。
連携実績のあるパートナー企業
・CarMakerとの連携 ・AURELIONとの連携
CG 映像の白線位置を CG 映像の前方車両を CG 映像の追越禁止標識を CG 映像の白線位置を
車載システムが認識 車載システムが認識 車載システムが認識 車載システムが認識
■ ドライビングロボット連携
法規、性能、NVH、制御評価を同一条件で再現するためにはダイナモメーターとドライビングロボットの組み合わせが有効な手段です。
ハブダイナモメーターは様々なドライビングロボットと連携可能です。例えば、Stähle社やTTDCのドライビングロボットとの接続実績が
あります。APIが公開されていれば、新たなドライビングロボットとの連携対応を行うことも可能です。
連携実績のあるパートナー企業
時間
車速
WLTCの試験規格を満たす車速に
なるようにドライビングロボットで
アクセルとブレーキを制御します。
Stähle社のロボット TTDCのロボットによる車速制御
■ レーダーターゲットシミュレーター /レーダーシーンエミュレーター /車載用レーダーエコー発生器連携
UniqueSec社のレーダーターゲットシミュレーター、キーサイト・テクノロジー社のレーダーシーンエミュレーター、ローデ・シュワルツ社の
車載用レーダーエコー発生器などと接続して使用可能です。
ハブダイナモメーター上でレーダーが認識する周辺環境を模擬します。カメラとレーダーのセンサーフュージョンの評価にも使用可能です。
連携実績のあるパートナー企業
UniqueSec 社のレーダーターゲットシミュレーター キーサイト社のレーダーシーンエミュレーター ローデ・シュワルツ社の車載用レーダー
エコー発生器
9
Page10
Rototest社製品ラインアップ
■ 標準モデル
2種類のシリーズで合計7モデルのラインアップがあります。
(詳細スペックは次ページ参照)
1.汎用シリーズ
4種類の容量別モデルにより、様々な目的に対応します。
・ベーシックモデル
基本的なスペックを持つモデル
・スタンダードモデル
電気自動車での利用を視野に入れたこれからの時代の標準モデル
・ミドルクラスモデル
小型車~中型車まで幅広いトルク/パワーレンジに対応したモデル
・ハイパフォーマンスモデル
8,000Nmの測定に対応したモデル
2.スペシフィックシリーズ
汎用シリーズとは異なり、大きな特徴を持つシリーズとして3種類の ハブダイナモメーターの主な構成品
モデルを揃えています。 前からダイナモメーター、SCU( 制御 PC)、 MPU( インバータ)
・高トルクモデル
10,000Nmの大きなトルクの測定に対応したモデル
・トランジェントモデル
定常トルクに比べて急激なトルク変化に対応したモデル
・アカデミックモデル
機能と性能を最小限にしたローコストモデル
※ sub-zero 温度拡張オプション:-10℃ ~ +40℃(標準: +10℃ ~ +40℃ )
■ CPモデル (低温/高温環境試験対応)
環境試験でご利用いただくことを目的に動作温度範囲を”-40℃~
60℃ ”に拡張したモデルです。
電動車両の試験ニーズが増加する昨今、熱マネジメントやエネル
ギーマネジメントの試験のために高温・低温環境での試験ニー
ズが増加しています。CPモデルは環境試験室においてステアを含
めた実際の走行状態を再現し、車両としての熱マネジメント、エ
ネルギーマネジメントの研究開発に貢献します。
■ カスタマイズ
このほかご要求に合わせてカスタマイズしたモデルも設計可能
です。
CPモデルでの試験の様子
10
Page11
ベーシック スタンダード ミドルクラス ハイパフォーマンス
型式 d25 d32 e52 d72
20℃での仕様
最大トルク (10 秒以内) (2 輪 1 軸)
(1 分以内) (2 輪 1 軸) 2,400Nm(0-995rpm) 3,600Nm(0-850rpm) 4,800Nm(0-995rpm) 8,000Nm(0-835rpm)
(連続) (2 輪 1 軸) 1,600Nm(0-995rpm) 1,900Nm(0-1,000rpm) 2,200Nm(0-1,520rpm) 4,000Nm(0-955rpm)
最大出力 (10 秒以内) (2 輪 1 軸)
(1 分以内) (2 輪 1 軸) 250kW 320kW 500kW 700kW
(連続) (2 輪 1 軸) 160kW(995-1,800rpm) 200kW(1,000-1,430rpm) 350kW(1,520-1,800rpm) 400kW(955-1,600rpm)
最大速度 2,500rpm 2,500rpm 2,700rpm 2,500rpm
最大車速 (タイヤ直径:) (650mm の場合) 300km/h 300km/h 330km/h 300km/h
速度計測
公差 (1500rpm 時) 0.025% 0.025% 0.025% 0.025%
角度分解能 0.05 度 0.05 度 0.05 度 0.05 度
トルク計測
精度 0.1% 0.1% 0.1% 0.1%
諸仕様
コントローラ HDC HDC HDC HDC
イナーシャ (1 輪) 0.8kgm2 0.8kgm2 1.7kgm2 2.2kgm2
最大負荷(荷重) (2 輪 1 軸) 3,500kg 3,500kg 3,500kg 3,500kg
ハブセンター高さ 330mm 330mm 350mm 350mm
冷却方式 空冷 空冷 空冷 空冷
ダイナモ寸法・重量
幅 x 長さx 高さ (1 輪あたり) 1.45 m x 0.8 m x 1 m 1.45 m x 0.8 m x 1 m 1.5 m x 1.1 m x 1.2 m 1.7 m x 1.1 m x 1.2 m
重量 (1 輪あたり) 740kg 740kg 1,150kg 1,450kg
動作環境
温度範囲 +10℃ ~ +40℃ +10℃ ~ +40℃ +10℃ ~ +40℃ +10℃ ~ +40℃
(sub-zero opt.) -10℃ ~ +40℃ -10℃ ~ +40℃ -10℃ ~ +40℃ -10℃ ~ +40℃
相対湿度 (結露なきこと) 10%-90% 10%-90% 10%-90% 10%-90%
標高 (海抜) 1,000m 未満 1,000m 未満 1,000m 未満 1,000m 未満
供給電源
コントローラ(SCU) (1 Φ 2W + PE) (1 システムあたり) 240VAC(8A) or 240VAC(8A) or 240VAC(8A) or 240VAC(8A) or
120VAC(16A) 120VAC(16A) 120VAC(16A) 120VAC(16A)
インバータ(MPU) (3 Φ 3W + PE) (4 輪 2 軸分) 380-500VAC 4x145kVA 380-500VAC 4x185kVA 380-500VAC 4x290kVA 380-500VAC 4x405kVA
高トルク トランジェント アカデミック CPモデル
型式 i82 a62 u14 cp25
20℃での仕様
最大トルク (10 秒以内) (2 輪 1 軸) 8,000Nm(0-560rpm) 1,500Nm(0-890rpm) 3,000Nm(0-795rpm)
(1 分以内) (2 輪 1 軸) 10,000Nm(0-765rpm)
(連続) (2 輪 1 軸) 4,000Nm(0-1,315rpm) 1,800Nm(0-955rpm) 800Nm(0-995rpm) 900Nm(0-960rpm)
最大出力 (10 秒以内) (2 輪 1 軸) 600kW 140kW 250kW
(1 分以内) (2 輪 1 軸) 800kW
(連続) (2 輪 1 軸) 550kW(1,315-2,500rpm) 180kW(955-1,800rpm) 80kW(995-1,800rpm) 90kW(960-1,600rpm)
最大速度 2,700rpm 2,500rpm 2,100rpm 2,500rpm
最大車速 (タイヤ直径:) (650mm の場合) 330km/h 300km/h 255km/h 300km/h
速度計測
公差 (1500rpm 時) 0.025% 0.025% 0.025% 0.025%
角度分解能 0.05 度 0.05 度 0.05 度 0.05 度
トルク計測
精度 0.1% 0.1% 0.1% 0.1%
諸仕様
コントローラ HDC HDC HDC HDC
イナーシャ (1 輪) 2.2kgm2 0.8kgm2 0.45kgm2 0.8kgm2
最大負荷(荷重) (2 輪 1 軸) 3,500kg 3,500kg 3,500kg 3,500kg
ハブセンター高さ 350mm 330mm 330mm 350mm
冷却方式 空冷 空冷 空冷 空冷
ダイナモ寸法・重量
幅 x 長さx 高さ (1 輪あたり) 1.7 m x 1.1 m x 1.2 m 1.45 m x 0.8 m x 1 m 1.45 m x 0.8 m x 1 m 1.6 m x 1 m x 1 m
重量 (1 輪あたり) 1,450kg 740kg 510kg 850kg
動作環境
温度範囲 +10℃ ~ +40℃ +10℃ ~ +40℃ +10℃ ~ +40℃ -40℃ ~ +60℃
(sub-zero opt.) -10℃ ~ +40℃ -10℃ ~ +40℃ -10℃ ~ +40℃ N/A
相対湿度 (結露なきこと) 10%-90% 10%-90% 10%-90% 10%-90%
標高 (海抜) 1,000m 未満 1,000m 未満 1,000m 未満 1,000m 未満
供給電源
コントローラ(SCU) (1 Φ 2W + PE) (1 システムあたり) 240VAC(8A) or 240VAC(8A) or 240VAC(8A) or 240VAC(8A) or
120VAC(16A) 120VAC(16A) 120VAC(16A) 120VAC(16A)
インバータ(MPU) (3 Φ 3W + PE) (4 輪 2 軸分) 380-500VAC 1x950kVA 380-500VAC 4x350kVA 380-500VAC 4x80kVA 380-500VAC 4x145kVA
11
Page12
Rototest 社の紹介
Rototest社とは
Rototest社は1988年1月、自動車業界で製品開発に長年従事してきた、ニルス・
エングストーム氏(Nils Engström)をはじめとするエキスパートエンジニア集団に Vehicle Hub Dynamometer
よって設立されました。その後、数年間の製品開発とテストを続け、従来テスト
コースでしかできなかったモビリティのテストをラボ内で可能にする「ハブ結合
方式ダイナモメーター」を世界で初めて発表し、業界の注目を浴びました。 ROTOTEST® Energy™
以来、Rototest社はモビリティのテストシステムサプライヤーとして、業界で幅広
い認知を得た企業へと成長してきました。技術向上に対する飽くなき姿勢と長
期的な研究開発投資を軸に、製品開発のみならずテスト手法に精通したチーム
創設者 ニルス・エングストーム氏 CEO クリスチャン・エングストーム氏 が、日々設計改善に取り組んでいます。
(Nils Engström) (Christian Engström) Rototest社のテストソリューションは長年にわたって高い評価を獲得しており、
20 年以上自動車会社でパワートレイ 大きな変革期を迎えた自動車産業
ン開発に従事。そこでの経験を活か を支える次世代製品の開発と自社 現在は、北米や日本、ヨーロッパ、アジア、アフリカの25か国以上の世界的にも著
してRototest 社を設立。 のグローバルビジネスの成長を担う 名な各企業で採用されています。
リーダー。
Rototestの歩み Rototest 社 社屋 ( 拠点はスウェーデン・
・1988年 創業 ストックホルム南部の Rönninge)
創業に携わったNils G Engströmを代表としたエンジニアによって、
車両の動的テストを行うベンチマーク用の油圧ダイナモメーターシ
ステムが開発されました。 OEMやサプライヤー、モータースポーツ、
試験検査機関によって使用されています。 ・2018年 ドライビングシミュレーションとADASテストの実装
自動車シミュレーションソフトウェアの大手企業との新しいパート
ナーシップにより、従来のパワートレインテストだけでない新たな
Rototest最初の製品「ROTOTEST APG」 サービスを拡大しています。
モータースポーツの現場で素早く簡単に測定
ができるよう、可搬型の油圧式ハブダイナモ ・2020年 ADASとNatural Steering機能のリリース
メーター Natural Steering(ステア反力)機能をリリースし、ダイナモメーター
を使用したテストでステア反力のフィードバックを提供し、OEMや
サプライヤー各社の要件を満たすことができます。
・2003年 シェル社とのコラボレーション
シェル社「V-Power」Fuels のグローバル発売において、Rototest社 ・2023年 東陽テクニカによる100%株式取得
のダイナモメーターを使用して、従来製品からのパフォーマンス向 東陽テクニカグループのモビリティビジネス戦略により同社の株式
上を実証しました。 を100%取得しました。これによりRototest社が積み上げてきたソ
(V-Powerはシェル社のトレードマークです。) リューションと東陽テクニカが推進するDMTS®とを融合させ、顧客
に新たなソリューションを提供いたします。
・2008年 新しい電動プラットフォームの開発
業界リーダーであるABB社と提携し、モジュラー式電気ダイノアー ・2026年 Rototestがドイツ・シュトゥットガルトにRototest
キテクチャを開発し、動的応答や精度、再現性を向上させました。 Deutschland GmbH(Rototestドイツ)を設立し、同時に試験サービ
スを行うテストラボも開設しました。
・2013年 外部からの出資
スウェーデン政府系VCが成長加速のために投資を実施しました。
FCAによる新規顧客のプロジェクト成功により、Rototestソリュー
ションに対する業界のニーズがさらに認識され、技術的なリーダー
シップの位置を確立しました。
Rototestドイツ オフィス Rototestドイツ オフィスに併設され
たテストラボ
eモビリティ計測部
〒103-8284 東京都中央区八重洲1-1-6
TEL.03-3245-1108 FAX.03-3246-0645 E-Mail : e-mobility@toyo.co.jp
https://www.toyo.co.jp
大 阪 支 店 〒532-0003 大阪府大阪市淀川区宮原1-6-1(新大阪ブリックビル) TEL.06-6399-9771 FAX.06-6399-9781
名 古 屋 支 店 〒460-0008 愛知県名古屋市中区栄2-3-1(名古屋広小路ビルヂング) TEL.052-253-6271 FAX.052-253-6448
宇 都 宮 営 業 所 〒321-0953 栃木県宇都宮市東宿郷2-4-3(宇都宮大塚ビル) TEL.028-678-9117 FAX.028-638-5380
R & D セ ン タ ー 〒135-0042 東京都江東区木場1-1-1 TEL.03-3279-0771 FAX.03-3246-0645
本カタログに記載された商品の機能・性能は断りなく変更されることがあります。
本カタログに記載されている会社名、製品名、システム名およびロゴ等は、一般に各社の登録商標または商標です。
ROT-202609