Analog Tech. アペルザカタログ|基礎知識特集(品質管理)
基礎知識ガイド|品質管理
AI外観検査
の基礎知識
撮像・判定・役割分担から導入の進め方まで
保存版|現場の技術者のための基礎知識ガイド
照明・カメラ・判定方式の選び方と導入の進め方
POINT 01 POINT 02 POINT 03
撮像の設計 判定の仕組み 導入の進め方
照明・レンズ・カメラ ルールとAIの違い 多カメラ構成の見積もり
精度の上限を決める要素 既存検査との役割分担 PoCを本番につなぐ
検査の精度は、AIの前の「撮り方」で決まる。
アナログ・テック株式会社
産業用PC・エッジAI PCのハードウェアメーカー|社内勉強会・新人教育にもご活用ください
AI外観検査の基礎知識 基礎知識ガイド|品質管理
はじめに
外観検査へのAI導入が広がっています。一方で「モデルを変えても精度が上がらない」「PoCでは動いた
のに本番に進めない」という声も少なくありません。原因の多くは、AIモデルそのものではなく、撮像
や導入の設計にあります。AIモデルの精度と、検査システムとしての精度は同じではありません。
本書では、ルールベース画像処理とAI検査の違いから、照明・カメラの撮像設計、判定処理の流れ、既
存検査との役割分担、多カメラ構成の考え方、PoCの進め方までを順に整理します。特定の製品に依存
しない基礎知識として、社内勉強会などにご活用ください。
こんな方におすすめです
● 品質保証・検査工程を担当している方
● 外観検査へのAI導入を検討中の方
● PoCの計画・評価に関わる方
目次
01 ルールベース検査とAI検査の違い p.3
02 照明・光学系が精度の上限を決める p.4
03 カメラと接続規格の選び方 p.5
04 判定処理の流れと多カメラ構成 p.6
05 導入(PoC)の進め方 p.7
+ 導入前チェックリスト/用語集 p.8
アナログ・テック株式会社 2
AI外観検査の基礎知識 基礎知識ガイド|品質管理
01 ルールベース検査とAI検査の違い
ルールベース検査は基準値との比較で、AI検査は画像から学習した特徴で判定します。両者は
置き換えではなく、得意分野で分担するのが基本です。
ルールベースの画像処理は、位置ずれ・欠品・寸法などを、設定した基準値と比べて判定します。確実
で速い反面、基準を厳しくすれば過検出が、緩めれば見逃しが増えます。多品種では品種ごとの基準調
整も負荷になります。
AI検査は、良品・不良品の画像を学習したモデルで判定します。はんだのぬれ不良、微細なブリッジ、
異物など、基準値で切りにくい欠陥を安定して判定しやすいのが特長です。
一次・二次・最終の3段で分担
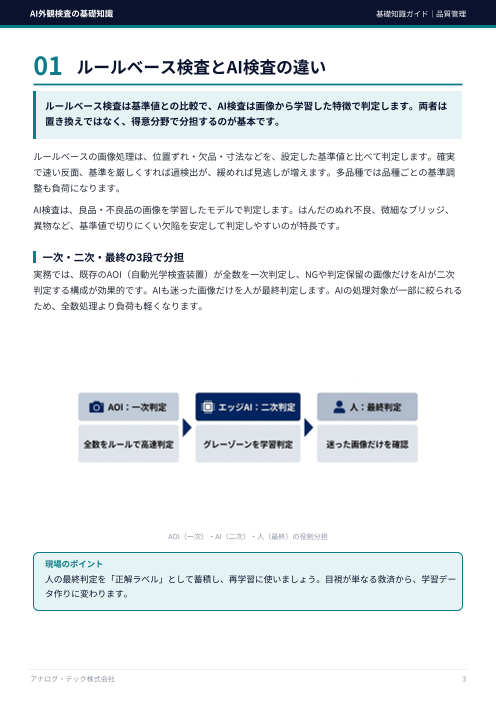
実務では、既存のAOI(自動光学検査装置)が全数を一次判定し、NGや判定保留の画像だけをAIが二次
判定する構成が効果的です。AIも迷った画像だけを人が最終判定します。AIの処理対象が一部に絞られる
ため、全数処理より負荷も軽くなります。
AOI(一次)・AI(二次)・人(最終)の役割分担
現場のポイント
人の最終判定を「正解ラベル」として蓄積し、再学習に使いましょう。目視が単なる救済から、学習デー
タ作りに変わります。
アナログ・テック株式会社 3
AI外観検査の基礎知識 基礎知識ガイド|品質管理
02 照明・光学系が精度の上限を決める
AIは入力画像からしか判断できません。欠陥が画像に映らなければ、どんなモデルでも検出で
きません。照明とレンズの設計は、AI精度の上限を決める工程です。
代表的な4つの照明方式
● リング照明:正面から均等に照らす汎用型。光沢面はハレーションに注意
● ドーム照明:拡散光で影を抑える。微細な傷や色むらの検出に向く
● 同軸落射照明:平坦な鏡面の傷・段差を、反射の差として捉える
● バックライト:シルエットで外形寸法・穴の有無・欠けを見る
外観検査で使われる代表的な4つの照明方式
レンズと安定性の要点
● 最小欠陥に対する1画素の実寸を確認(0.1mmの傷なら0.05mm/画素以下)
● 寸法検査では、視差の出にくいテレセントリックレンズを検討
● 照明の波長を変えると、素材によっては欠陥のコントラストが上がる
● 輝度の変動は精度低下に直結。定電流駆動で輝度を一定に保つ
現場のポイント
照明を決める前に学習データを集めると、照明変更時に撮り直しになります。照明設計はAI開発で最初
に着手します。
アナログ・テック株式会社 4
AI外観検査の基礎知識 基礎知識ガイド|品質管理
03 カメラと接続規格の選び方
カメラの接続規格の選定は、AIモデルの精度とは独立した問題です。誤るとフレーム落ちや遅
延、帯域不足が起き、検査が安定しません。
規格 帯域の目安 ケーブル長 主な用途
GigE Vision 約125MB/s(1GbE) 最大100m 多台数・長距離。最も普
及
USB3 Vision 最大約400MB/s 最大5m 評価・PoC環境
Camera Link 約255〜680MB/s 最大10m程度 高速・高解像度
CoaXPress 約750〜1,500MB/s/ポー
ト 最大40m(CXP-6) 超高速・高解像度
最初に検討するのは多くの場合GigE Visionです。ラインカメラや超高解像度カメラで帯域が足りない場
合に、Camera LinkやCoaXPressを検討します。この2つは専用のキャプチャボードが必要です。
必要な総帯域を先に計算する
解像度・フレームレート・台数から総帯域を計算します。例えば1,920×1,080画素・8ビット・30fpsな
ら約60MB/sで、1GbEで足ります。同じカメラを4台並べると約240MB/sとなり、NIC1ポートでは不足し
ます。
● GigE Visionの複数台運用は、カメラごとに専用NICポートを割り当てるのが基本
● ジャンボフレームは、OS側とカメラ側の両方で設定を一致させる
● キャプチャボードを使う場合は、PC側のPCIeスロットの空きを確認
● OSとカメラSDKのバージョン互換性を事前に確認する
現場のポイント
USB3 Visionは手軽ですが、長距離・多台数の本番運用には制約があります。PoCの構成のまま本番に
進めるか、早めに確認しましょう。
※本ページに記載の規格名・製品名は、各団体・各社の商標または登録商標です(詳細は最終ページ「商標について」)。
アナログ・テック株式会社 5
AI外観検査の基礎知識 基礎知識ガイド|品質管理
04 判定処理の流れと多カメラ構成
検査は「撮る→整える→推論→判定→出力」の流れで進みます。複数カメラを1台のPCで処理
する場合は、推論以外の段も含めて負荷を見積もります。
判定処理の5ステップ
● 画像取得:トリガーに同期してカメラでワークを撮影する
● 前処理:リサイズ・正規化・色変換でAIの入力形式に整える
● AI推論:学習済みモデルで異常・不良を判定する
● 後処理・判定:推論結果を解釈し、合否を決める
● 出力・制御:合否信号をDIO等でPLCや排除機構へ返す
前処理から後処理までは、推論用PC(AI PC)が担います。判定はライン速度に合わせて返す必要があり
ます。例えば毎秒30枚なら、1枚あたりの許容時間は約33ミリ秒です。
多カメラ構成の見積もり方
1台のPCで何台のカメラを処理できるかに、一意の答えはありません。解像度・必要fps・モデルの重さ・
同時に動かすモデル数で大きく変わります。カタログの「最大○ch」は特定条件下の数字です。
● 必要fps×台数で総推論回数を出す(例:10台×5fps=50回/秒)
● ライン検査はトリガー同期で、必要なタイミングだけ推論できる
● デコード・前処理・後処理は主にCPUの仕事。推論だけがNPU等の仕事
● TOPSではなく、対象モデル・解像度での実測スループットで見積もる
● 本番構成で通し測定し、CPU・NPUとも常時100%にしない
現場のポイント
台数が思ったほど伸びないとき、詰まりは推論ではなく、画像の入口(受信・デコード・前処理)にあ
ることが少なくありません。
アナログ・テック株式会社 6
AI外観検査の基礎知識 基礎知識ガイド|品質管理
05 導入(PoC)の進め方
PoCが本番に進まない原因の多くは、技術よりも事前準備の不足です。成功基準・データ・環
境・機材・運用の5観点を、着手前に固めます。
● 成功基準:検出率・処理速度・誤検知数などを定量で先に合意する
● データ:照明変化や不良の種類など、本番に近い多様な画像を集める
● 設置環境:温度・粉塵・電源・ネットワークの制約を洗い出す
● 機材の仮選定:本番を見据え、過剰でも過小でもない構成にする
● 運用・保守:再学習、監視、ハードの長期供給まで見据える
PoCを本番につなげる事前準備の5観点
既存検査の結果を学習データに
既存検査のNG画像と、目視の最終判定を一定期間保存すれば、そのまま学習データになります。最初は
過検出の多い欠陥種1つに絞り、AIを既存検査の後段に並走させます。
現場のポイント
AIの判定は、最初は参考表示に留めます。人の判定との一致率と見逃しゼロを確認してから、目視の省
略に使いましょう。
アナログ・テック株式会社 7
AI外観検査の基礎知識 基礎知識ガイド|品質管理
導入前チェックリスト
□ 検出したい欠陥の種類と最小サイズを定義したか
□ 欠陥が画像に明確に映る照明方式を試したか
□ 1画素あたりの実寸が、最小欠陥の検出に足りるか
□ 照明の輝度を一定に保つ仕組みがあるか
□ 解像度・fps・台数から必要な総帯域を計算したか
□ ライン速度から1枚あたりの許容処理時間を出したか
□ 対象モデルでの実測スループットで見積もったか
□ 既存検査との役割分担(一次・二次・最終)を決めたか
□ PoCの合格基準(検出率・速度・誤検知)を合意したか
□ 本番の台数・再学習・保守の体制を想定したか
用語集
自動光学検査装置。設定した基準値との比較で、部品の位置ずれや欠品などを判定す
AOI る。
ルールベース検査 人が決めた基準値で合否を判定する方式。確実で速いが、基準の調整に手間がかかる。
過検出 良品を不良と判定してしまうこと。目視による再判定の負荷を増やす原因になる。
ハレーション 光沢面の正反射で画像が白飛びする現象。欠陥が画像に現れにくくなる。
テレセントリックレンズ 視差が生じにくいレンズ。ワークの高さが多少変わっても寸法誤差が出にくい。
ギガビットイーサネットを使う産業用カメラ規格。最大100mの配線が可能で広く普
GigE Vision 及。
フレームグラバー Camera LinkやCoaXPressのカメラ映像をPCに取り込む専用の拡張カード。
NPU AI推論に特化した演算プロセッサ。推論処理をCPUから切り離して効率よく実行する。
1秒あたりの演算回数(兆回単位)を示す理論性能値。実際の推論速度はモデルで変
TOPS わる。
PoC 概念実証。本番導入の前に、小規模で効果や実現性を確かめる実証実験。
※本ページに記載の規格名・製品名は、各団体・各社の商標または登録商標です(詳細は最終ページ「商標について」)。
アナログ・テック株式会社 8
AI外観検査の基礎知識 基礎知識ガイド|品質管理
PR|AI外観検査の推論用PCをお探しの方へ
AironiA(アイロニア)エッジAI PC
3種類のAIアクセラレータから、検査ラインの条件(カメラ台数・設置環境・既存のAI資産)に合わせて選
べるエッジAI PCシリーズです。
AIR-AD-AI-001 AIR-WP-AI-001 AIR-WP-AI-002
型番 AIアクセラレータ(単体値) 筐体・設置環境 検査ラインでの使いどころ
Axelera AI Metis® AIPU コンパクト・屋内/ラック 多カメラの同時推論
AIR-AD-AI-001
214 TOPS/8〜15W ※1 (防水防塵なし) 最大24ch ※2
Hailo-8™ IP67防水・ファンレス 水・粉塵のある工程
AIR-WP-AI-001
26 TOPS/2.5W M12防水コネクタ 省電力の常時稼働
NVIDIA Jetson AGX Orin IP67防水 GPU前提の検査AI
AIR-WP-AI-002
最大275 TOPS PoE+×4(カメラ直結) カメラ給電を一本化
※1 AI推論部(Metis® AIPU)単体の値です。PC全体の消費電力ではありません。
※2 YOLOv5使用時。モデル・解像度などの条件により変動します。
商標について
Axelera AI、Metisは、Axelera AI社の商標または登録商標です。
Hailo、Hailo-8は、Hailo社の商標または登録商標です。
NVIDIA、Jetson、CUDAは、米国およびその他の国におけるNVIDIA Corporationの商標または登録商標です。
GigE Vision、USB3 Vision、Camera Linkは、Association for Advancing Automation(A3、旧AIA)の商標です。
CoaXPressは、一般社団法人日本インダストリアルイメージング協会(JIIA)の商標です。
その他、本書に記載の会社名・製品名・規格名は、各社・各団体の商標または登録商標です。
お問い合わせ|アナログ・テック株式会社
AironiAはエッジAI PCのハードウェア製品です(AIR-WPモデルはIP67防水対応)。AIモデルの開発・ソフトウェア構
築・検査システムのインテグレーションは弊社の提供範囲外となります。製品仕様のご確認・評価機のご依頼・ご購
入に関するお問い合わせは、アナログ・テック株式会社まで。
アナログ・テック株式会社 9