

サーボモータの機能を最大限に引き出す、周辺機器の選定方法をご紹介
高性能サーボを選んでも装置性能が伸びないことがあるかと思いますが、性能ロスの原因はモータではなく周辺の機械要素に潜んでいることがあります。
そこで本資料では、サーボモータの機能を引き出すために、周辺機器の選定で重要となるポイントをご紹介します。
このカタログについて
| ドキュメント名 | サーボモータの機能を最大限に引き出す設計ガイド |
|---|---|
| ドキュメント種別 | ホワイトペーパー |
| ファイルサイズ | 5Mb |
| 登録カテゴリ | |
| 取り扱い企業 | 株式会社椿本チエイン (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ


このカタログの内容
Page1
サーボモータの機能を、最大限に引き出す設計ガイド、~周辺機器選定による性能・レイアウト最適化~
サーボモータの機能を
最大限に引き出す設計ガイド
~周辺機器選定による性能・レイアウト最適化~
Page2
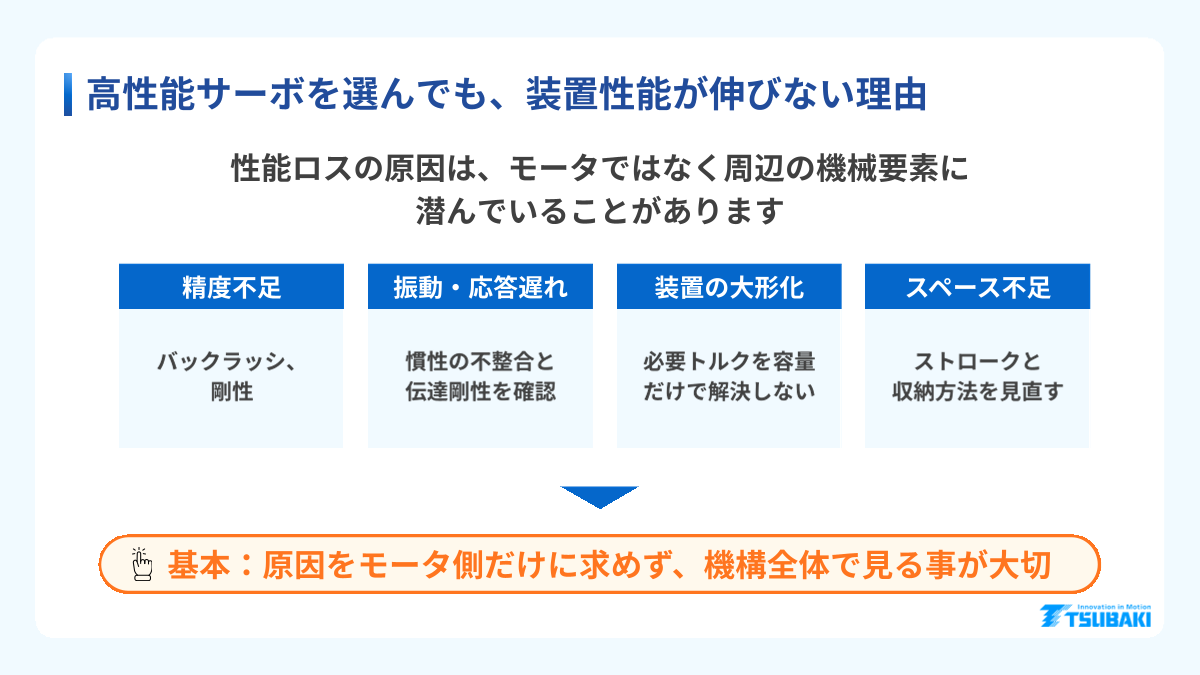
高性能サーボを選んでも、装置性能が伸びない理由
高性能サーボを選んでも、装置性能が伸びない理由
性能ロスの原因は、モータではなく周辺の機械要素に
潜んでいることがあります
精度不足 振動・応答遅れ 装置の大形化 スペース不足
バックラッシ、 慣性の不整合と 必要トルクを容量 ストロークと
剛性 伝達剛性を確認 だけで解決しない 収納方法を見直す
基本:原因をモータ側だけに求めず、機構全体で見る事が大切
Page3
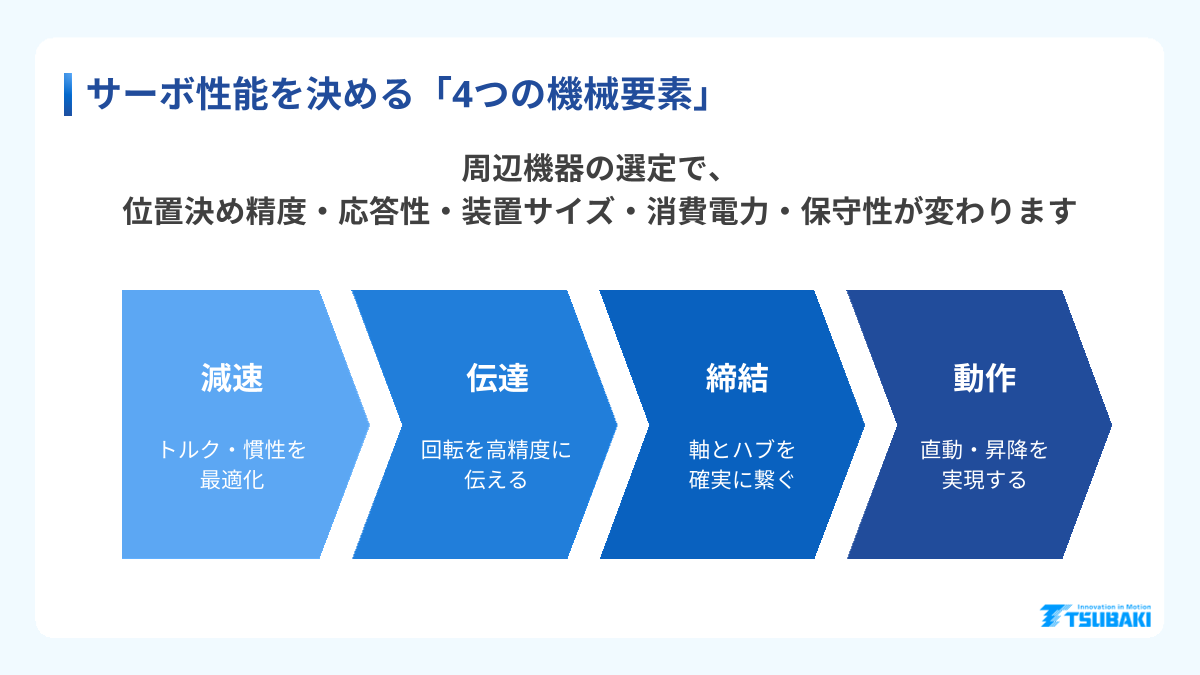
サーボ性能を決める「4つの機械要素」
サーボ性能を決める「4つの機械要素」
周辺機器の選定で、
位置決め精度・応答性・装置サイズ・消費電力・保守性が変わります
減速 伝達 締結 動作
お申し込み
トルク・慣性を 回転を高精度に 軸とハブを 直動・昇降を
最適化 伝える 確実に繋ぐ 実現する
Page4
直動機器、リフタ、減速機、軸継手
PUSH/PULL LIFT
直動機器 リフタ
CONNECT ROTATE
軸継手 減速機
Page5
要求動作から選ぶ周辺機器
要求動作から選ぶ周辺機器
回転 長ストローク
高精度直動 テーブル昇降 片持ち昇降
直動
サーボモータ用 パワーシリンダ ジップチェーン ジップチェーン リフトマスタ/
減速機TERVO ジャッキ アクチュエータ リフタ ジップマスタ
荷重 速度 ストローク 使用頻度 停止精度
条件
据付方向 使用環境 安全条件
Page6
減速機:、トルク・慣性モーメント・レイアウトを最適化
Reducer
減速機:トルク・慣性モーメント・レイアウトを最適化
減速機は、サーボの性能と装置配置をつなぐ設計要素です
サーボモータ用減速機:TERVOシリーズ
■トルク
詳細情報は下線部をクリック
機械減速でトルクの確保
■慣性モーメント
イナーシャを減速でマッチング
ハイポイド ウォーム ヘリカル ■サイズ
・0.2‐5.0kW
(中空/中実) ・最大7.0kW(中空/中実) ・0.2‐2.0kW
・高効率 ・低騒音・低振動 (脚付、フェイスマウント) モータ小形化
・低騒音・低振動
選定時の ■配置
必要トルク/負荷慣性/バックラッシ/据付
確認 直交レイアウトで省スペース
Page7
パワーシリンダ・リニスピードジャッキ・ZCA:、回転から直線機構へ
Actuator
パワーシリンダ・リニスピードジャッキ・ZCA:回転から直線機構へ
サーボの制御性を直動機構の位置決め・速度制御へ展開
■直動機構をユニット化
位置決め誤差を抑える
■高効率
リニスピード ジップチェーン ボールネジ・ジップチェーンでロスを最小化
パワーシリンダ
ジャッキ アクチュエータ
・専用エコリーズサーボタイプ ・1.5ton/3ton/5tonを ・コンパクトな収納で省スペース
・各社サーボモータにフィット ラインアップ ・1000mm/s高速運転 ■省スペース
・リピータビリティ:±0.02mm ・200mm/s、max100%ED ・垂直/水平の自由なレイアウト 高速運転をサポート
・トラニオンでピボット動作も ・最薄ギヤボックス:ギヤ内に
ねじ装着
■⾃由なレイアウト
「高剛性」だけでなく、モータ・負荷・取付精度 昇降・水平を自由に配置
Point
含めたトータル選定
Page8
高速リフタ:
Lifter
高速リフタ:高速昇降・省スペース
周辺レイアウトとバランス選定
■組立不要
ユニット納入で即使用
■選べるタイプ
片持ちタイプ テーブルタイプ 装置により片持ち、テーブルでレイアウト
リフトマスタ ジップチェーンリフタ
・用途に合わせボールねじ/台形ねじ ・ジップチェーンで天板を
・組立不要置きポンタイプ。 直接垂直に押上 ■ガイド・駆動を⼀体化
ジップマスタ ・高速&高頻度昇降 置きポン・省スペース
・ジップチェーン機構でmax1000mm/s
・長ストローク対応
■⽤途に合わせ最適選定
ご使用条件に合わせてベストマッチング
Point 標準リフタに加えて、条件に合わせたベターな設計
Page9
パワーロック:
Locking Assembly
パワーロック:伝達精度・保守性・組立精度UP
軸締結方式が精度・組立・メンテナンス性を左右します
用途に合わせて ■摩擦締結・ガタゼロ
選べるタイプ キーを使わず軸とハブを摩擦力で締結しガタがない
・センタリング
・高トルク ■高精度・正逆回転
摩擦締結でバックラッシ「0」
・低面圧
・小径ボス
・広範囲公差 ■加⼯性
・防錆 軸・ハブ加工の簡素化
パワーロック
■保守・簡単締結
「精度」だけでなく、設計・組立・保守を含む 着脱・交換・再組付けの作業性を改善
Point
トータルコストの低減
Page10
カップリング:
Coupling
カップリング:サーボ性能をロスなく伝える
剛性・慣性・芯ずれ条件を含めて最適選定
■ノンバックラッシ
位置決め誤差を抑える
■高精度
ディスクタイプ エラストマタイプ 装置の応答性と制御安定性を支える
・クランプ/テーパロック/パワーロック ・シンプル構造
三種の摩擦締結方式 ・振動・衝撃吸収性が高い ■低慣性
・φ4mm‐φ289mm ・高減衰と耐摩耗の2タイプ
高速運転をサポート
・最大18,000Nm
■芯ずれの吸収
「高剛性」だけでなく、モータ・負荷・取付精度
Point 装置のバランス調整
含めたトータル選定
Page11
失敗しにくい選定の進め方
失敗しにくい選定の進め方
サーボ容量から入るのではなく、要求動作から段階的に絞り込む
01 02 03 04 05
要求性能を 機械要素を レイアウト 運用条件を
動きを定義
数値化 選ぶ を確認 確認
荷重
/
速度
/
減速
/
伝達
/
据付方向
/
頻度
/
環境
/
回転
/
直動
/
昇降
停止精度 締結
/
動作 占有スペース 保守
/
安全
ご検討の際には、『つばきメカトロ選定』のサービスをご利用ください
Page12
つばきメカトロセンター
つばきメカトロセンター
お客様の装置の条件から、構成するジャッキ・カップリング・駆動等をご要望に合わせて選定・ご提案します
選定依頼 つばきメカトロ選定
▼ご依頼フォーム <ご使用条件> ・計算書
・アプリケーション ・機器選定
・使用条件 ・図面提示(PDF・2D)
・レイアウト 例)
他ご要望 ジップチェーンアクチュエータ
・ZCA本体: ZCA35N050EL-J1F 1台
・ZCA本体: ZCA35N050ER-J1F 1台
(オプション:ジャバラ、給脂プレート付)
例)テーブル昇降システム
エクトフレックスカップリング
昇降重量:150kg ・カップリング2A:NEF10W-NH20JD2×B28C
1個
速度:26.5mms/s ・カップリング2B:NEF10W-NH20JD2×NH28JD2 1個
ストローク:500mm
サーボモータ用減速機TERVO
頻度:120往復/Hr.
x
8Hr.
x
250日/年 ・HMTK0228L160T-E4HC
1台
サーボモータ2.0kW 3000r/m
設計効率アップ!
アプリケーションの精度に合わせて、計算・選定・レイアウト検討をまとめてサポート
Page13
計算検討でのお電話、オンライン、訪問でのご相談は、お気軽にご連絡ください、技術問い合わせ、(メール)、オンライン技術相談、(Teams)、製品別問い合わせ、(電話)、tc-pt-is@tsubaki.com
計算検討でのお電話、オンライン、訪問でのご相談は
お気軽にご連絡ください
技術問い合わせ
(メール) tc-pt-is@tsubaki.com
オンライン技術相談
https://tt-net.tsubakimoto.co.jp/tecs/sprt/sprt_inquiry.asp?code=30_10
(Teams)
製品別問い合わせ
https://tt-net.tsubakimoto.co.jp/tecs/sprt/sprt_ALL.asp?BU=TTN#inqTel
(電話)