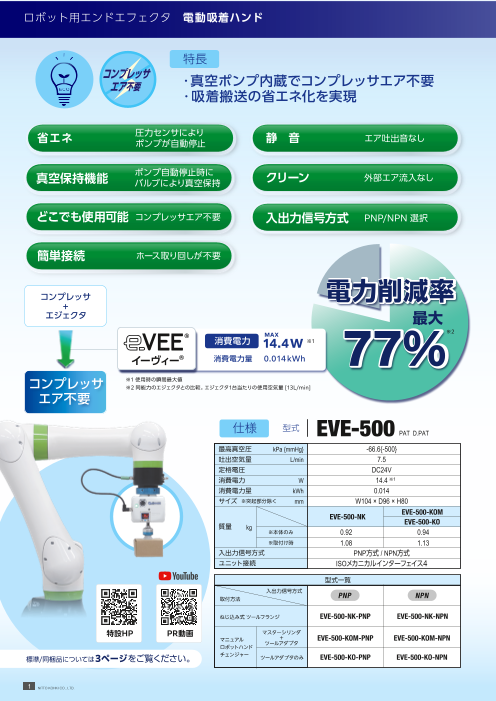


電力削減率最大77%!エジェクタからの切替で吸着搬送を省エネ化・カーボンニュートラル実現へ!
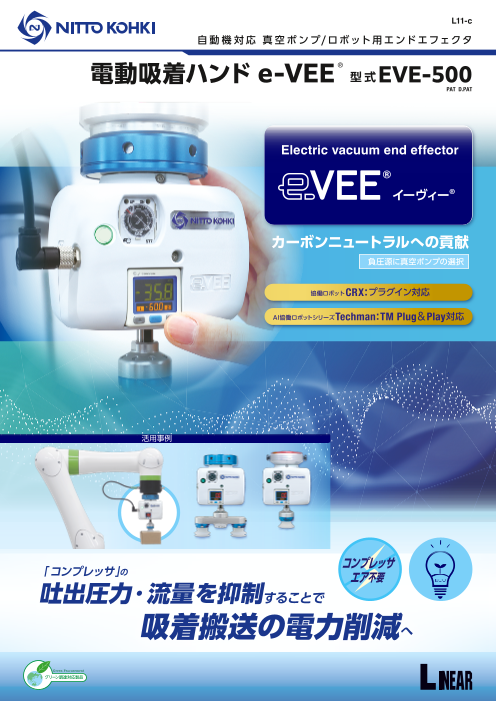
電動吸着ハンド「e-VEE」は吸着搬送に役立つロボット用エンドエフェクタです。
真空ポンプ内蔵のため圧縮空気の供給は不要、どこでも使用可能です。
コンプレッサの吐出圧力・流量を抑制することで、電力削減に貢献します。
入出力信号方式はPNP方式・NPN方式があります。ご確認の上、ご選択ください。
また、ロボットへ取付けの際は、弊社製「ねじ込み式ツールフランジ」または
株式会社コスメック製「マニュアルロボットハンドチェンジャー」のどちらかをご選択ください。
【特長】
■省エネ(圧力センサーによりポンプが自動停止)
■静音(エア吐出音なし)
■クリーン(外部エア流入なし)
■簡単接続(ホース取り回しが不要)
※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせください。
関連メディア
このカタログについて
| ドキュメント名 | 工場エア&電力消費を大幅削減!ロボット用エンドエフェクタ電動吸着ハンド「e-VEE」 |
|---|---|
| ドキュメント種別 | 製品カタログ |
| ファイルサイズ | 15.8Mb |
| 登録カテゴリ | |
| 取り扱い企業 | 日東工器株式会社 (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ

このカタログの内容
Page1
L11-c
自動機対応 真空ポンプ/ロボット用エンドエフェクタ
電動吸着ハンド e-VEE ®
型式EVE-500
PAT D.PAT
Electric vacuum end effector
イーヴィー®
カーボンニュートラルへの貢献
負圧源に真空ポンプの選択
協働ロボットCRX:プラグイン対応
AI協働ロボットシリーズTechman:TM Plug&Play対応
活用事例
「コンプレッサ」 コンプレッサ
の エア不要
吐出圧力・流量を抑制することで
吸着搬送の電力削減へ
グリーン調達対応製品
Page2
ロボット用エンドエフェクタ 電動吸着ハンド
特長
コンプレッサ
エア不要 ・真空ポンプ内蔵でコンプレッサエア不要
・吸着搬送の省エネ化を実現
省エネ 圧力センサにより
ポンプが自動停止 静 音 エア吐出音なし
真空保持機能 ポンプ自動停止時に
バルブにより真空保持 クリーン 外部エア流入なし
ど簡こ単で接も続使用可能 コンプレッサエア不要 入出力信号方式 PNP/NPN 選択
簡単接続 ホース取り回しが不要
コンプレッサ 電力削減率
+
エジェクタ 最大
MAX ※2
消費電力 14.4W ※1
イーヴィー 消費電力量 0.014kWh 77%
コンプレッサ ※1 使用時の瞬間最大値
※2 同能力のエジェクタとの比較。エジェクタ1台当たりの使用空気量 [13L/min]
エア不要
仕様 型式 EVE-500 PAT D.PAT
最高真空圧 kPa {mmHg} -66.6{-500}
吐出空気量 L/min 7.5
定格電圧 DC24V
消費電力 W 14.4 ※1
消費電力量 kWh 0.014
サイズ ※突起部分除く mm W104 × D96 × H80
EVE-500-NK EVE-500-KOM
質量 EVE-500-KO
kg
※本体のみ 0.92 0.94
※取付け時 1.08 1.13
入出力信号方式 PNP方式 / NPN方式
ユニット接続 ISOメカニカルインターフェイス4
型式一覧
入出力信号方式
取付方法 PNP NPN
ねじ込み式 ツールフランジ EVE-500-NK-PNP EVE-500-NK-NPN
特設HP PR動画 マスターシリンダ
マニュアル + EVE-500-KOM-PNP EVE-500-KOM-NPN
ロボットハンド ツールアダプタ
標準/同梱品については3ページをご覧ください。 チェンジャー ツールアダプタのみ EVE-500-KO-PNP EVE-500-KO-NPN
1 NITTO KOHKI CO., LTD.
Page3
Electric vacuum end effector イーヴィー®
活用事例 1 倉庫 2 食品工場 3 農業分野
1 倉庫
2 食品工場
3 農業分野
コンプレッサ
エア不要
吸着実証 吸着実証
ダンボール その他素材
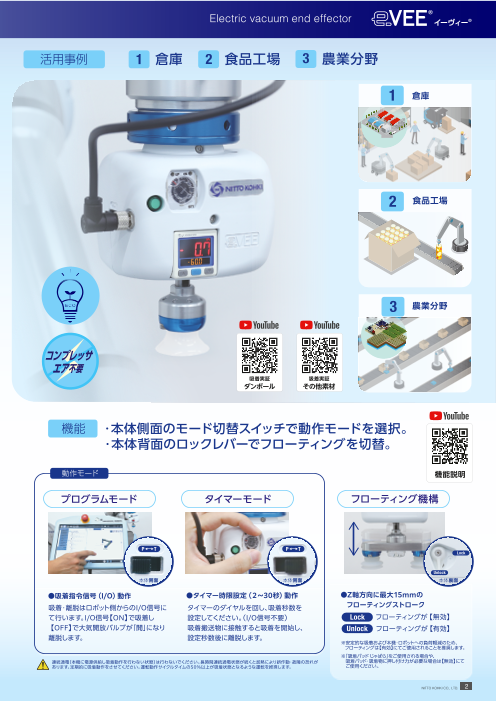
機能 ・本体側面のモード切替スイッチで動作モードを選択。
・本体背面のロックレバーでフローティングを切替。
動作モード 機能説明
プログラムモード タイマーモード フローティング機構
P T P T
Lock
Unlock
本体側面 本体側面 本体裏面
●吸着指令信号(I/O)動作 ●タイマー時限設定(2~30秒)動作 ●Z軸方向に最大15mmの
吸着・離脱はロボット側からのI/O信号に タイマーのダイヤルを回し、吸着秒数を フローティングストローク
て行います。I/O信号【ON】で吸着し 設定してください。(I/O信号不要) L o c k :フローティングが【無効】
【 OFF】で大気開放バルブが「開」になり 吸着搬送物に接触すると吸着を開始し、 U n l o c k : フローティングが【有効】
離脱します。 設定秒数後に離脱します。
※安定的な吸着および本機・ロボットへの負荷軽減のため、
フローティングは【有効】にてご使用されることを推奨します。
※「吸着パッド じゃばら」をご使用される場合や、
連続通電(本機に電源供給し吸着動作を行わない状態)は行わないでください。長時間連続通電状態が続くと加熱により誤作動・故障の恐れが 吸着パッド・吸着物に押し付け力が必要な場合は【無効】にて
あります。定期的に吸着動作をさせてください。運転動作サイクルタイムの50%以上が吸着状態となるような運転を推奨します。 ご使用ください。
NITTO KOHKI CO., LTD. 2
Page4
詳しくは担当営業へお問い合わせください
標準/同梱品
ねじこみ式 マニュアルロボットハンド
ツールフランジ チェンジャー
アダプタリング マスターシリンダ
型式 SXR0070-M
フランジアダプタ
ロボットフランジ <付属> ロボットフランジ <付属>
平行ピン(2本) 平行ピン(1本)
取付けボルト(4本) 平行ピン 取付けボルト(4本)
別売品 取付用
平行ピン ツールフランジ用 (マスターシリンダ)ピン
ピンスパナ
取付け
ボルト
型式
取付け EVE-PS-7075 (ツールアダプタ)穴位置
ボルト
※ユニット接続:ISOメカニカルインターフェース4 ※ユニット接続:ISOメカニカルインターフェース4
ツールフランジ ツールアダプタ
本体質量 本体質量
0.92kg 0.94kg
※ツールフランジ含む ※ツールアダプタ、
※パッドアダプタは除く パッドアダプタフランジ含む
※パッドアダプタは除く
本体装着済 パッドアダプタフランジ 本体装着済
フィルタ(1個)
パッドアダプタフランジに内蔵
パッドアダプタ パッドアダプタ
ガスケット ガスケット
パッドアダプタ M6
取付けボルト 取付けボルト
吸着パッド 平形 φ35
パッド止めネジ パッド止めネジ
M6 M6
3 NITTO KOHKI CO., LTD.
Page5
Electric vacuum end effector イーヴィー®
別売品 搭載例 部品追加購入の場合は、11ページ 別 売 品 をご覧ください。
分岐タイプ 把持タイプ
2連 SOFTmatics TM
ソフトハンドリング用
ロボットハンド
3連 ※「e-VEE」と互換性あり。 製品動画
日東工器からは販売していません。
延長タイプ
吸着実証
ダンボール
4連
吸着ハンド
エクステンションフランジ100
3連 EVE-EXF-100
長さ :100mm
※「e-VEE」と互換性あり。日東工器からは販売していません。
使用上のお願い
本体の脱着時は必ず落下防止措置を行って、本体落下に十分注意して 手動でリリースができない場合、ツールアダプタにある強制リリース用ネジ
脱着を行ってください。落下による本体破損や人身事故の恐れがありま にボルト等を取付けて、プッシャー部を押し込むことで強制リリースさせてく
す。また、ロボットの電源は切った状態で行ってください。 ださい。
取り付けボルト・アダプタリングに緩みがないか、定期的に増し締め点 ボルト脱着時は、パッドアダプタフランジの二面幅にスパナを掛け中心軸に
検を行ってください。 過大なトルクが掛からないよう注意してください。
接続時に傾きがあると、機器がこじったり、かみ込んでクランプする恐 搬送で旋回動作を行うと、ネジが緩んでパッドが外れる場合があります。十
れがあります。かみ込んでクランプした場合、リリースする際に非常に 分余裕のある速度・加速度での搬送動作としてください。吸着位置と吸着
大きなプッシャー押力が必要となり、手動でリリースすることが難しくな 物重心がずれている場合は特に注意してください。
る可能性があります。
標準/同梱品
本体に装着済み
パッドアダプタフランジ フィルタ(1個)はパッドアダプタフランジに内蔵
フィルタ(1個)
EVE-FL10
<付属>
パッドアダプタガスケット(1個)
パッドアダプタ M6 EVE-PAG10
型式 EVE-PA-M6 取付けボルト(2本)
吸着パッド 平形 Φ35 <付属> パッド止めネジ(1本)
TN-PF-25-M6
型式 PFG-35-S M6
NITTO KOHKI CO., LTD. 4
Page6
接続寸法・コネクタピン機能割り当て・回路構成 詳しくは担当営業へお問い合わせください
※図中の寸法は参考値です。 ※一律の縮尺で作図しておりません。 単位:mm
ねじこみ式 ロボット通信ケーブル コネクタ
ツールフランジ 「イーヴィー」 本体
入出力信号方式 (PNP/NPN)
EVE-500-NK-PNP 8ピンオス
EVE-500-NK-NPN
27
161 H:80
(接続時)
40
★ 15 14
φ35 (フローティングストローク)
D:96 W:104
吸着パッド 平形
コンバム社:PFG-35-S (平形)
★ 吸着パッド 平形 Φ35(PFG-35-S)のみ
吊り上げ力 <付属 > パッド止めネジ M 6 (1本 )
試算方法
マニュアル
ロボットハンド ロボット通信ケーブル コネクタ
チェンジャー 「イーヴィー」 本体
入出力信号方式 (PNP/NPN)
マスターシリンダ EVE-500-KOM-PNP 8ピンオス
+
ツールアダプタ EVE-500-KOM-NPN
EVE-500-KO-PNP マスターシリンダ
ツールアダプタのみ ツールアダプタ
EVE-500-KO-NPN 29
2種類のモデルがあります。
●マスターシリンダ+ツールアダプタ 167 H:80
●ツールアダプタのみ (接続時)
40
★ 15 14
φ35 (フローティングストローク)
D:96 W:104
吸着パッド 平形
コンバム社:PFG-35-S (平形)
★ 吸着パッド 平形 Φ35(PFG-35-S)のみ
<付属 > パッド止めネジ M 6 (1本 )
5 NITTO KOHKI CO., LTD.
Page7
Electric vacuum end effector イーヴィー®
各ピンの機能割り当てを確認し、ロボット側の入出力を正しく設定してください。
※回路図は模式図であり、実際の回路とは異なります。 ※「e-VEE」本体との接続は、当社別売品ケーブルのご使用を推奨します。
入出力信号方式 仕様 PNP
圧力センサー ピン 機能
白 1 不使用
主 茶 2 アナログ信号
回 (1~5V)
路 1kΩ 緑 3 不使用
ランプ 8 黄 4 吸着デジタル信号
ピ
ン グレー 5 POWER
(24V)
ポンプ タイマー ピンク 6 不使用
青 7 吸着指令
(I/O)
赤 8 GND
(OV)
フォトカプラ スライドスイッチ
e-VEE® 本体 接続ケーブル ロボット
入出力信号方式 仕様 NPN
圧力センサー ピン 機能
白 1 POWER
1kΩ (24V)
主 茶 2 吸着デジタル信号
回
路 緑 3 不使用
ランプ 8 黄 4 アナログ信号
(1~5V)
ピ
ン グレー 5 吸着指令
(I/O)
ポンプ タイマー ピンク 6 不使用
青 7 不使用
赤 8 GND
(OV)
フォトカプラ スライドスイッチ
e-VEE® 本体 接続ケーブル ロボット
ロボット通信ケーブルは8ページをご覧ください。
NITTO KOHKI CO., LTD. 6
Page8
設置 どちらかを確認、選択して接続・設置をしてください
※ ~ 7 設置機器の取付け、サイズ、形状、使用タイプ等をご確認の上、
標準品/別売品を選択ください。
※ ロボット通信ケーブル ※
ロボット本体側のコネクタピン接続形態をご確認ください。
接続に必要です。お持ちでない方は、別途ご購入ください。
1 ロボットへの取付け方法
/標準品
※ 入出力信号方式(PNP/NPN)をご確認の上、取付け方法どちらかを選択。
日東工器 ねじ込み式ツールフランジ アダプタリング
コスメック社 マニュアルロボットハンドチェンジャー
1
2 吸着パッド数 + 把持・延長・分岐タイプを選択 フランジアダプタ
搬送物の重さ・形状によって使用する吸着パッド数 7 を選定の上
3 ~ 6 を選択。
ツール
フランジ
3 把持タイプ
日東工器 取付用インターフェース ニッタ社 ソフマティックスTMを選択。
パッドアダプタ
フランジ
4 延長タイプ 2
日東工器 エクステンションフランジ コンバム社 延長タイプを選択。
3
4
5 分岐タイプ
5
搬送物の重さ・形状によって 5 ~ 7 を選択。
パッドアダプタ
6 吸着パッド用 パッドアダプタ ガスケット
パッドアダプタ 6
使用する吸着パッドのサイズ・個数によってパッドアダプタを変更もしくは追加。
取付けボルト
7 吸着パッド
吸着パッド
搬送物の重さ・形状によって使用する吸着パッドを選択。 7
選定方法
パッド止めネジ
日東工器 標準品あり
7 NITTO KOHKI CO., LTD.
Page9
Electric vacuum end effector イーヴィー®
※ ロボット通信ケーブルを選択してください
「 ケーブル種類 型式
イ 8ピンオス
ー 8ピンメス-オス EVE-CA-M8-FM ロ
ヴ ボ
ィ ッ
ー 8ピンメス-メス EVE-CA-M8-FF ト
」 8ピンオス 8ピンメス 8ピンメス 本
本 8ピンメス-バラ線 EVE-CA-M8-FB 体
体
バラ線
1 ロボットへの取付け方法 PNP NPN どちらかを確認 ※ ロボット通信ケーブルは共通
標準品 別売品
マスターシリンダ
日東工器 コスメック社
ねじ込み式 ツールフランジ マニュアルロボットハンドチェンジャー
ツールアダプタ
アダプタリング+フランジアダプタ マスターシリンダ+ツールアダプタ
EVE-500-NK-PNP / EVE-500-NK-NPN EVE-500-KOM-PNP / EVE-500-KOM-NPN
<付属品> ツールアダプタのみ 日東工器
・平行ピン(1本)
・取付けボルト(4本) EVE-500-KO-PNP / EVE-500-KO-NPN テックマン社 TMS取付け用
<付属品> インターフェース
・平行ピン(1本)
・取付けボルト(4本) EVE-CA-TM
2 用途に応じて 3 ~ 7 を選定してください
標準品 本体装着済み パッドアダプタフランジ
2
6 7 5 6 7 3 4 5 6 7
別売品:分岐タイプ 別売品:把持タイプ
標準品 6 吸着パッド用 分岐タイプ 2連 3 5 6 7
パッドアダプタ 選択の必要はありません。
SOFTmatics TM
ソフトハンドリング用
ロボットハンド
パッドアダプタ M6 別売品:延長タイプ
EVE-PA-M6
分岐タイプ 3連 延長タイプ 3連
<付属品>
・パッドアダプタガスケット(1個)
・取付けボルト(2本)
7 吸着パッド
4連 FXタイプ
分岐タイプ 例①
吸着パッド 平形 Φ35
PFG-35-S
例② FHタイプ
<付属品>
・パッド止めネジ(1本) 吸着ハンド
M6
NITTO KOHKI CO., LTD. 8
Page10
別売品 設置方法
分岐タイプ 選定方法
1 1 ロボットへの取付け方法
詳細は8ページをご覧ください。
2 吸着パッド数 + 延長・分岐タイプを選択
パッドアダプタ
フランジ 2 4 延長タイプ
日東工器 エクステンションフランジ コンバム社 延長タイプを選択してください。
3
エクステンション
フランジ 4 5 分岐タイプ
搬送物の重さ・形状によって 5 ~ 7 、分岐タイプを選択してください。
FXタイプ/FHタイプ/FIタイプ/FEタイプをご使用の場合は
<別売品>分岐アダプタ(各種選択)が必要となります。
別売品 コンバム社 製品
2連 3連 4連
パッドアダプタ3連P40
5 EVE-PA-TR40 吸着ハンド
クローズアダプタ
※「e-VEE」と互換性あり。日東工器からは販売していません。
6 吸着パッド用 パッドアダプタ
使用する吸着パッドのサイズ・個数によってパッドアダプタを変更もしくは追加し、
パッドアダプタのサイズを選択してください。
パッドアダプタ
ガスケット 中央に吸着パッドをつけず、2連でご使用される場合は
<別売品>クローズアダプタを取付けてください。
パッドアダプタ 6 標準品 別売品
取付けボルト 2連
M6 M5 G1/8 クローズアダプタ
7 吸着パッド
搬送物の重さ・形状によって使用する吸着パッドを選択してください。
コ ンバ ム 社 吸着パッド(平形Φ35/じゃばらΦ35/深形Φ45)に
吸着パッド 7 パッド止めネジを追加したい場合、別途ご購入ください。
標準品 別売品
パッド止めネジ 吸着パッド 平形 吸着パッド じゃばら 吸着パッド 深形
Φ35 Φ35 Φ45
吸着パッドのサイズ・個数によってパッドアダプタを変更もしくは追加してください。
9 NITTO KOHKI CO., LTD.
Page11
Electric vacuum end effector イーヴィー®
把持タイプ
1 1 ロボットへの取付け方法 詳細は8ページをご覧ください。
2 把持タイプを選択
製品動画
3 把持タイプ
パッドアダプタ
フランジ 2
日東工器 取付け用インターフェース ニッタ社 ソフマティックスTMを選択。
4 5 6 7 を選択する必要はありません。
必要に応じて、<別売品>ソフマティックスTM ソフトバンドリング用 ロボットハンドをご使用ください。
日東工器 取付け用インターフェース ニッタ社
3
別売品 SOFTmatics TM
パッドアダプタ
フランジ ソフトハンドリング用ロボットハンド
ソフマティックスTM
取付け用インターフェース
4 5 6 7 中空
EVE-INT20NK PD2A PD3A
GR20QA-PD2A GR20QA-PD3A
※「e-VEE」と互換性あり。日東工器からは販売していません。
延長タイプ
1 1 ロボットへの取付け方法 詳細は8ページをご覧ください。
2 吸着パッド数 + 延長タイプを選択
4 延長タイプ
パッドアダプタ
フランジ 2 日東工器 エクステンションフランジ コンバム社 延長タイプを選択。
3 日東工器 コンバム社
エクステンションフランジ 別売品
EVE-EXF-50
EVE-EXF-100 設置例
エクステンション
フランジ 使用可能
パッドアダプタフランジ
4 2連 3連
中空 4連 FXタイプ FHタイプ
分岐アダプタ 別売品
PCD25 FXタイプ EVE-EXF-50 EVE-EXF-100
分岐アダプタ
FHタイプ
PCD31.5 FXタイプ FHタイプ FIタイプ FEタイプ
FIタイプ
PCD50 FEタイプ 上記をご使用の場合は
<別売品>分岐アダプタ(各種選択)が
5 6 7 専用
エア分岐用 中空(3種) 必要となります。
NITTO KOHKI CO., LTD. 10
Page12
別売品
※ ロボット通信ケーブル
※
・長さ 300mm ・長さ 300mm ・長さ 1500mm
/標準品 8ピンメス-オス 8ピンメス-メス 8ピンメス-バラ線
EVE-CA-M8-FM EVE-CA-M8-FF EVE-CA-M8-FB
アダプタリング 1 ロボットへの取付け
コスメック社
1
フランジアダプタ
<付属品>
<付属品> ・平行ピン(1本) ツールフランジ
・平行ピン(1本) ・取付ボルトL40(4本) 取付け用
・取付けボルト(4本) ・取付ボルトL45(4本)
マスターシリンダ テックマン社 TMS取付け用
ツール インターフェース (ツールフランジ) ピンスパナ
フランジ SXR0070-M EVE-CA-TM EVE-PS-7075
2 本体装着済み パッドアダプタフランジ 3 把持タイプ
パッドアダプタフランジ
パッドアダプタ 2
フランジ <付属品>
※パッドアダプタ ・パッドアダプタガスケット(1個)
フランジに内蔵 ・取付けボルト(2本)
10個入(1箱)
3 フィルタ ソフマティックスTM 取付け用インターフェース
4 EVE-FL10 EVE-INT20NK
5 4 延長タイプ ※ 分岐アダプタにはそれぞれにパッドアダプタガスケット(1 個)/取付けボルト(4本)が付属します。
中空 中空
パッドアダプタ
ガスケット 重量:約40g <付属品> 重量:約60g <付属品>
材質:アルミ ・パッドアダプタガスケット(1個) 材質:アルミ ・パッドアダプタガスケット(1個)
高さ:50mm ・取付けボルト(4本) 高さ:100mm ・取付けボルト(4本)
パッドアダプタ 6
取付けボルト エクステンションフランジ50 エクステンションフランジ100
EVE-EXF-50 EVE-EXF-100
吸着パッド 7 分岐アダプタ エア分岐用 中空(3種)
パッド止めネジ 10個入(1箱)
PCD25 PCD31.5 PCD50 パッドアダプタガスケット
EVE-BA-25 EVE-BA-31.5 EVE-BA-50 EVE-PAG10
5 分岐タイプ 6 吸着パッド用 パッドアダプタ ※ 中央のネジサイズが異なります。
<付属品> <付属品> <付属品> <付属品> <付属品>
・パッドアダプタガスケット(4個) ・パッドアダプタ ・パッドアダプタ ・パッドアダプタ ・パッドアダプタ
・取付けボルト(4本) ガスケット(1個) ガスケット(1個) ガスケット(1個) ガスケット(1個)
重量:約95g 材質:アルミ ・スペーサ(3 個) ・取付けボルト(2本) ・取付けボルト(2本) ・取付けボルト(2本) ・取付けボルト(2本)
パッドアダプタ3連P40 クローズアダプタ パッドアダプタ M6 パッドアダプタ M5 パッドアダプタ G1/8
EVE-PA-TR40 EVE-CA EVE-PA-M6 EVE-PA-M5 EVE-PA-G1/8
7 吸着パッド コンバム社
吸着パッド (3種) ※パッド止めネジは付属しません。 M6
Φ35 Φ35 Φ45
吸着パッド 平形 吸着パッド じゃばら 吸着パッド 深形 パッド止めネジ 選定動画 製品動画
PFG-35-S PJG-35-S PHG-45-S TN-PF-25-M6
11 NITTO KOHKI CO., LTD.
Page13
吊上げ力の算出方法 吊上げ力=面積×真空度×安全率
面 積 (直径(mm)2×7.85) 真空度 (真空度(kPa)
1.033kg
・円の面積は、半径×半径×3.14で求められますが、正方形の辺の ・真空度とは、1気圧から減圧できた割合です。
長さと円の直径が等しい場合、円の面積は正方形の78.5%となり ・1気圧(101.3kPa)とは、海抜0m地点にかかる大気の
ます。つまり、円の直径の二乗×0.785で求められます。 圧力で、1cm2に1.033kgの大気重量が働きます。
100mm 絶対真空(0kPa)まで減圧した場合、1.033kgを持ち 1cm
上げる力が働くことになります。 1cm 1cm2
50mm 100mm 50mm
78.5% 1気圧(101.3kPa)
単位変換( 98.1)
50×50×3.14=7,850 100×100×0.785=7,850 ・g/cm2での吊上げ力を算出するために、それぞれの単位を変換し統一します。
・[kPa]を[kg/cm2]に単位を変換するためには、1気圧に対する大気量の割合
(101.3kPa÷1.033kg=98.063891 約98.1)を真空度から除算することで求め
られます。
安全率 0.25(水平) もしくは 0.125(垂直)
水平=1/4=0.25 垂直=1/8=0.125 g = kg × 1000 kPa kg/cm2
cm2 =mm2 × 110 0 x kPa ÷ 98.1=y kg/cm2
真空度 単位変換
= 面 積 × 真 空 度 × 安 全 率
吊上げ力(g)
(直径(mm)2×7.85)×(真空度(kPa)÷98.1)×(安全率 0.25 もしくは0 . 1 2 5 )
例
吸着パッド(φ35)3個と
吊り上げ力 e-VEE(真空度-66.6kPa)で、
水平に搬送する場合の吊上げ力
EVE-500 吸着パッド 3個
(真空度:-66.6kPa) (直径: φ35)
面 積 真空度 安全率
約4,896g (352×7.85) ×( 66.6÷98.1) × 0.25 =1632.1158
吸着パッド数
1632.1158 × 3 = 4896.3474
NITTO KOHKI CO., LTD. 12
Page14
吸着搬送の負圧源を、コンプレッサ+エジェクタから
真空ポンプに置き換えることで、空気消費量を削減できます。
消費電力の算出
吸着搬送機器 コンプレッサ エジェクタ 吸着ハンド 搬送ロボット
構成ユニット
エジェクタA エジェクタB
エジェクタA エジェクタB
消費電力 消費電力 ※2
8W エジェクタA※1
約 63. 空気消費量 : 13L/min 約 245.5W エジェクタB
空気消費量 : 50L/min
※1 エジェクタAの吸着力は、当社製電動吸着ハンド(EVE-500)と同程度。 ※2 エジェクタBの吸着力は、当社製ポンプ(DP0410、VP0660、VP0940)と同程度。
仕様
モータ出力 37,000W 空気消費量 13L/min 空気消費量 50L/min
定格吐出圧力 0.74MPa 最高真空圧 -48kPa 最高真空圧 -75kPa
吐出空気量 6,300L/min 供給圧力 0.45MPa
エジェクタA 供給圧力 0.45MPa
ンプレッサ 消費電力 30,931W※3 エジェクタB
コ
※3 モータ効率と動力比を勘案して算出
エジェクタ1台あたりの消費電力
エジェクタA コンプレッサ エジェクタA コンプレッサ
空気消費量 ÷ 吐出空気量 空気消費割合 × 消費電力 = エジェクタA
消費電力
エジェクタA 13L/min 6,300L/min 0.0020634 30,931W 63.823025W
エジェクタB コンプレッサ エジェクタB コンプレッサ ジェクタB
空気消費量 ÷ 吐出空気量 空気消費割合 × 消費電力 = エ
消費電力
50L/min 6,300L/min 0.0079365 30,931W 245.48388W
エジェクタB
リニア真空ポンプシリーズは、吸着搬送に十分なスペックがあり、低消費電力です。多彩な機種構成で、要求仕様に適したポンプの選定が可能です。
エジェクタとの比較 電力削減率の計算手順 真空ポンプの仕様
駆動方式 型式 到達真空度 吐出空気量 消費電力 電圧
電動吸着ハンド EVE-500と同程度の性能のエジェクタ(最高真空圧-48kPa・吸込み流量
13L/min)の空気消費量を32.2L/minとした場合、大型コンプレッサ(モータ出 DP0410-X1 -77.3kPa 18L/min 60W 12V
e-VEE® 力37000W・吐出空気量6300L/min)との流量比率からエジェクタ1台当たりの
コンプレッサの消費電力を63.8Wと算出(算出にはモータ動力比・モータ効率を DP0410-Y1 -77.3kPa 18L/min 36W
勘案)。EVE-500の消費電力14.4Wと比較して77%の電力削減とした。 DC駆動 DP0410T-Y1 -77.3kPa 34L/min 60W 24V
EVE-500 -66.6kPa 7.5L/min 14.4W
真空ポンプ 当社真空ポンプ(DP0410・VP0660・VP0940)と同程度の性能のエジェクタ
(最高真空圧-75.5kPa・吸込み流量31L/min)の空気消費量を50L/minとした VP0660 -80kPa 25L/min 60/70W
DP0410 場合、大型コンプレッサ(モータ出力37000W・吐出空気量6300L/min)との流
VP0660 量比率からエジェクタ1台当たりのコンプレッサの消費電力を245.5Wと算出 リニア駆動 VP0660x2 -93.3kPa 25L/min 100/125W
VP0940 (算出にはモータ動力比・モータ効率を勘案)。DP0410の消費電力36W、 VP0940 -53.3kPa 60L/min 95W 100V
VP0660の消費電力65W、VP0940の消費電力95Wと比較して、それぞれ
85%・74%・/61%の電力削減量とした。 VP0940T -53.3kPa 120L/min 185W
13 NITTO KOHKI CO., LTD.
Page15
消費電力比/電力削減率
【 負圧源 : 真空ポンプ( 空気消費量 : 7.5L/min)】
仕様
真空ポンプ内蔵
コンプレッサ EVE-500
エア不要 到達真空度 -66.6kPa
吐出空気量 7.5L/min
消費電力 14.4W
エジェクタ A と 「 e - V E E 」 の消費電力比 電力削減率
EVE-500 エジェクタA エジェクタA
消費電力 ÷ 消費電力 = 比較 消費電力比 大
14.4W 63.8W 3 約23%
約2 % 77最
%
【 負圧源 : 真空ポンプ( 空気消費量 : 18~60L/min)】
仕様
真空ポンプに
切り替え VP0410
到達真空度 -77.3kPa
吐出空気量 18L/min
消費電力 36W
エジェクタ B と V P 0 4 1 0 の消費電力比 電力削減率
VP0410 エジェクタB エジェクタB
消費電力 ÷ 消費電力 = 比較 消費電力比
36W 245.5W 約15%
約15% 85最大
%
仕様
真空ポンプに
切り替え VP0660
到達真空度 -80kPa
吐出空気量 25L/min
消費電力 65W
エジェクタ B と V P 0 6 6 0 の消費電力比 電力削減率
VP0660 エジェクタB エジェクタB
消費電力 ÷ 消費電力 = 比較 消費電力比 最大
65W 245.5W 約26%
約26% 74%
仕様
真空ポンプに
切り替え VP0940
到達真空度 -53.3kPa
吐出空気量 60L/min
消費電力 95W
エジェクタ B と V P 0 9 4 0 の消費電力比
電力削減率
VP0940 エジェクタB エジェクタB
消費電力 ÷ 消費電力 = 比較 消費電力比
約
95W 39%
245.5W 約39% 61最大
%
NITTO KOHKI CO., LTD. 14
Page16
登録販売店
本社・研究所/東日本支社 ISO 9001
〒146-8555 東京都大田区仲池上2-9-4 Te:l 03-3755-1111(大代表) ISO 14001
西日本支社 JQA-2025
日東会会員章 〒537-0001 大阪府大阪市東成区深江北2-10-10 Te:l 06-6973-5501(代表) JQA-EM4057
お求めは上記マ-クの 本社/研究所
日東会加盟店で 中日本支社
〒465-0092 愛知県名古屋市名東区社台3-173-2 Te:l 052-726-9041(代表)
支 店 : 札幌/仙台/新潟/松本/北関東/東京第一/東京第二/静岡/浜松/
三河/名古屋/北陸/京都/大阪第一/大阪第二/高松/岡山/広島/福岡
海外拠点 : アメリカ/ドイツ/イギリス/タイ/インド/シンガポ-ル/インドネシア/ CO2排出量
オーストラリア/中国
●お客様相談窓口(土・日・祝日を除く)
受付時間 AM8:30~PM5:15
ホームページ www.nitto-kohki.co.jp 0120-210-216
ご注意 正しく安全にお使いいただくため、ご使用の前に必ず「取扱説明書」または「注意書」をよくお読みください。
このカタログの記載内容は2026年7月現在のものです。
改良のため予告なしに変更する場合がありますのでご了承ください。 26G