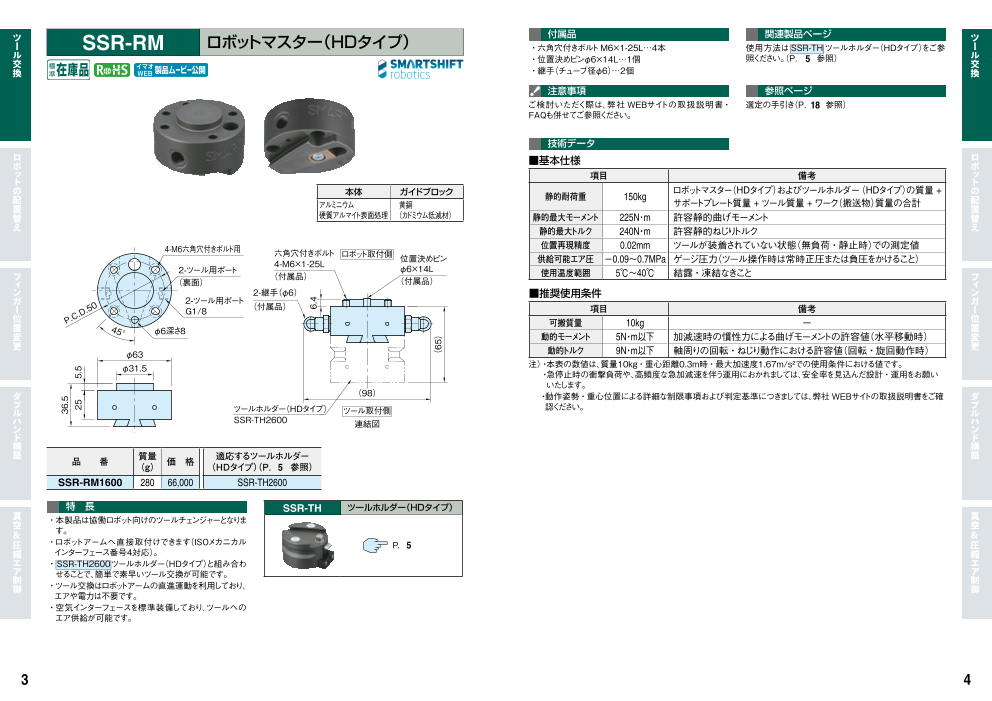


協働ロボットや産業用ロボットの段取り替え・自動化を効率化する、ロボット周辺機器総合カタログです。
自動ツール交換:ロボットアームの直進運動を利用し、エア・電力を使わずに自動でツールを切り替えられるメカ式ツールチェンジャー
手動ツール交換:工具不要のレバー操作などで、ワンタッチかつ安全にツールを脱着できる手動チェンジャー
ロボットの配置変更:ロボット本体の据え付けや移設を工具レスで行い、複数設備での共有やレイアウト変更を容易にするベースプレートシステム
フィンガー位置変更:ハンド自体を交換せず、アームの動きで爪(フィンガー)の位置を変更して多品種ワークに対応するシステム
ダブルハンド構築:バルブや配管・配線を内蔵し、取り付けるだけで2つのツールを制御できるユニット
真空&圧縮エア制御:ワークの吸着・エア制御を行う周辺機器
特定の製品(可搬重量・繰り返し精度・寸法など)の詳細仕様や選定基準については、こちらのカタログをご覧ください。
このカタログについて
| ドキュメント名 | どの「簡単」を選ぶ? ロボット周辺機器 |
|---|---|
| ドキュメント種別 | 製品カタログ |
| ファイルサイズ | 12.8Mb |
| 取り扱い企業 | 株式会社イマオコーポレーション (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ

このカタログの内容
Page1
どの「簡単」を選ぶ ?
ロボット
周辺機器
自動ツール交換 P.1
手動ツール交換 P.19
ロボットの配置変更 P.20
フィンガー位置交換 P.31
ダブルハンド構築 P.37
真空&圧縮エア制御 P.57
【 お問い合わせ】
技術部 〒501-3706 岐阜県美濃市須原605
TEL 0575-32-2239
※本カタログは2026年 10月に作成されました。
※製品の価格は当社WEBサイトでご確認ください。
※本カタログに記載されている製品の仕様、外観等は予告なく変更する場合がありますのでご了承ください。最新の情報は当社WEBサイトでご確認ください。
※本カタログ掲載製品の不具合等によってお客様に生じた損害について、当社が賠償責任を負う場合、当社の責に帰すべき事由の有無にかかわらず、 ROB-001
当社の賠償額については、いかなる場合でも、お客様がご購入し当該損害を発生させた製品の代金額を上限とさせていただきます。
※会社名、製品名、ロゴマークは、各社の商標または登録商標です。
Page2
交換の駆動源に 交換に高精度な 素早く
エア・電気不要 ! ティーチング不要 ! ツール交換が
完了 !
ロボットマスター
ロボットマスター
つの特長のわけ ツールホルダー
独自のクサビ機構で
スライドして着脱
ツールポケット
ツールホルダー
さらに
ロックピンとストッパーによる エア・電気パススルー内蔵で 幅広いメーカーに対応可能
独自のロック機構 あらゆるツールに対応
空気 電気&空気
インターフェース インターフェース
を標準装備 もご用意
ロボットアームの水平移動だけで ロックピン
ストッパー ● ABB ● Doosan
次々とツール交換。 ● KUKA ● Omron Techman
締結状態を維持し、 ● 川崎重工業 ● 不二越(NACHI)サポート
ツール落下を防止 プレート ● 安川電機 など
製品ラインアップ
SMARTSHIFT ロボットマスター ツールホルダー ツールポケット サポートプレート
ロボットシステム
ロボットアームの水平移動だけで簡単にツール交換ができるメカ式の P.3 P.5
ロボットツールチェンジャーです。
電 気 電 気
ツール交換に電力やエアは不要、ロボットアームの直進運動を P.15 P.17
利用した簡単なツールチェンジが可能です。
WEBサイト
P.3~ …ロボットマスター …ツールホルダー P.9 P.11
…ツールポケット …サポートプレート
1 2
Page3
ツ 付属品 関連製品ページ ツ
ー SSR-RM ロ ボットマスター(HDタイプ) ・ 六角穴付きボルトM6×1-25L…4本 使用方法はSSR-THツールホルダー(HDタイプ)をご参 ー
ル
交 ・ 位置決めピンφ6×14L…1個 照ください。(P. 20510 参照) ル
標 イマ 交
換 準在庫品 オ
WEB 製品ムービー公開 ・ 継手(チューブ径φ6)…2個 換
注意事項 参照ページ
ご検討いただく際は、弊社WEBサイトの取扱説明書・ 選定の手引き(P. te1c8h参照)
FAQも併せてご参照ください。
技術データ
ロ ロ
ボ ■ 基本仕様 ボ
ッ ッ
ト 項目 備考 ト
の 本体 ガイドブロック 静的耐荷重 ロボットマスター(HDタイプ)およびツールホルダー(HDタイプ)の質量 + の
配 150kg 配
置 アルミニウム 黄銅 サポートプレート質量 + ツール質量 + ワーク(搬送物)質量の合計 置
替 硬質アルマイト表面処理 (カドミウム低減材) 静的最大モーメント 225N・m 許容静的曲げモーメント 替
え 静的最大トルク 240N・m 許容静的ねじりトルク え
4-M6六角穴付きボルト用 位置再現精度 0.02mm ツールが装着されていない状態(無負荷・静止時)での測定値
六角穴付きボルト ロボット取付側
4-M6×1-25L 位置決めピン 供給可能エア圧 -0.09~0.7MPa ゲージ圧力(ツール操作時は常時正圧または負圧をかけること)
2-ツール用ポート φ6×14L
フ (裏面) (付属品) 使用温度範囲 5℃~40℃ 結露・凍結なきこと フ
ィ (付属品) ィ
ン 2-継手(φ6) ■ 推奨使用条件 ン
ガ 2-ツール用ポート
G1/8 (付属品)
P.C
.D.5
0 ガ
ー 項目 備考 ー
位
置 可搬質量 10kg - 位
45° φ6深さ8 置
変 動的モーメント 5N・m以下 加減速時の慣性力による曲げモーメントの許容値(水平移動時) 変
更 動的トルク 9N・m以下 軸周りの回転・ねじり動作における許容値(回転・旋回動作時) 更
φ63
φ31.5 注) ・本表の数値は、質量10kg・重心距離0.3m時・最大加速度1.67m/s²での使用条件における値です。
・ 急停止時の衝撃負荷や、高頻度な急加減速を伴う運用におかれましては、安全率を見込んだ設計・運用をお願い
いたします。
ダ (98) ・ 動作姿勢・重心位置による詳細な制限事項および判定基準につきましては、弊社WEBサイトの取扱説明書をご確 ダ
ブ 認ください。 ブ
ル ツールホルダー(HDタイプ) ツール取付側 ル
ハ SSR-TH2600 ハ
ン 連結図 ン
ド ド
構 構
築 品 番 質量
(g) 価 格 適応するツールホルダー 築
(HDタイプ()P. 20510 参照)
SSR-RM1600 280 66,000 SSR-TH2600
特 長 SSR-TH ツ ールホルダー(HDタイプ)
真 真
空 ・ 本製品は協働ロボット向けのツールチェンジャーとなりま 空
& す。 &
圧 ・ ロボットアームへ直接取付けできます(ISOメカニカル P. 20510 圧
縮 インターフェース番号4対応)。 縮
エ ・ SSR-TH2600ツールホルダー(HDタイプ)と組み合わ エ
ア ア
制 せることで、簡単で素早いツール交換が可能です。 制
御 ・ ツール交換はロボットアームの直進運動を利用しており、 御
エアや電力は不要です。
・ 空気インターフェースを標準装備しており、ツールへの
エア供給が可能です。
3 4
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
36.5
25 5.5
6.4
(65)
Page4
ツ 使用例・使用方法 ツ
ー SSR-TH ツ ールホルダー(HDタイプ) ー
ル ■ツール交換 注)ツールを交換する際は、ツールへのエアや電気信号をOFFにしてください。 ル
交 標
準在庫品 イ材マ質オの特性 イマオ 交
換 WPE.2B2製31品ムーWビEーB公製開品ムービー公開 ピン 換
ボタン
本体 ピン ツールポケット ロボットマスター
(HDタイプ)
(HDタイプ)
アルミニウム SSR-RM
硬質アルマイト表面処理 SUS303 SSR-TP
(P. 210516
パッキン ロック機構 参照)
ロ フッ素樹脂(PTFE) ポリアセタール ロ
ボ ボ
ッ サポートプレート ッ
ト ト
の ロボット取付側 SSR-MS(P P. 210719 参照) の
配 ロボットマスター(HDタイプ) 配
置 A SSR-RM1600 置
替 溶接トーチ
サンダー 替
え (取付ツール例)
(取付ツール例) え
ロック機構
1. ツールポケットにツールホルダー・サポートプレートを 2. ロボットアーム先端の直進運動によりロボットマス
セットします。この時ツールホルダーのピンが下がった ターとツールホルダーのクサビ溝が組み合います。
フ 状態であることを確認してください。 ※ ロボットマスター底面がツールポケットアーム上面よ フ
ィ 30 ツール取付側 り4mm離れて通過するように調整します。通過時 ィ
ン φ63 のロボットアーム停止は不要です。 ン
ガ 連結図 ガ
ー 3. そのままロボットアームが通過し、ツールポケットから ー
位 ツールホルダーが外れることでピンが上がり、同時に 位
置 4-M6深さ15 パッキン ロックが作動してツールホルダーがロボットマスター 置
変 に固定されます。 変
更 2-ツール用ポート (エア接続部)
G1/8 4.取り外しは2~3の逆の手順です。 更
φ31.5
深さ6
C.D
.50
ピン
ダ ダ
ブ P. ブ
ル 45° φ6深さ7.5 矢視A ル
ハ ボタン ハ
ン ン
ド 品 番 質量
(g) 価 格 適応するロボットマスター 適応するロボットマスター ド
構 (HDタイプ()P. 20308参照)(HDタイプ、M8コネクタ()P. 20912参照) 構
築 ■ロックの解除方法 築
SSR-RMEF1610 ※ ツールポケットにセットした状態では、ロックが解除
SSR-TH2600 277 112,000 SSR-RM1600 ピン
SSR-RMEM1611 されています。
ボタン ※ 手動でツールを交換する際は、ロックを解除しピンを下げ
特 長 SSR-RM ロ ボットマスター(HDタイプ) た状態でツールホルダーをロボットマスターに挿入します。
プレート 2
・ 本製品は協働ロボット向けのツールチェンジャーとなりま ボタンを放すとピンが上がり、ツールホルダーが固定されます。
真 す。 (取り外す場合も同様に、ロックを解除した状態で作業 真
空 ・ツ ール取付け部の寸法は、ISOメカニカルインターフェース P. 20308 します。) 空
& バネ 1 &
圧 番号4に対応しています。 ピン 圧
縮 ・ SSR-RM1600ロボットマスター(HDタイプ)と組み合 縮
エ わせることで、簡単で素早いツール交換が可能です。 SSR-RME ロ ボットマスター(HDタイプ、M8コネクタ) ボタンロック状態 ボタンロック解除 エ
ア ア
制 ・ ツール交換はロボットアームの直進運動を利用しており、 通常、ボタンはロックされ下がりません。
エアや電力は不要です。 1. プレートを垂直になるまで押すとロックが解除され、ボタ 制
御
・ 空気インターフェースを標準装備しており、ツールへの P. 20912 ン操作が可能になります。 ロボットマスター 御
エア供給が可能です。 2.この状態でボタンを押し下げると、ピンが下がります。 (HDタイプ) ボタン
注意事項 SSR-RM プレート
参照ページ ・ SSR-TPツールポケット(HDタイプ)を使用する際は、SSR-MSP
選定の手引き(P. te1c8h参照) サポートプレートを併用してください。(P. 210719 参照)
・ご検討いただく際は、弊社WEBサイトの取扱説明書・FAQも
併せてご参照ください。 次頁へつづく
5 6
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
12.5
(70) 40
(65)
Page5
ツ 技術データ ツ
ー ー
ル ■ 基本仕様 ル
交 交
換 項目 備考 換
静的耐荷重 ロボットマスター(HDタイプ)およびツールホルダー(HDタイプ)の質量 +
150kg サポートプレート質量 + ツール質量 + ワーク(搬送物)質量の合計
静的最大モーメント 225N・m 許容静的曲げモーメント
静的最大トルク 240N・m 許容静的ねじりトルク
位置再現精度 0.02mm ツールが装着されていない状態(無負荷・静止時)での測定値
供給可能エア圧 -0.09~0.7MPa ゲージ圧力(ツール操作時は常時正圧または負圧をかけること)
ロ ロ
ボ 使用温度範囲 5℃~40℃ 結露・凍結なきこと ボ
ッ ッ
ト ト
の ■ 推奨使用条件 の
配 項目 備考 配
置 置
替 可搬質量 10kg - 替
え 動的モーメント 5N・m以下 加減速時の慣性力による曲げモーメントの許容値(水平移動時) え
動的トルク 9N・m以下 軸周りの回転・ねじり動作における許容値(回転・旋回動作時)
注)・ 本表の数値は、質量10kg・重心距離0.3m時・最大加速度1.67m/s²での使用条件における値です。
・ 急停止時の衝撃負荷や、高頻度な急加減速を伴う運用におかれましては、安全率を見込んだ設計・運用をお願い
フ いたします。 フ
ィ ィ
ン ・ 動作姿勢・重心位置による詳細な制限事項および判定基準につきましては、弊社WEBサイトの取扱説明書をご確
認ください。 ン
ガ ガ
ー ー
位 位
置 置
変 変
更 最新情報やCADデータダウンロード、 更
製品ムービーなどはウェブサイトを
ご覧ください
ダ ダ
ブ ブ
ル ル
ハ ハ
ン ン
ド ド
構 構
築 築
真 真
空 空
& &
圧 圧
縮 縮
エ エ
ア ア
制 制
御 御
7 8
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
Page6
ツ 特 長 注意事項
SSR-RME ロ ボットマスター(HDタイプ、M8コネクタ) ツ
ー ・ 本製品は協働ロボット向けのツールチェンジャーとなりま ご 検討いただく際は、弊社WEBサイトの取扱説明書・ ー
ル す。 FAQも併せてご参照ください。 ル
交 標 オ 交
換 準在庫品 イマ
WEB 製品ムービー公開 ・ ロボットアームへ直接取付けできます(ISOメカニカル 換
インターフェース番号4対応)。 関連製品ページ
・ SSR-THEツールホルダー(HDタイプ、M8コネクタ)と
★One Point 使用方法はSSR-THEツールホルダー(HDタイプ、M8コ
組み合わせることで、簡単で素早いツール交換が可能 ネクタ)をご参照ください。(P. 21014 参照)
電気インターフェースを標準装備 です。
・ ツール交換はロボットアームの直進運動を利用しており、 参照ページ
エアや電力は不要です。 選定の手引き(P. t1e8ch参照)
・ 空気および電気インターフェースを標準装備しており
ロ ツール交換の際、自動的に接続可能です。 ロ
ボ ボ
ッ 付属品 ッ
ト ト
の ・ 六角穴付きボルトM6×1-25L…4本 の
配 ・ 位置決めピンφ6×14L…1個 配
置 ・ 継手(チューブ径φ6)…2個 置
替 替
え 技術データ え
本体 ガイドブロック コネクタハウジング ■ 基本仕様
アルミニウム 黄銅
フ 硬質アルマイト表面処理 (カドミウム低減材) ABS樹脂 項目 備考
静的耐荷重 ロボットマスター(HDタイプ)およびツールホルダー(HDタイプ)の質量 + フ
ィ 150kg ィ
ン サポートプレート質量 + ツール質量 + ワーク(搬送物)質量の合計 ン
ガ 4-M6六角穴付きボルト用 ロボット取付側 ガ
ー 六角穴付きボルト 静的最大モーメント 225N・m 許容静的曲げモーメント ー
位 2-ツール用ポート 4-M6×1-25L 位置決めピンφ6×14L 静的最大トルク 240N・m 許容静的ねじりトルク 位
置 G1/8 置
変 (付属品) (付属品) 位置再現精度 0.02mm ツールが装着されていない状態(無負荷・静止時)での測定値 変
更 2-継手(φ6) 定格電流 1A - 更
2-ツール用ポート (付属品) 定格電圧 DC24V -
(裏面) 供給可能エア圧 -0.09~0.7MPa ゲージ圧力(ツール操作時は常時正圧または負圧をかけること)
ダ 4 使用温度範囲 5℃~40℃ 結露・凍結なきこと
5 ダ
ブ ° φ6深さ8 ■ 推奨使用条件 ブ
ル ル
ハ 44 項目 備考 ハ
ン ン
ド 可搬質量 10kg - ド
構 φ63 (98) 構
築 コネクタ 動的モーメント 5N・m以下 加減速時の慣性力による曲げモーメントの許容値(水平移動時) 築
8 8ピン φ31.5 ツールホルダー
M ツール取付側
(HDタイプ、M8コネクタ) 動的トルク 9N・m以下 軸周りの回転・ねじり動作における許容値(回転・旋回動作時)
SSR-THE 連結図 注)・ 本表の数値は、質量10kg・重心距離0.3m時・最大加速度1.67m/s²での使用条件における値です。
・ 急停止時の衝撃負荷や、高頻度な急加減速を伴う運用におかれましては、安全率を見込んだ設計・運用をお願い
いたします。
真 ・ 動作姿勢・重心位置による詳細な制限事項および判定基準につきましては、弊社WEBサイトの取扱説明書をご 真
空 確認ください。 空
& &
圧 圧
縮 品 番 コネクタ形状 質量 ルホルダー 適応するツールホルダー
(g) 価 格 適応するツー
(HDタイプ、M8コネクタ()P. 2014 参照)(HDタイプ()P. 2010 参照) 縮
エ 1 5 エ
ア SSR-RMEF1610 メス 135,000 SSR-THEM2620 ア
制 制
御 ス 318 SSR-TH2600
SSR-RMEM1611 オ 135,000 SSR-THEF2621 御
SSR-THE ツ ールホルダー(HDタイプ、M8コネクタ) SSR-TH ツ ールホルダー(HDタイプ)
P. 21014 P. 20510
9 10
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
P.C.D.50
25 5.5 (72.4)
36.5
6.4
20
(65)
Page7
ツ 使用例・使用方法 ツ
ー SSR-THE ツ ールホルダー(HDタイプ、M8コネクタ) ■ツール交換 注)ツールを交換する際は、ツールへのエアや電気信号をOFFにしてください。 ー
ル ル
交 標 ピン
準在庫品 イ材マ質オの特性 イマオ
換 WPE.2B2製31品ムーWビEーB公製開品ムービー公開
交
換
ボタン
ロボットマスター
ツールポケット (HDタイプ、M8コネクタ)
本体 ピン パッキン (HDタイプ) SSR-RME
アルミニウム SSR-TP
硬質アルマイト表面処理 SUS303 フッ素樹脂
(PTFE) (P. 210516
参照)
コネクタハウジング ロック機構
ロ ロ
ボ ABS樹脂 ポリアセタール ボ
ッ サポートプレート ッ
ト ★One Point A SSR-MSP( P. 210179 参照) ト
の の
配 ロボット取付側 配
置 電気インターフェース 44
を標準装備 溶接トーチ 置
替 サンダー (取付ツール例) 替
え (取付ツール例) え
ロック機構 1. ツールポケットにツールホルダー・サポートプレートを 2. ロボットアーム先端の直進運動により、ロボットマス
コネクタ セットします。この時ツールホルダーのピンが下がった ターとツールホルダーのクサビ溝が組み合います。
M8 8ピン
フ 状態であることを確認してください。 ※ ロボットマスター底面がツールポケットアーム上面よ フ
ィ ロボットマスター り4mm離れて通過するように調整します。通過時 ィ
ン 30 ツール取付側 (HDタイプ、M8コネクタ) のロボットアーム停止は不要です。 ン
ガ φ63 SSR-RME ガ
ー 4-M6深さ15 連結図 3. そのままロボットアームが通過し、ツールポケットから ー
位 ツールホルダーが外れることでピンが上がり、同時に 位
置 ロックが作動してツールホルダーがロボットマスター 置
変 2-ツール用ポート
G1/8 パッキン に固定されます。 変
更 (エア接続部) 4.取り外しは2~3の逆の手順です。 更
6 ピン
φ31.5深さ
.
P.C D.50
ダ ダ
ブ ブ
ル ボタン ル
ハ 45° φ6深さ7.5 矢視A ハ
ン ン
ド ド
構 ■ロックの解除方法 構
築 品 番 コネクタ形状 質量
(g) 価 格 適応するロボットマスター
(HDタイプ、M8コネクタ()P. 2012参照) ピン ※ ツールポケットにセットした状態では、ロックが解除されて 築
9 います。
ボタン
SSR-THEM2620 オス 176,000 SSR-RMEF1610 ※ 手動でツールを交換する際は、ロックを解除しピンを下
333 2
SSR-THEF2621 メス 176,000 SSR-RMEM1611 プレート げた状態でツールホルダーをロボットマスターに挿入しま
す。ボタンを放すとピンが上がり、ツールホルダーが固定
特 長 SSR-RME ロ ボットマスター(HDタイプ、M8コネクタ) されます。
真 ・ 本製品は協働ロボット向けのツールチェンジャーとなりま バネ 1 (取り外す場合も同様に、ロックを解除した状態で作業 真
空
す。 します。) 空
& ピン
圧 ・ツ ール取付け部の寸法は、ISOメカニカルインターフェース P. 20912 &
ボタンロック状態 ボタンロック解除 圧
縮 番号4に対応しています。 縮
エ ・ SSR-RMEロボットマスター(HDタイプ、M8コネクタ)と組 通常、ボタンはロックされ下がりません。 エ
ア み合わせることで、簡単で素早いツール交換が可能です。 1. プレートを垂直になるまで押すとロックが解 ア
制
・ ツール交換はロボットアームの直進運動を利用しており、 参照ページ 除され、ボタン操作が可能になります。 ロボットマスター 制
御 (HDタイプ、M8コネクタ) ボタン 御
エアや電力は不要です。 選定の手引き(P. t1e8ch参照) 2. この状態でボタンを押し下げると、ピンが SSR-RME
・ 空気および電気インターフェースを標準装備しており 下がります。 プレート
ツール交換の際、自動的に接続可能です。 注意事項
・ SSR-TPツールポケット(HDタイプ)を使用する際は、SSR-MSP
サポートプレートを併用してください。(P. 210179 参照)
・ご検討いただく際は、弊社WEBサイトの取扱説明書・FAQも
併せてご参照ください。 次頁へつづく
11 12
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
12.5
(94.5) 40 20.5
(65)
51
Page8
ツ 技術データ ツ
ー ー
ル ■ 基本仕様 ル
交 交
換 項目 備考 換
静的耐荷重 ロボットマスター(HDタイプ)およびツールホルダー(HDタイプ)の質量 +
150kg サポートプレート質量 + ツール質量 + ワーク(搬送物)質量の合計
静的最大モーメント 225N・m 許容静的曲げモーメント
静的最大トルク 240N・m 許容静的ねじりトルク
位置再現精度 0.02mm ツールが装着されていない状態(無負荷・静止時)での測定値
定格電流 1A -
ロ ロ
ボ 定格電圧 DC24V - ボ
ッ ッ
ト 供給可能エア圧 -0.09~0.7MPa ゲージ圧力(ツール操作時は常時正圧または負圧をかけること) ト
の 使用温度範囲 5℃~40℃ 結露・凍結なきこと の
配 配
置 ■ 推奨使用条件 置
替 替
え 項目 備考 え
可搬質量 10kg -
動的モーメント 5N・m以下 加減速時の慣性力による曲げモーメントの許容値(水平移動時)
動的トルク 9N・m以下 軸周りの回転・ねじり動作における許容値(回転・旋回動作時)
フ フ
ィ 注)・本表の数値は、質量10kg・重心距離0.3m時・最大加速度1.67m/s²での使用条件における値です。 ィ
ン ・ 急停止時の衝撃負荷や、高頻度な急加減速を伴う運用におかれましては、安全率を見込んだ設計・運用をお願い ン
ガ いたします。 ガ
ー ー
位 ・ 動作姿勢・重心位置による詳細な制限事項および判定基準につきましては、弊社WEBサイトの取扱説明書をご
確認ください。 位
置 置
変 変
更 最新情報やCADデータダウンロード、 更
製品ムービーなどはウェブサイトを
ご覧ください
ダ ダ
ブ ブ
ル ル
ハ ハ
ン ン
ド ド
構 構
築 築
真 真
空 空
& &
圧 圧
縮 縮
エ エ
ア ア
制 制
御 御
13 14
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
Page9
ツ ツ
ー SSR-TP ツ ールポケット(HDタイプ) 特 長
・ スプリング機構によってツールホルダーのボタンが操作され、ツールの着脱と保持を同時に行います。 ー
ル ル
交 ・ ロボットアーム軌道のブレを吸収補正することで、安定したツール交換を実現します。
標
準在庫品 イ材マ質オの特性 イマオ 交
換 WPE.2B2製31品ムーWビEーB公製開品ムービー公開 ・ サポートブロックの溝がSSR-MSPサポートプレートを支えることで、ツールの重量が大きい場合や偏心している場合でも 換
傾きを防止し、安定したツール交換・保持を実現します。
技術データ 付属品
本体プレート ・ 積載重量 max.50kg ・ 六角穴付き皿ボルトM6×1-40L…4本
アルミニウム ・使用温度 max.40℃ min.5℃ ・ スペーサー…1個
アルマイト表面処理(ブラック)
アーム、サポートブロック、スペーサー 使用例・使用方法
ロ ロ
ボ ポリアセタール ピン ボ
ッ カバー ツールホルダー ッ
ト ト
の アルミニウム の
配 ★One Point ステッカー:ポリ塩化ビニル(PVC) 配
置 ツールの保持と自動交換が可能 置
替 替
え 140 え
20 100 44.8 10
サポートプレート
六角穴付き皿ボルト SSR-MSP ロボットマスター
フ 4-M6×1-40L フ
ィ ィ
ン (付属品) ン
ガ ガ
ー ー
位 1. ツールポケットにツールホルダー・サポートプレート 2. ロボットアーム先端の直進運動によりロボットマスターと 位
置 スペーサー をセットします。 ツールホルダーのクサビ溝が組み合います。 置
変 (75.4) (付属品) この時ツールホルダーのピンが下がった状態で さらにツールポケットから外れることでピンが上がり、 変
更
矢視A あることを確認してください。 ツールホルダーとロボットマスターが固定されます。 更
詳細は各ツールホルダー「使用例・使用方法」をご覧
サポートブロック サポートプレート ください。
SSR-MSP ・ SSR-THツールホルダー(HDタイプ)(P.20510 参照)
ダ (24) (P.210719 参照) ・ SSR-THEツールホルダー(HDタイプ、M8コネクタ) ダ
ブ (P.21014 参照) ブ
ル A (取付ツール) ル
ハ ハ
ン 適応する 参照ページ ン
ド
構 品 番 質量
(g) 価 格 ツールホルダー 選定の手引き(P. t1e8ch参照) ド
構
築 (HDタイプ) ※ セット時には、サポートブロックの溝にサポート 築
(P.25010、12014参照) プレートがはまり込みツールの重量を支えます。
SSR-TH2600 ■取付方法 ■組付寸法
SSR-TP3500 886 176,000 SSR-THEM2620 カバー(スナップフィット方式)を外し、ツールポケット
SSR-THEF2621 本体を付属の皿ボルトとスペーサーで固定します。 ツールホルダー
真 カバー 真
空 注)ツールホルダーの選定につきましては、各製品ページの技術データを考慮し、選定してください。 (スナップフィット方式) 空
& &
圧 SSR-TH ツ ールホルダー(HDタイプ) SSR-THE ツ ールホルダー(HDタイプ、M8コネクタ) 圧
縮 縮
エ 六角穴付き皿ボルト エ
ア M6✕1-40L
制 P. 20510 P. 21014 ア
制
御 50 御
SSR-MSP サポートプレート スペーサー (131.5)
注意事項
ツールホルダーにSSR-MSPサポートプレートを固定した
P. 210719 状態でご使用ください。
15 16
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
5.2
(176)
50 10
70
(86)
(53.3)
44.8
Page10
ツ SMARTSHIFT 選定の手引き ツ
ー SSR-MSP サポートプレート ー
ル ル
交 標 交
換 準在庫品 重心位置条件 換
■重心位置範囲と角度制限
エンドエフェクタおよびワーク等を総合した重心が、取付中心から「短半径75mm、長半径300mm」の半楕円範囲内(鉛
直下向き)に収まるようご使用ください。
角度がついた際に、重心が半楕円範囲を超える場合は使用不可となります。
エンドエフェクタおよび
ワークを含んだ重心範囲
ロ φ6深さ8 ★One Point ロ
ボ
75 (裏面同様) ツールポケット(HDタイプ)と ボ
ッ ッ
ト 併用しツールの傾きを防止 取付中心 ト
の 重心 の
配 4-φ6.3 配
置 2-ツール用ポート ロボット取付側 置
替 ロボットマスター 替
え (口元Oリング装着) 75mm え
P.C
.D.5
0
フ ツールホルダー フ
ィ ィ
ン 45° M8×1.25 ン
ガ ガ
ー φ31.5 2-継手(φ6) ー
位 位
置 (付属品) 置
変 変
更 位置決めピン 更
(98) φ6×14L
ツール取付側 (付属品)
2-ツール用ポート φ31.5 連結図 推奨範囲内 推奨範囲外
ダ G1/8 ダ
ブ φ63
基本動作条件 ブ
ル ル
ハ ハ
ン 本体 Oリング
品 番 質量
(g) 価 格 ■使用条件 ン
ド アルミニウム 本製品は下記の可搬質量、速度、ツール交換速度の範囲内でご使用ください。 ド
構 アルマイト表面処理(ブラック) ゴム 構
築 SSR-MSP2165 272 37,000 築
特 長 技術データ
ツ ール取付け部の寸法は、ISOメカニカルインターフェース ・ 供給可能エア圧 -0.09~0.7MPa(ゲージ圧力)
番号4に対応しています。 ・ 使用温度 max.40℃ min.5℃
真 使用例・使用方法 真
空 空
& ・ SSR-TPツールポケット(HDタイプ)を使用する場合に、
圧 ツールホルダーと固定してご使用ください。(P. 210516 参照) &
圧
縮 ・ツ ールポケット(HDタイプ)の溝にサポートプレートがはま 縮
エ り込むことで、ツールを安定させ傾きを防止します。 エ
ア
制 ・ツ ールホルダーと組み合わせることで、外部配管によるエ 可搬質量 速度 ツール交換速度 ア
制
御 ア供給が可能となります。 ツールホルダー
ツールポケット 10kg 250mm/s 250mm/s 以下 御
注意事項 (HDタイプ)
SSR-TPツールポケット(HDタイプ)を使用する際は、必ず SSR-TP(P. 210516 参照) 注意事項
サポートプレートを併用してください。
・ご使用条件の詳細については必ず弊社WEBサイトの取扱説明書をご確認ください。
付属品 ・協働ロボットの協働運転時において、上記の使用条件内でご使用ください。
・ 位置決めピンφ6×14L…1個
・ 継手(チューブ径φ6)…2個
17 18
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
5
(18.5)
33 5 75
(98)
300mm
Page11
完了
ワ ク 時
ンタッチで取り付け ! リック感
工具不要のレバー操作でツールの
着脱が行えます。
固定完了はクリック感でお知らせします。
締付不足、締付け忘れを防止します。
ロック機構でツール落下防止 リリース
レバー
レバーの動きを固定するロック機構を標準搭載。
不意のレバー操作やツールの脱落を防止します。
ツールを外す場合はリリースレバーを
押しながらレバーを回します。
ワンタッチ
ツールチェンジャー クランプピン
P.21 P.23
ロボットのツール交換を
ワンタッチで。 そのほかのご紹介
手動交換用
NEW ツールチェンジャー
①
ワンタッチ ② P.25 P.26
①ロボットマスター ②ツールホルダー
( マニュアル操作) ( マニュアル操作)
ツール チェンジャー ロボットの据え付け
必要な作業場所へ
ロボットを移動・固定
誰でも素早くツール交換ができるマニュアルツールチェンジャーです。 P.30
工具を使わずワンタッチのレバー操作でツールの着脱ができます。 WEBサイト ③ P.27 P.29 ムービングハンドル
ロック機構で確実に固定し、ツール落下を防止します。 P.21~ ③マスターベース ④ベースプレート
④
移動時の取っ手として
19 20
Page12
ツ 特 長
QRMTC ワ ンタッチツールチェンジャー ツ
ー ・ロボットアームへ直接取付けできます。 ー
ル ・ レバーを操作することでクサビがクランプピンを両側からクランプします。 ル
交 標 交
換 準在庫品 イマオ
WEB 製品ムービー公開 ・ レバーにロック機構があるため、偶発的にクランプが外れることがありません。 換
・協働ロボットに最適な手動タイプのツールチェンジャーです。
NEW 本体 レバー
アルミニウム
無電解ニッケルメッキ クランプピン ロック機構
ブラック クサビ
カムレバー
ロ SCM440 ロ
ボ 焼入焼戻 ボ
ッ ッ
ト 無電解ニッケルメッキ アンクランプ状態 クランプ状態 ト
の リリースレバー の
配 S45C 技術データ 配
置 置
替 ★One Point 焼入焼戻 ・位置再現精度 ±0.05mm 替
え ワンタッチのレバー操作で素早くツールを着脱 塩浴軟窒化処理 ・使用温度 max.70℃ min.0℃ え
L 品 番 取付規格 可搬質量 クランプ力 静的最大 静的最大
(kg) (N) モーメント(N・m)トルク(N・m)
フ 45°
4-M 六角穴付きボルト用 QRMTC2-6030 ISO9409-1-31.5-4-M5 7 800 20 30 フ
ィ P ィ
ン QRMTC4-7030 ISO9409-1-50-4-M6 10 1200 30 45 ン
ガ ガ
ー 使用例・使用方法 ー
位 位
置 ■操作方法 置
変 変
更 Dp 更
クランプ位置 アンクランプ位置 矢視A
ダ ダ
ブ D ブ
ル ル
ハ D1 位置決めピン リリースレバー 保持状態位置 ハ
ン D ン
ド 2 (ダイヤ) ロボット取付側 4-六角穴付きボルト ド
構 (付属品) 1. クランプピンの挿入 2. クランプ 3. レバーのロック解除 4.ア ンクランプ 構
築 レバーがアンクランプ レバーをクランプ位置 リリースレバーを押すと レバーをアンクランプ位置 築
位置にある状態で、 まで閉じてクランプして レバーのロックが解除 まで開き、クランプピンを
A クランプピンを挿入 ください。ロック機構に されます。リリースレバー 抜いてください。
します。 よりレバーが自動で を押しながらレバーを (レバーが保持状態の位置
ロックされます。 開いてください。 までは、クランプピンが抜け
■使用例 ない構造です。)
真 φ8 0 位置決めピン
-0.01 真
空 (ダイヤ) 空
& クランプピン
ツール取付側 &
圧 QRMTC-M 圧
縮 連結図 縮
エ エ
ア ア
制 品 番 D D1 用す クランプピン 制
御 (f8)H H1 L Dp M D2 P 質量 適
( 0
-0.01)(±0.02) H2 (g) 価 格 るクランプピン
(P. QR2M3TC-M参照) QRMTC-M 御
QRMTC2-6030 60 20.0 33 3 79.5 31.5 M5 5 15.75 5.4 295 71,000 QRMTC-M6F
QRMTC4-7030 70 31.5 35 5 95.5 50.0 M6 6 25.00 6.5 430 75,000 QRMTC-M8
付属品 ツール取付用プレート
(お客様ご用意)
・QRMTC2-6030:六角穴付きボルト M5×0.8-30L…4個
・QRMTC4-7030:六角穴付きボルト M6×1-30L…4個
21 22
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
(H)
30 H1
H2
6 5.5
Page13
ツ QRMTC-M ク ランプピン ツ
ー ー
ル ル
交 標 交
換 準在庫品 3.5 11.5 換
NEW
M6×1
ロ ロ
ボ QRMTC-M6F ボ
ッ 16 ッ
ト ト
の 12.5 4 の
配 配
置 置
替 替
え QRMTC-M6F QRMTC-M8 え
M8×1.25
フ QRMTC-M8 フ
ィ ィ
ン
ガ 本体 ン
品 番 質量 ガ
(g) 価 格 適用するワンタッチツールチェンジャー
ー (P. Q2RM1TC参照) SCM440 ー
位
置 QRMTC-M6F 15 2,800 QRMTC2-6030 焼入焼戻 位
無電解ニッケルメッキ 置
変 QRMTC-M8 21 3,100 QRMTC4-7030 変
更 最新情報やCADデータダウンロード、 更
使用例・使用方法 製品ムービーなどはウェブサイトを
■取付け穴加工図 ■使用例 ご覧ください
QRMTC-M6F QRMTC-M8 ワンタッチ
ダ
ブ ツールチェンジャー ダ
QRMTC ブ
ル ル
ハ ハ
ン ン
ド ド
構 構
築 QRMTC-M6F QRMTC-M8 築
φ12H7 φ12H7 ツール取付用 ツール取付用
プレート プレート
φ8+0.04+0.02 φ8+0.04C0.5 C0.5 +0.02 (お客様ご用意) (お客様ご用意)
真 真
空 空
& &
圧 圧
縮 縮
エ P1 M8×1.25 P1 エ
ア M6ボルト用 ア
制
御 ※任意のM6ボルトは、お客様にてご用意ください。 制
御
ワンタッチツールチェンジャー P1
品 番 (±0.02)
QRMTC2-6030 15.75
QRMTC4-7030 25.00
23 24
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
4
8
13以上 4
8 φ18
φ12-0.01-0.03
φ9
φ13
Page14
ツ ツ
ー SSR-RML ロ ボットマスター(マニュアル操作) SSR-THL ツ ールホルダー(マニュアル操作) ー
ル ル
交 標
準在庫品 イ材マ質オの特性 イマオ イマオ 交
換 WPE.2B2製31品ムーWビEーB公製開品ムービー公開
標
準在庫品 材質の特性 イマオ
WPE.2B2製31品ムーWビEーB公製開品ムービー公開 換
ロボットマスター
(マニュアル操作) ロボット取付側
SSR-RML1500
ロ ロ
ボ φ31.5 ツール取付側 ボ
ッ ッ
ト φ63 連結図 ト
の ★One Point の
配 φ6深さ8 45° 配
置 手動交換専用タイプ 置
替 替
え 本体 リング え
4-M6六角穴付きボルト用 ポリアセタール アルミニウム
アルマイト表面処理
★One Point P.C.D
フ .5
手動交換専用タイプ 0 本体 ストッパー フ
ィ ィ
ン P.C 4-M6深さ10 アルミニウム ン
ガ .D.50 六角穴付きボルト アルマイト表面処理 ポリアセタール ガ
ー 位置決めピン ー
位 4-M6×1-16L
φ6×14L
4 φ6深さ8 ロボット取付側 (付属品) 品 番 質量
5 (g) 価 格 適応するロボットマスター 位
置 (P. 20520参照) 置
変 ° (付属品) 変
更 SSR-THL2500 120 33,000 SSR-RML1500 更
φ79.8
φ31.5 特 長 技術データ
・ 手動交換専用です。 ・ 可搬質量 20kg
ダ ・ツ ール取付け部の寸法は、 取付規格 ISO9409-1-50-4-M6 ・ 位置再現精度 0.05mm ダ
ブ ツールホルダー に対応しています。 ・ 許容モーメント 75N・m ブ
ル ル
ハ (マニュアル操作) ツール取付側 ・ 独自のクサビ構造により、強い保持力と高精度な位置 ・ 許容トルク 80N・m ハ
ン SSR-THL2500 連結図 決めが可能です。 ・ 使用温度 max.40℃ min.5℃ ン
ド ド
構 使用例・使用方法 構
築
品 番 質量
(g) 価 格 適応するツールホルダー 1.クサビの向きを揃え、ツールホルダーをロボットマスター 築
(P. 20621参照) にスライドして挿入します。
SSR-RML1500 180 77,000 SSR-THL2500 ロボットマスター
(マニュアル操作)
真 特 長 技術データ SSR-RML1500 真
空 ・ 手動交換専用です。 ・ 可搬質量 20kg 空
& ・ ロボットアームへ直接取付けできます。 ・ 位置再現精度 0.05mm &
圧 (取付規格 ISO9409-1-50-4-M6対応) ・ 許容モーメント 75N・m 圧
縮 ・ 独自のクサビ構造により、強い保持力と高精度な位置 ・ 許容トルク 80N・m 縮
エ 2.リングを矢印方向に止まるまで回転させ固定します。 3.取り外す際はリングを反対方向に エ
ア 決めが可能です。 ・ 使用温度 max.40℃ min.5℃ (リングは偏心しており、ストッパーに当たって止まります。) 回転させます。 ア
制 制
御 付属品 関連製品ページ リング 注)ツールの落下を防ぐため、ツール 御
をしっかり支えた状態でリングを
・ 六角穴付きボルトM6×1-16L…4本 使用方法はSSR-THLツールホルダー(マニュアル操作) 回転させてください。
・ 位置決めピンφ6×14L…1個 をご参照ください。(P. 20621参照)
注意事項
取付規格 ISO9409-1-50-4-M6以外への取付けに関し ストッパー ストッパー
ては、お問い合わせください。 固定 底面図(固定状態)
25 26
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
38.3
5.5
(34.5)
8
(64.3) 20
6
(34.5)
Page15
ツ 使用例・使用方法 ツ
ー SSR-MB マ スターベース
ノブ ー
ル ル
交 受注製作品 イマオ
WEB 製品ムービー公開
ベースプレート 交
換 SSR-BP 換
1.ノブを緩めた状態でクサビの向きを揃え、 2.180°回転させます。 3.ノブをねじ込み固定します。
ロ ★One Point マスターベースをベースプレートにスライド
本体 ( 軽く当たる感覚があります。) 外す際は逆の手順で行ってください。 ロ
ボ ボ
ッ 工具レスでロボット本体の して挿入します。 ッ
ト 取付け・取外しが可能 アルミニウム
アルマイト表面処理 ト
の 各設備でロボットを共有 の
配 45° 配
置 置
替 替
え 4-M え
フ フ
ィ ィ
ン ン
ガ ガ
ー ー
位 位
置 ロボット取付側 設備A 設備B 置
変 変
更 更
注意事項
本製品は受注製作品です。納期は弊社までお問い合わせ
ください。
ダ D
据付面側 ベースプレート ダ
ブ ブ
ル SSR-BP
連結図 ル
ハ ハ
ン ン
ド 品 番 D D1 Dp M 質量
(g) 価 格 適応するベースプレート
構 (P. 220294参照) ド
構
築 SSR-MB4000 129 160 110 M6×1.00 1101 274,000 SSR-BP4500 築
SSR-MB4001 149 180 132 1307 274,000 SSR-BP4501
M8×1.25
SSR-MB4002 190 225 170 2324 274,000 SSR-BP4502
真 特 長 技術データ 真
空 ・ SSR-BPベースプレートと組み合わせて、ロボットの据え付けに ・ 積載重量は各適応ロボットに準じます。 空
& ご使用ください。 ・ 使用温度 max.40℃ min.5℃ &
圧 ・ ロボットの据え付けが工具レスで素早く簡単に行えます。 圧
縮 縮
エ ・ 生産状況に合わせたロボットの柔軟な配置替えが可能 エ
ア となり、生産の効率化に貢献します。 ア
制 制
御 ■適応表 御
適応ロボット型式
マスターベース ベースプレート
UNIVERSAL ROBOTS ファナック
UR3、UR3e ー SSR-MB4000 SSR-BP4500
UR5、UR5e CRX-5iA SSR-MB4001 SSR-BP4501
UR10、UR10e、UR16e CRX-10iA、CRX-10iA/L、CRX-20iA/L SSR-MB4002 SSR-BP4502
27 28
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
(45) (max.D1)
40
12.5
(52)
Dp
Page16
ツ ツ
ー SSR-BP ベースプレート SSR-MH ム ービングハンドル ー
ル ル
交 受注製作品 イマオ
WEB 製品ムービー公開 受注製作品 イ材マ質オの特性 イマオ 交
換 WPE.2B2製31品ムーWビEーB公製開品ムービー公開 換
★One Point
工具レスでロボット本体の
ロ 取付け・取外しが可能 ロ
ボ
4 本体 ボ
ッ 5° アルミニウム ッ
ト W 本体 グリップ ト
の アルマイト表面処理 アルミニウム の
配 アルマイト表面処理 ポリアセタール 配
置 置
替 替
え マスターベース え
SSR-MB
Dp
4-M 六角穴付き皿ボルト用 ロボット取付側 4-d
フ マスターベース フ
ィ SSR-MB ィ
ン ベースプレート 連結図 ン
ガ SSR-BP ガ
ー
φ3
8 ー
位 位
置 置
変 変
更 D
据付面側 更
連結図 品 番 H W Dp d 質量
(g) 価 格
適応するマスターベース
(P. 220722参照)
SSR-MH4910 223.0 110 6.6 192 24,400 SSR-MB4000
149
ダ 品 番 D Dp M 質量
(g) 価 格 適応するマスターベース SSR-MH4911 233.5 132 260 24,400 SSR-MB4001 ダ
ブ (P. 220722参照) 8.5 ブ
ル SSR-MH4912 190 274.0 170 270 24,400 SSR-MB4002 ル
ハ SSR-BP4500 128 110 M6×1.00 606 52,000 SSR-MB4000 ハ
ン ン
ド SSR-BP4501 150 132 794 52,000 SSR-MB4001 特 長 技術データ ド
構 M8×1.25
SSR-BP4502 190 170 1202 52,000 SSR-MB4002 ・ SSR-MBマスターベースとロボットの間に取り付け、ロボットの移動 ・ 積載重量 max.45kg 構
築 時に使用します。 ・ 使用温度 max.40℃ min.5℃ 築
特 長 技術データ ・ 握りやすいハンドル形状により、移動時の安定性を向上させます。
・ SSR-MBマスターベースと組み合わせて、ロボットの ・ 積載重量は各適応ロボットに準じます。 ・ 4方向に取り付け可能です。 注意事項
据え付けにご使用ください。 ・ 使用温度 max.40℃ min.5℃ ■適応表 本製品は受注製作品です。納期は弊社まで
・ ロボットの据え付けが工具レスで素早く簡単に行えます。 お問い合わせください。
真 ・ 生産状況に合わせたロボットの柔軟な配置替えが可能 関連製品ページ 適応ロボット型式 真
空 品番
となり、生産の効率化に貢献します。 使用方法はSSR-MBマスターベースの「使用例 ・使用方 UNIVERSAL ROBOTS ファナック 空
& 使用例・使用方法 &
圧 注意事項 法」をご参照ください。(P. 220282参照) UR3、UR3e ー SSR-MH4910 圧
縮 UR5、UR5e CRX-5iA SSR-MH4911 縮
エ 本製品は受注製作品です。納期は弊社までお問い合わせ エ
ア ください。 UR10、UR10e、UR16e CRX-10iA、CRX-10iA/L、CRX-20iA/L SSR-MH4912 ア
制 制
御 ■適応表 御
適応ロボット型式
ベースプレート マスターベース
UNIVERSAL ROBOTS ファナック
UR3、UR3e ー SSR-BP4500 SSR-MB4000
UR5、UR5e CRX-5iA SSR-BP4501 SSR-MB4001
UR10、UR10e、UR16e CRX-10iA、CRX-10iA/L、CRX-20iA/L SSR-BP4502 SSR-MB4002
29 30
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
12.5
25
(52)
H
5
(57)
45°
Dp
Page17
フィンガー位置の変更で
様々なサイズのワークに対応
フィンガー位置を変更することでハンドの開き幅を変更することができます。
1台のハンドで様々なワークサイズに対応でき、品種替えが頻繁にある設備に最適です。
変更方法 ロボットアームの動きを利用したフィンガー位置変更
付属のステーションを使用し、自動でフィンガー位置変更ができます。
ロボットアームの単純な動きでフィンガー位置を変更できるため、ティーチングも簡単です。
ハンドもフィンガーも交換不要。 1 フィンガー 2 3
フィンガー位置変更で多品種に対応。
ステーション
NEW
フレックスグリッパ グリッパの種類に応じて選べる 2タイプ
2爪タイプ用 3爪タイプ用
ワークサイズに合わせて、ロボットアームの動きだけでフィンガー位置を変更。 スクエア ラウンド
ワークに合わせたハンドやフィンガーの交換が不要になり、 フィンガー フィンガー
ロボットを稼働させたまま多品種生産が可能です。
ロボットを止めて行う段取り時間を製品をつくる時間へと転換し、
生産性向上に貢献します。 WEBサイト
P.33~
31 32
Page18
ツ ツ
ー FYT-SSA フ レックスグリッパ セット 52.5 64 ー
ル ル
交 M3×0.5
標 イマオ 交
換 準在庫品 IP48 WEB 製品ムービー公開 換
NEW 1、2
アームコネクタ 2-六角穴付きボルト
M6×1-20L 20 9 24 9
(付属品)
本体
3、4 アルミ合金
アーム アルマイト表面処理 1:アームコネクタ(20ピッチ) 2:アームコネクタ(24ピッチ)
ロ ロ
ボ ボ
ッ ッ
ト ト
の の
配 70 88 配
置 置
替 52.5 13.5 64 20.5 替
え FYT-SSA-2 5 え
スクエアフィンガー 6
(2爪タイプ用) ラウンドフィンガー
フ フ
ィ 18 18 18 8 24 24 24 8 ィ
ン 7 ン
ガ ガ
ー FYT-SSA-3 ステーション 本体 すりわり付き小ねじ ー
位 (3爪タイプ用) M3×0.5 位
置 アルミ合金
★One Point アルマイト表面処理 (付属品) 3:アーム(18ピッチ) 4:アーム(24ピッチ) 置
変 変
更 メカ式機構で爪位置をチェンジ 更
さまざまなワークサイズに対応
ダ 品 番 グリッパ 取付ピッチ セット内容 質量
ダ
ブ タイプ アーム アームコネクタ 番号 品 名 数量(g) 注)
価 格
ブ
ル 1 ル
ハ アームコネクタ(20ピッチ) ハ
ン 3 アーム(18ピッチ) 2 ン
ド FYT-SSA1820-2 2爪 18 20 □15 M3×0.5 φ15 ド
構 クエアフィンガー 421 255,000
5 ス アタッチメント取付用 構
築 7 ステーション 1 スクエアフィンガー ラウンドフィンガー (お客様ご用意) 築
1 アームコネクタ(20ピッチ) 本体
3 アーム(18ピッチ) 3
FYT-SSA1820-3 3爪 18 20 557 328,000 SUS303 5:スクエアフィンガー 6:ラウンドフィンガー
6 ラウンドフィンガー
真 7 ステーション 1 42.4 真
空 2 アームコネクタ(24ピッチ) 21.7 2-φ6.4 空
& アーム(24ピッチ) &
圧 FYT-SSA2424-2 2爪 4 2
24 24 521 255,000 圧
縮 5 スクエアフィンガー 縮
エ 7 ステーション 1 エ
ア ア
制 2 アームコネクタ(24ピッチ) 制
御 4 アーム(24ピッチ) 3 5.7 30.5 御
FYT-SSA2424-3 3爪 24 24 707 328,000
6 ラウンドフィンガー 87.4
7 ステーション 1
注)ステーションの質量:125g
本体 カバー
ポリアセタール SUS304 7:ステーション 次頁へつづく
33 34
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-481119.2 42.4
2 30 6 .2 48.7 38.2 18
3 3 14 14
(9.2)
7.6
12.6 6.6 13
20
48.7
3 3
Page19
ツ 特 長 使用例・使用方法 ツ
ー ・ 対応するロボットハンドに取付けることで、ステーションを使用し簡単にフィンガーの位置を変えることができます。 ー
ル ■取付方法 ル
交 ・ フィンガーの位置変更は、ロボットアームの直進運動を利用しており、エアや電力は不要です。 ロボットハンド 交
換 ・ さまざまなメーカーのロボットハンドに対応しており、多品種生産の自動化を可能にします。 換
・ FYT-SSA-2(2爪タイプ用)とFYT-SSA-3(3爪タイプ用)の2タイプをご用意しております。
アームコネクタ
アーム
ロ ロ
ボ ボ
ッ タップ穴 フィンガー ッ
ト ト
の FYT-SSA-2 FYT-SSA-3 の
配 (2爪タイプ用) (3爪タイプ用) 六角穴付きボルト 配
置 すりわり付き小ねじ ボタン 置
替 替
え 技術データ 付属品 1. アームコネクタのタップ穴が 2. アームコネクタとアーム 3. フィンガーのボタンを 4. ボタンを放すとフィンガー え
・許容把持力(1爪あたり) 1100N ・ FYT-SSA-2 ロボットハンドの外側の位置に をすりわり付き小ねじで 押しながらアームに がアームに固定されます。
・位置再現精度 ±0.05mm 六角穴付きボルト M6×1-20L…4本 あることを確認し、アームコネクタ 固定します。 フィンガーを挿入します。
・使用温度 max.50℃ min.1℃ すりわり付き小ねじ M3×0.5…2本 を六角穴付きボルトでロボット
ハンドに取付けます。
フ ・保護等級 IP48 六角穴付きボルト M6×1-25L(ステーション取付用)…2本
・ FYT-SSA-3 フ
ィ ィ
ン 六角穴付きボルト M6×1-20L…6本 ン
ガ すりわり付き小ねじ M3×0.5…3本 注) ロボットハンドが位置決め ガ
ー 六角穴付きボルト M6×1-25L(ステーション取付用)…2本 スリーブに対応している場合、 ー
位 アームコネクタの位置決めが 位
置 使用例・使用方法 可能です。 置
変 スリーブ 変
更 更
ボール
■組付寸法
ダ <グリッパ組付け時> <ステーション格納時> ダ
ブ ボタン ブ
ル フィンガー ル
ハ ハ
ン フィンガー ン
ド ド
構 構
築 築
ステーション (格納時フィンガー高さ)
1. ロボットアームをステーション格納時の高さまで下ろします。 2. そのままの高さでロボットアームを横に
フィンガーのボタンが押され、ボールが内側へ入り込み、 スライドし、ステーションへフィンガーを
ロックが外れた状態になります。 格納します。
真 真
空 空
& ※実際に操作する際は、実機にて寸法をご確認ください。 &
圧 圧
縮 縮
エ 注意事項 エ
ア ロボットハンドによっては、付属の取付用六角穴付きボルト ア
制 制
御 (M6×1-20L)が使用できない場合があります。その場合 御
アーム はお客様にて適切な長さのボルトをご用意ください。
3. ロボットアームを上げるとフィンガーが 4. ロボットアームを次のフィンガー挿入位置まで移動します。
アームから外れます。 1~3の逆の手順でフィンガーの位置を変更します。
35 36
製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811 製品情報 TEL.0575-32-2239 在庫・納期 TEL.0575-28-4811
(3.9)
(ボタン押下量 3.5)
3 18.3 38.2
(63.4)
Page20
90タイプ、
9020タイプ 180タイプ
P.39 P.43
プラグアンドプレイ! エアの接続は 1本のみ!
ユニットだから 配管・配線もシンプル!
取り付けるだけで組立完了! ユニットに接続するエア配管は1本のみ。
従来とは異なり設計・製作の手間、 I/Oケーブルも1本接続のみで、2つのハンドを
ダブルハンドで 配線・配管の取り回し作業が不要。 制御できます。
ハンドを制御する電磁弁・電気配線・
エア配管
エア配管など必要な機能をすべて内蔵。 一般的なダブルハンド
ロボットの作業を効率化。 I/Oケーブル
便利機能が標準搭載!
センサコネクタ エアブローポート
pneumagiQ ハンドの開閉を検知するセンサを ノズルを取付けてエアブローを
ユニットに接続することができます。 行うことができます。ワークや治具
の清掃に最適です。
ノズル
[ニューマジック]
センサコネクタ
ハンドなどエンドエフェクターを取り付けるだけで、
簡単にダブルハンドシステムを構築できます。 さまざまなメーカーのロボットやハンドに取り付け可能
2つのハンドで一度に作業ができ、工作機械のワーク交換(マシンテンディング)や
ワーク搬送作業でロボット作業をさらに効率化できます。 WEBサイト
P.39~
37 38