

日立産機システムのIoTソリューションカタログ。九州機電(日立特約店)がお取り扱いしています。
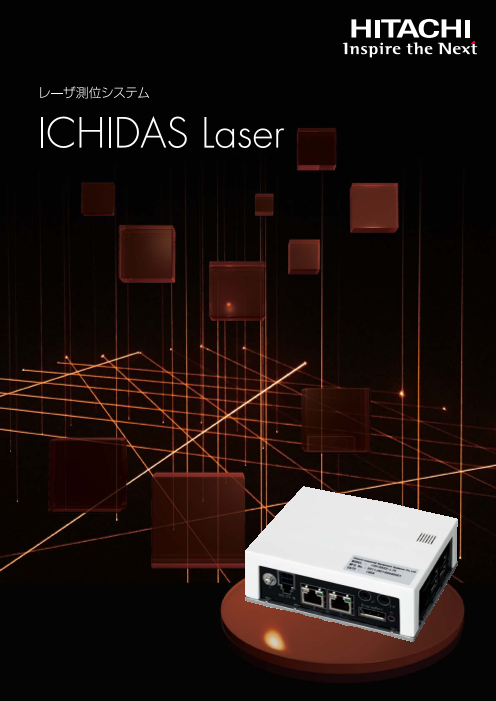
日立産機システムの「レーザ測位システム ICHIDAS Laser」です(UN-108(all_page))。
九州機電株式会社は1933年から日立特約店として、工場・ビル向けの電気機械設備、空調設備、昇降機、産業用太陽光発電などを、販売・設計・施工・保守までワンストップでご提供しています。拠点は北九州(本社)・福岡・下関・大阪・東京・高崎です。製品の選定、お見積り、設備更新のご相談はお気軽にお問い合わせください。
このカタログについて
| ドキュメント名 | 【日立産機システム】レーザ測位システム ICHIDAS Laser |
|---|---|
| ドキュメント種別 | 製品カタログ |
| 登録カテゴリ | |
| 取り扱い企業 | 九州機電株式会社 (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ

このカタログの内容
Page1
機器諸元
製品名 レーザ測位システム ICHIDAS Laser
型式 ICHIDAS2-L7X
外観
UTM-30LX-EW、UST-20LX、UAM-05LP-T301/T301C
対応レーザスキャナ URM-40LC-EW、UST-30LX、UST-30LC
(上記型式は全て北陽電機(株)製となります)
付属ソフトウェア ICHIDASクライアント、CHIZUDAS( 製品仕様ごとに専用品となります。)
寸法※1、質量 122×93×41 mm、約0.47 kg
LAN×2ポート
インタフェース お客さまシステムとの通信用、センサ用
CPU Intel Atom™ E3845 1.91 GHz
メモリ 2 GB
ハードウェア仕様
32 GB(内8 GBユーザー活用可能)
データ保存領域(SSD※2) 地図保存枚数: 500枚相当
-10℃~+50℃
温度・湿度 湿度10%~90%RH(結露無きこと)
電圧/電力 DC6-37 V/7.3 W(Typ.)
電源コネクタ Molex 5557-04R
位置認識方式 レーザスキャナの計測データと地図のマッチング
位置x、y[mm]、姿勢θ[°]
位置検出(出力) (座標系はx: 水平軸、y: 垂直軸、姿勢: x軸となす角、原点は地図の中心。)
※原点の定義が可能
出力周期 平均 25 ms(但し、UAM-05LP-T301/T301C使用時は平均30 ms)
標準機能 認識精度(静止時) 位置:±50 mm※3、姿勢:±3 °※3
繰り返し精度 ±10 mm※3
自動作成、250,000 m2 ( 例、500m×500m)
地図作成(CHIZUDAS) 計測一時停止、データ間引き、座標系調整ツール
地図切替 高速切替(25 ms)
その他機能 無効領域設定機能、位置検出失敗判定機能、センサ2台対応
ICHIDAS機能 準SLAM機能、PCレス地図作成機能、ガイドレスキット、仮想ガイド機能
有償オプション機能
CHIZUDAS機能 地図部分更新機能
※1: 突起部を除きます。
※2 : Solid State Driveの略。
※3 : 弊社規定条件による測定結果。
【機能説明】
無効領域設定機能: センサ近傍にある計測データを除外するための機能。車両本体を計測してしまう場合などに利用。位置検出性能の向上に有効。
位置検出失敗判定機能: 位置の検出が正しく行われているか否かを判定するための機能。
セ ン サ 2 台 対 応: 前方後方に2台のレーザスキャナを配置する事により、360度の環境で安定的な位置検出が可能。
準 S L A M 機 能: 地図上において 頻繁に物品の配置が変わる領域を地図更新領域として指定し、リアルタイムに更新することで位置検出の安定性を向上させるための機能。
PCレス地図作成機能: 地図作成ソフトウェアCHIZUDASを用いずにICHIDAS本体で地図作成を行う機能。
ガ イド レ ス キット: 車両(AGV)のガイドレス化を支援するキット。
仮 想 ガ イ ド 機 能: ICHIDASの地図データ上に経路データを作成し、経路データに追従するための偏差情報を出力する機能。
地 図部分更新機能: 設備の移動や間仕切りの追加など固定物のレイアウト変化時に地図データを更新するための機能。
・Intel Atomは、アメリカ合衆国およびその他の国における Intel Corporationの商標です。
※製品改良などにより外観および記載事項の一部を予告なく変更する場合があります。
安全に関するご注意
1. 安全のため、ご使用の際は、「取扱説明書」、「ご使用上の注意」をよくお読みのうえ、正しくお使いください。 4. 本カタログに記載された製品は、仕様用途・場所などを限定するものがあります。お買い上げの販売店または
2. ご使用環境については、カタログ、取扱説明書、ご使用上の注意に記載されている範囲とします。高温、多湿、じん 当社にご確認ください。
あい、腐食性ガス、振動、衝撃などの多い環境で使用しないでください。火災、故障、感電、誤動作の原因とな 5. 本製品は、厳重な品質管理のもとに製造しておりますが、製品が故障することにより人命にかかわるような重要な
ることがあります。 設備および重大な損失の発生が予測される設備へのご使用に際しては、重大事故にならないように安全装置の
3. 安全のため、製品の取り付け、配線も取扱説明書、ご使用上の注意に従ってください。接続は、電気工事・電気 設置を行ってください。
配線などの専門技術を有する人が行ってください。異物の混入にもご注意ください。
UN-108R 2022.8
Printed in Japan(H)
Page2
ICHIDAS Laserはレーザスキャナを用いて“位置”を出力する“(出す)”システムです。
レーザの計測データから地図を作成し、作成した地図上での位置と姿勢を高精度に検出することが可能です。
cmオーダーの検出精度により、ニーズの高まる自動搬送車などの自己位置検出に適しています。 台車にICHIDASコンポーネント、レーザ
レーザのみを使用するシンプルな構成のため、さまざまな移動体への組み込みを容易に実現することができます。 スキャナおよび操作用PCをセッティング
PC(ICHIDASクライアント)を用いて計測を開
始し地図にしたいエリアを走行する。
移動体の位置を高速かつ高精度に検出 PC(CHIZUDAS)を用いて計測データ
から地図データを作成する。
ICHIDASコンポーネントは高速(出力周期25ms)で、高精度に位置と姿勢の検出ができます。
複数の地図を使用したい場合は高速(25ms)で地図を切り替えることができます。
PC(ICHIDASクライアント)を用いて
地図データをICHIDASコンポーネントにコピー
※1: 3σの値。 弊社規定条件による測定結果 ICHIDASコンポーネントの初期位置と姿勢を設定 y
位置の検出を開始し、地図エリア内を走行 θ
x
ICHIDASコンポーネントとレーザスキャナのみのシンプルな構成
(x,y,θを出力)
ICHIDAS Laserは位置を検出するためにレーザスキャナのみを用います。ジャイロセンサ、加速
度センサ、エンコーダなどの内界センサは不要であり、パラメータの調整などを行う必要がありま
せん。※2
※2:周囲にレーザで計測できる物体があることが前提条件です。
ICHIDAS Laser
AGV※4の位置検出 建物内を移動する
走行制御に利用 ロボットの位置検出
位置・姿勢 距離データ
ICHIDAS Laserの高精度 設備の点検を自動に行う移
な位置検出機能を用いるこ 動ロボットの自己位置の認識
とで、ガイドなしで自己位置 や掃除や電動車イスなどの
ICHIDASコンポーネント レーザスキャナ を認識できます。 生活を支援する移動ロボット
ガイドを用いないので、レイ の自己位置の認識に利用で
アウト変更に対して容易に対 きます。
走行するだけで容易に地図を作成 応できます。
※4: Automated Guided Vehicleの略
無人搬送車
250,000m2の広範囲な地図を自動で作成することができます。
また、オプションとして、PCレスで地図を作成する機能や、作成した地図に対して一部書き換えが 屋内外走行車の位置検出
可能な機能も備えております。 屋内地図の作成 (GNSSとの組み合わせ)
ICHIDAS Laser
設定用PC ICHIDAS Laserは屋内の地 工場建屋内
MAP ICHIDAS LaserにGNSS*
距離データ 図を作成することができる を組み合わせることでシーム
位置・姿勢 ので工場建屋内の機材配置 レスに屋内外の位置を検出
距離データ の確認や屋内フロアのMAP することが可能となります。
作成などに利用できます。 屋内外を移動する車両など
・ICHIDASクライアント 地図の保存形式はpngと にご活用いただけます。
・CHIZUDAS※3
地図作成 ICHIDASコンポーネント レーザスキャナ SMP(独自形式)になります。 *詳細については、お問い合わせください。
※3: 付属の地図作成用ソフトウェアです。
Page3
ICHIDAS Laserはレーザスキャナを用いて“位置”を出力する“(出す)”システムです。
レーザの計測データから地図を作成し、作成した地図上での位置と姿勢を高精度に検出することが可能です。
cmオーダーの検出精度により、ニーズの高まる自動搬送車などの自己位置検出に適しています。 台車にICHIDASコンポーネント、レーザ
レーザのみを使用するシンプルな構成のため、さまざまな移動体への組み込みを容易に実現することができます。 スキャナおよび操作用PCをセッティング
PC(ICHIDASクライアント)を用いて計測を開
始し地図にしたいエリアを走行する。
移動体の位置を高速かつ高精度に検出 PC(CHIZUDAS)を用いて計測データ
から地図データを作成する。
ICHIDASコンポーネントは高速(出力周期25ms)で、高精度に位置と姿勢の検出ができます。
複数の地図を使用したい場合は高速(25ms)で地図を切り替えることができます。
PC(ICHIDASクライアント)を用いて
地図データをICHIDASコンポーネントにコピー
※1: 3σの値。 弊社規定条件による測定結果 ICHIDASコンポーネントの初期位置と姿勢を設定 y
位置の検出を開始し、地図エリア内を走行 θ
x
ICHIDASコンポーネントとレーザスキャナのみのシンプルな構成
(x,y,θを出力)
ICHIDAS Laserは位置を検出するためにレーザスキャナのみを用います。ジャイロセンサ、加速
度センサ、エンコーダなどの内界センサは不要であり、パラメータの調整などを行う必要がありま
せん。※2
※2:周囲にレーザで計測できる物体があることが前提条件です。
ICHIDAS Laser
AGV※4の位置検出 建物内を移動する
走行制御に利用 ロボットの位置検出
位置・姿勢 距離データ
ICHIDAS Laserの高精度 設備の点検を自動に行う移
な位置検出機能を用いるこ 動ロボットの自己位置の認識
とで、ガイドなしで自己位置 や掃除や電動車イスなどの
ICHIDASコンポーネント レーザスキャナ を認識できます。 生活を支援する移動ロボット
ガイドを用いないので、レイ の自己位置の認識に利用で
アウト変更に対して容易に対 きます。
走行するだけで容易に地図を作成 応できます。
※4: Automated Guided Vehicleの略
無人搬送車
250,000m2の広範囲な地図を自動で作成することができます。
また、オプションとして、PCレスで地図を作成する機能や、作成した地図に対して一部書き換えが 屋内外走行車の位置検出
可能な機能も備えております。 屋内地図の作成 (GNSSとの組み合わせ)
ICHIDAS Laser
設定用PC ICHIDAS Laserは屋内の地 工場建屋内
MAP ICHIDAS LaserにGNSS*
距離データ 図を作成することができる を組み合わせることでシーム
位置・姿勢 ので工場建屋内の機材配置 レスに屋内外の位置を検出
距離データ の確認や屋内フロアのMAP することが可能となります。
作成などに利用できます。 屋内外を移動する車両など
・ICHIDASクライアント 地図の保存形式はpngと にご活用いただけます。
・CHIZUDAS※3
地図作成 ICHIDASコンポーネント レーザスキャナ SMP(独自形式)になります。 *詳細については、お問い合わせください。
※3: 付属の地図作成用ソフトウェアです。
Page4
機器諸元
製品名 レーザ測位システム ICHIDAS Laser
型式 ICHIDAS2-L7X
外観
UTM-30LX-EW、UST-20LX、UAM-05LP-T301/T301C
対応レーザスキャナ URM-40LC-EW、UST-30LX、UST-30LC
(上記型式は全て北陽電機(株)製となります)
付属ソフトウェア ICHIDASクライアント、CHIZUDAS( 製品仕様ごとに専用品となります。)
寸法※1、質量 122×93×41 mm、約0.47 kg
LAN×2ポート
インタフェース お客さまシステムとの通信用、センサ用
CPU Intel Atom™ E3845 1.91 GHz
メモリ 2 GB
ハードウェア仕様
32 GB(内8 GBユーザー活用可能)
データ保存領域(SSD※2) 地図保存枚数: 500枚相当
-10℃~+50℃
温度・湿度 湿度10%~90%RH(結露無きこと)
電圧/電力 DC6-37 V/7.3 W(Typ.)
電源コネクタ Molex 5557-04R
位置認識方式 レーザスキャナの計測データと地図のマッチング
位置x、y[mm]、姿勢θ[°]
位置検出(出力) (座標系はx: 水平軸、y: 垂直軸、姿勢: x軸となす角、原点は地図の中心。)
※原点の定義が可能
出力周期 平均 25 ms(但し、UAM-05LP-T301/T301C使用時は平均30 ms)
標準機能 認識精度(静止時) 位置:±50 mm※3、姿勢:±3 °※3
繰り返し精度 ±10 mm※3
自動作成、250,000 m2 ( 例、500m×500m)
地図作成(CHIZUDAS) 計測一時停止、データ間引き、座標系調整ツール
地図切替 高速切替(25 ms)
その他機能 無効領域設定機能、位置検出失敗判定機能、センサ2台対応
ICHIDAS機能 準SLAM機能、PCレス地図作成機能、ガイドレスキット、仮想ガイド機能
有償オプション機能
CHIZUDAS機能 地図部分更新機能
※1: 突起部を除きます。
※2 : Solid State Driveの略。
※3 : 弊社規定条件による測定結果。
【機能説明】
無効領域設定機能: センサ近傍にある計測データを除外するための機能。車両本体を計測してしまう場合などに利用。位置検出性能の向上に有効。
位置検出失敗判定機能: 位置の検出が正しく行われているか否かを判定するための機能。
セ ン サ 2 台 対 応: 前方後方に2台のレーザスキャナを配置する事により、360度の環境で安定的な位置検出が可能。
準 S L A M 機 能: 地図上において 頻繁に物品の配置が変わる領域を地図更新領域として指定し、リアルタイムに更新することで位置検出の安定性を向上させるための機能。
PCレス地図作成機能: 地図作成ソフトウェアCHIZUDASを用いずにICHIDAS本体で地図作成を行う機能。
ガ イド レ ス キット: 車両(AGV)のガイドレス化を支援するキット。
仮 想 ガ イ ド 機 能: ICHIDASの地図データ上に経路データを作成し、経路データに追従するための偏差情報を出力する機能。
地 図部分更新機能: 設備の移動や間仕切りの追加など固定物のレイアウト変化時に地図データを更新するための機能。
・Intel Atomは、アメリカ合衆国およびその他の国における Intel Corporationの商標です。
※製品改良などにより外観および記載事項の一部を予告なく変更する場合があります。
安全に関するご注意
1. 安全のため、ご使用の際は、「取扱説明書」、「ご使用上の注意」をよくお読みのうえ、正しくお使いください。 4. 本カタログに記載された製品は、仕様用途・場所などを限定するものがあります。お買い上げの販売店または
2. ご使用環境については、カタログ、取扱説明書、ご使用上の注意に記載されている範囲とします。高温、多湿、じん 当社にご確認ください。
あい、腐食性ガス、振動、衝撃などの多い環境で使用しないでください。火災、故障、感電、誤動作の原因とな 5. 本製品は、厳重な品質管理のもとに製造しておりますが、製品が故障することにより人命にかかわるような重要な
ることがあります。 設備および重大な損失の発生が予測される設備へのご使用に際しては、重大事故にならないように安全装置の
3. 安全のため、製品の取り付け、配線も取扱説明書、ご使用上の注意に従ってください。接続は、電気工事・電気 設置を行ってください。
配線などの専門技術を有する人が行ってください。異物の混入にもご注意ください。
UN-108R 2022.8
Printed in Japan(H)