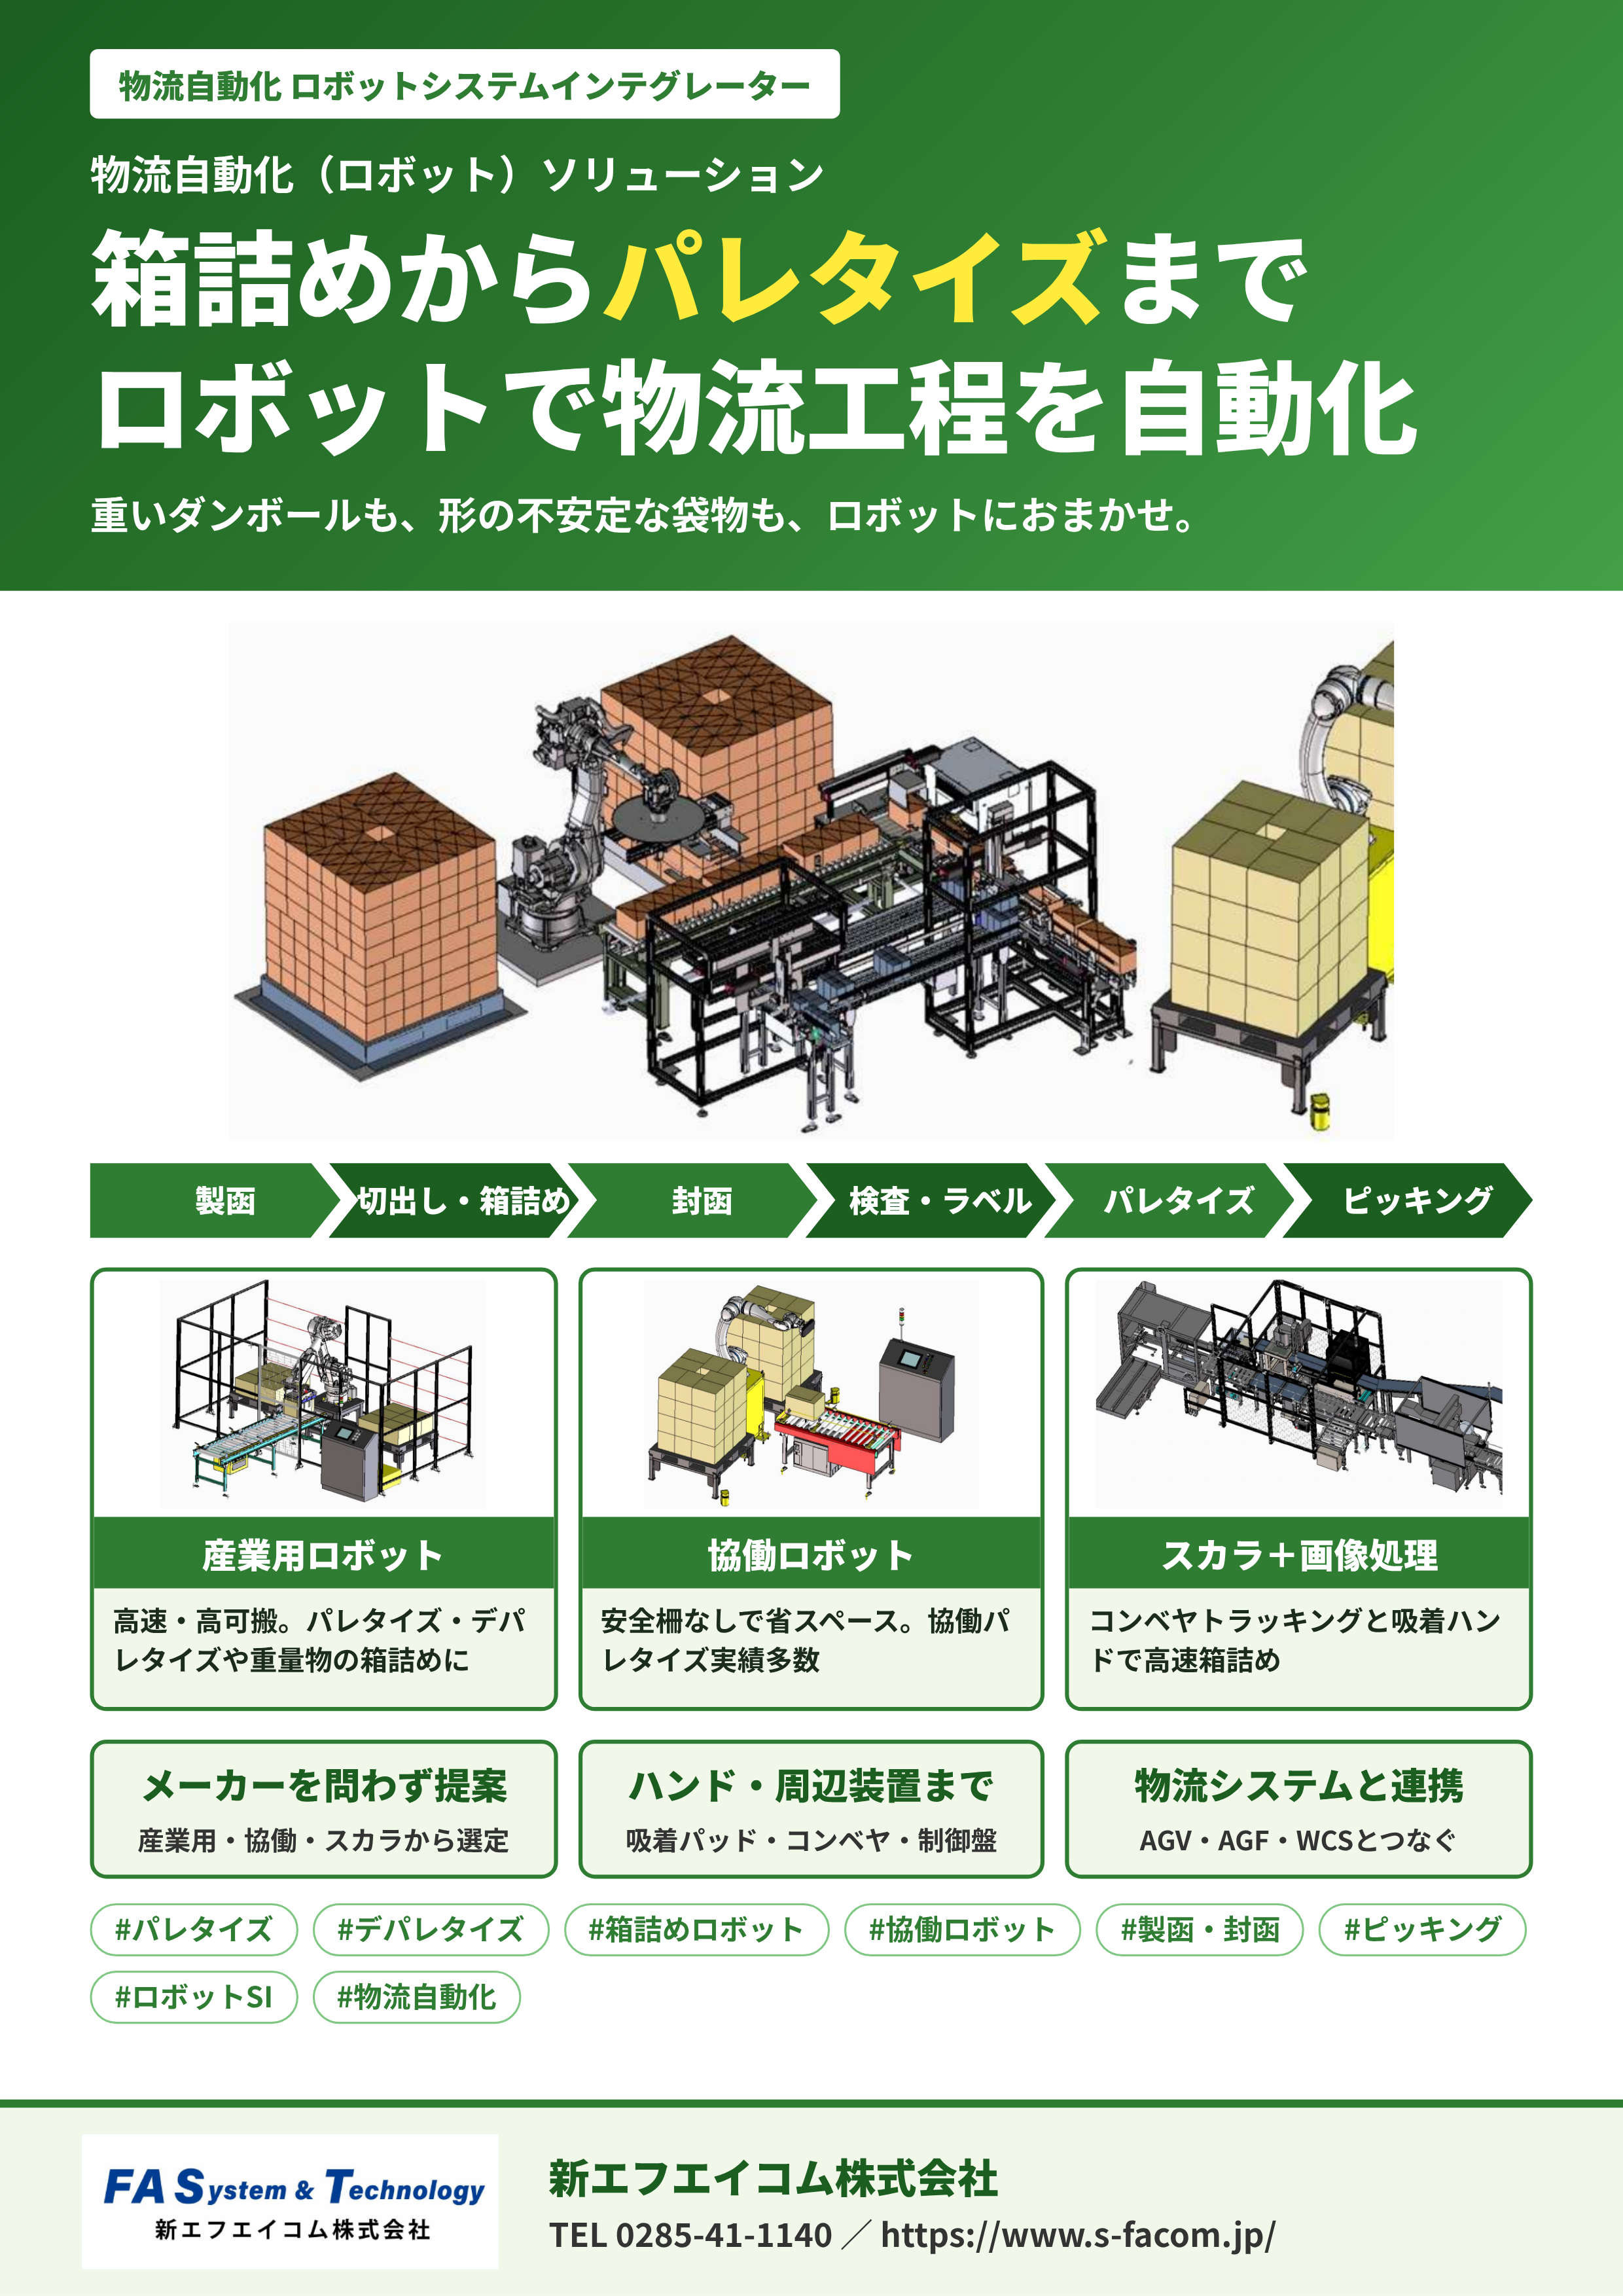


物流自動化のプロフェッショナル集団が、箱詰めからパレタイズまでロボットで最適解を。ハンド・周辺装置・システム連携まで一貫対応
新エフエイコムは、物流工程の自動化を得意とするロボットシステムインテグレーターです。製函・切出し・箱詰め・封函・検査・ラベル貼付・パレタイズ・ピッキングまで、工程と製品に合わせて最適なロボットを選定します。
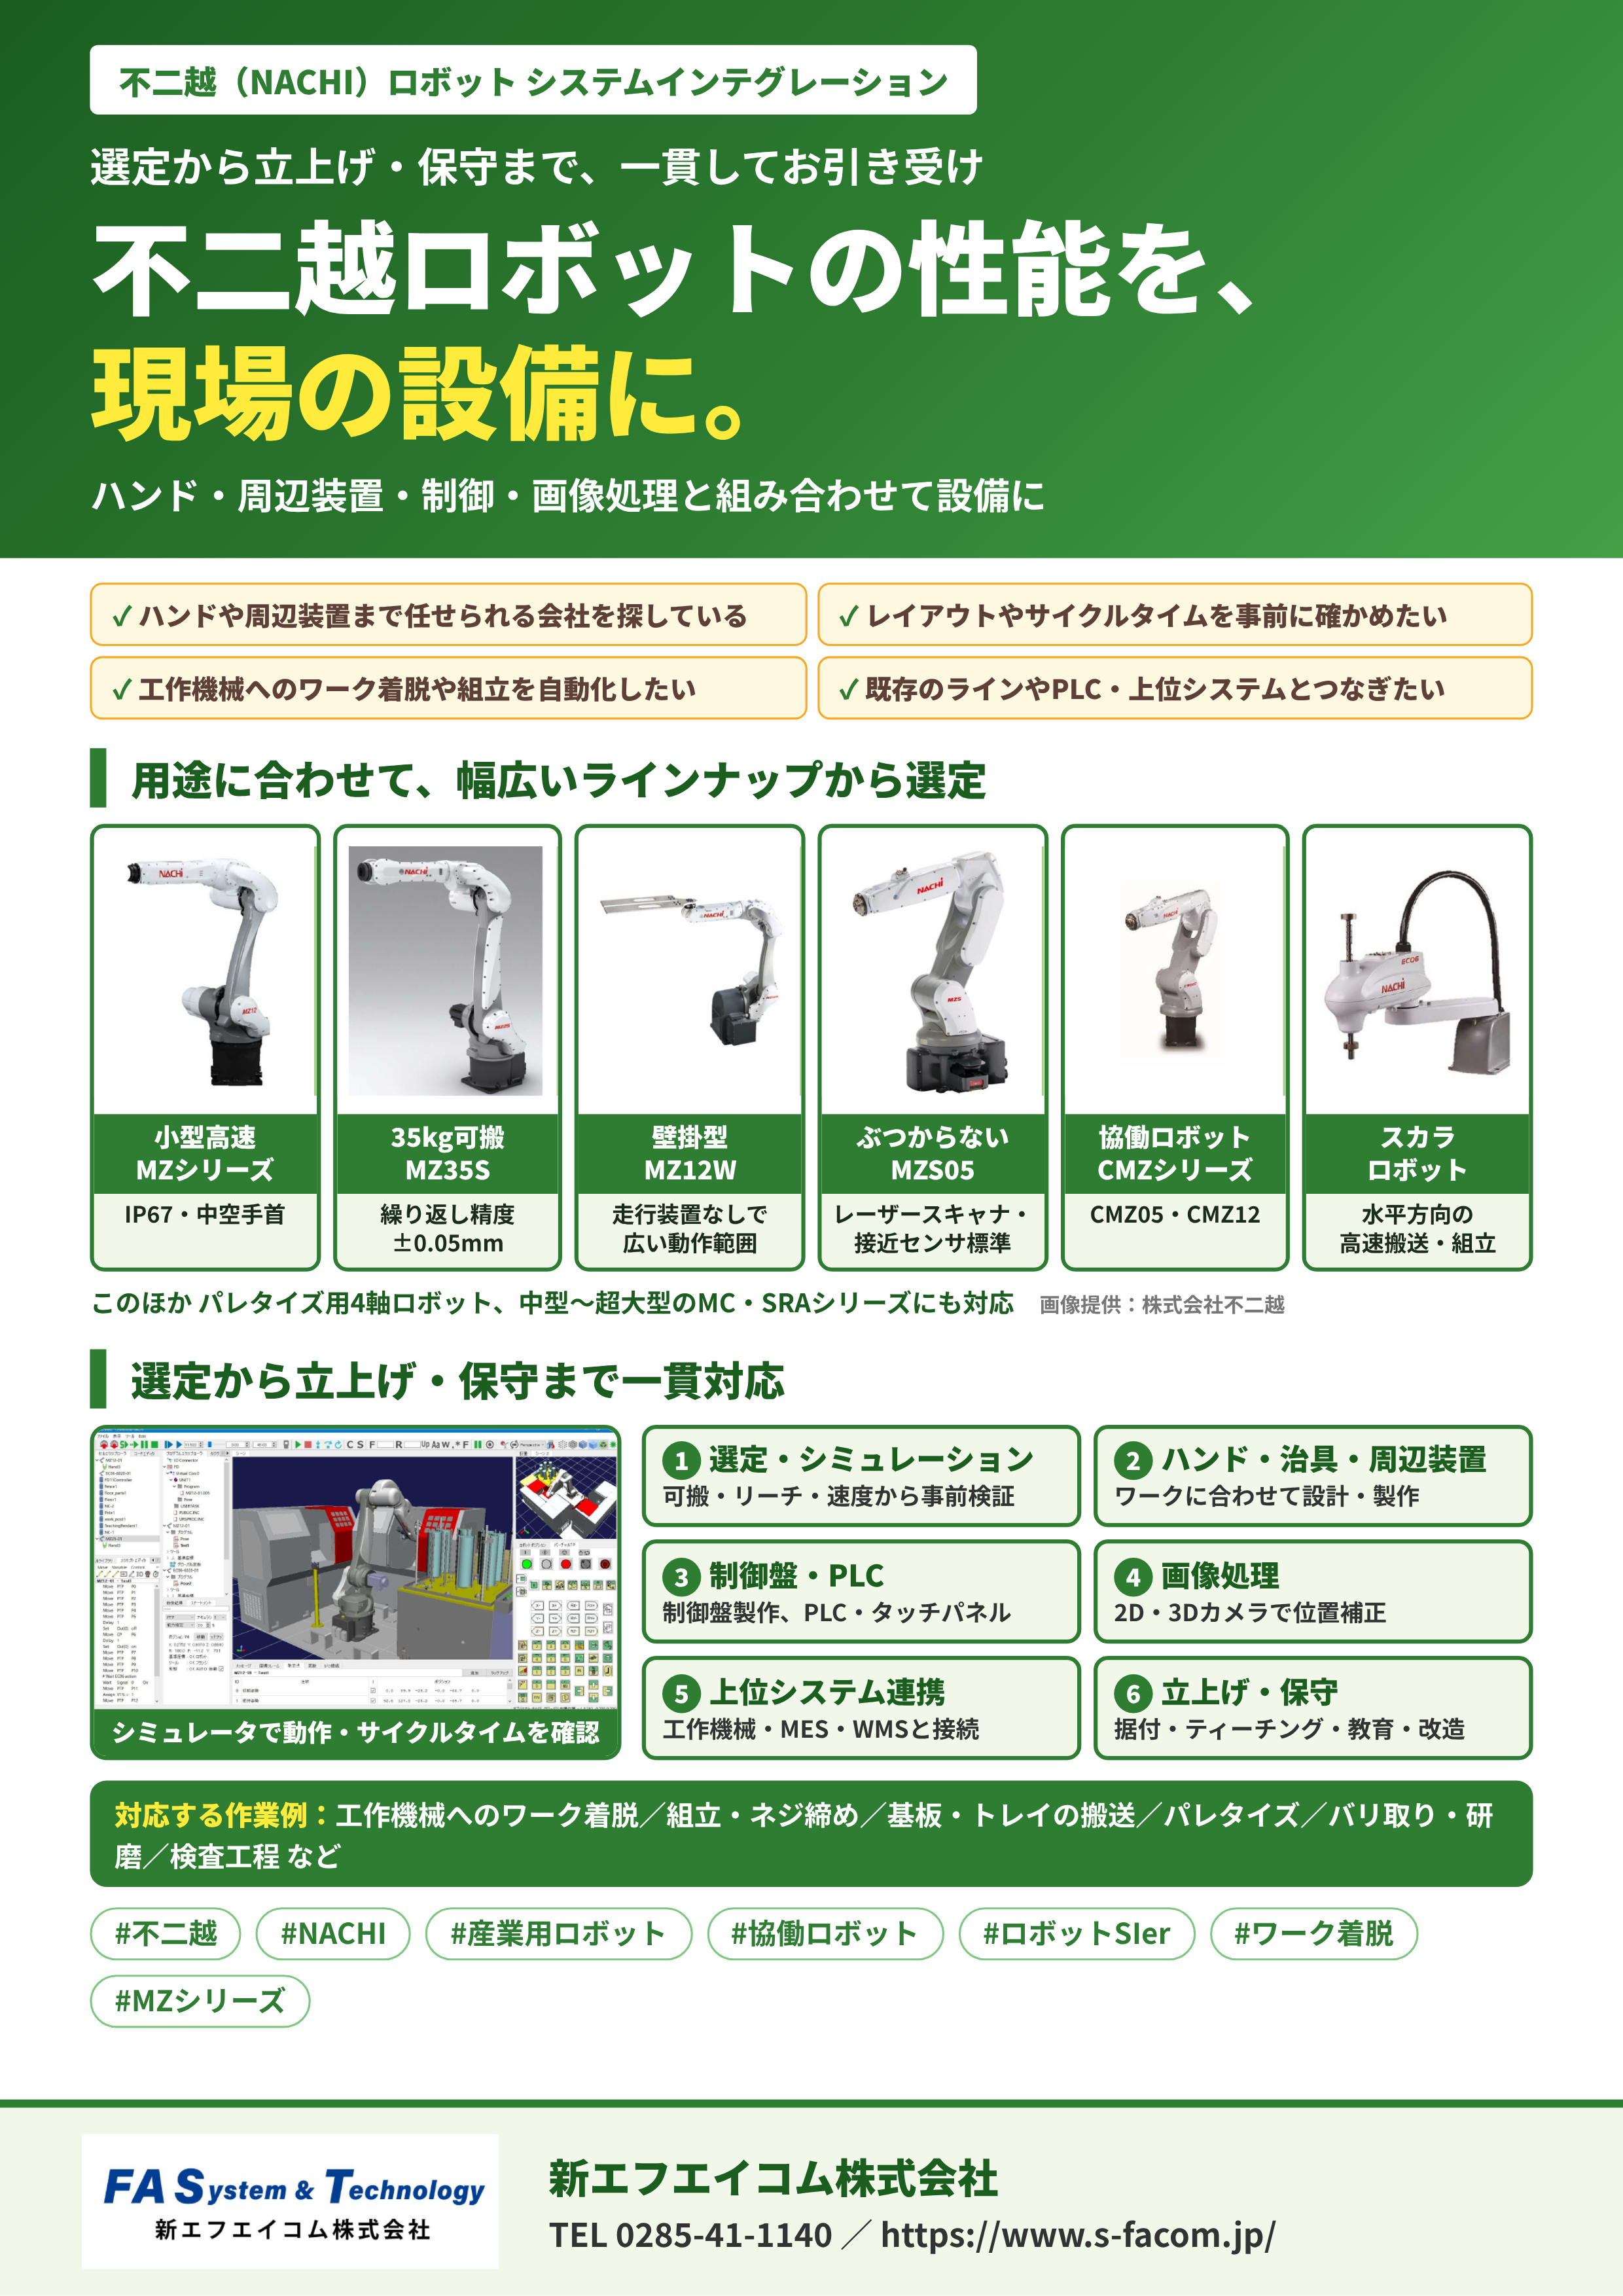
高速・高可搬の産業用ロボットによるパレタイズ・デパレタイズ、安全柵なしで省スペースに設置できる協働ロボットによるパレタイズ(いずれも実績多数)、画像処理によるコンベヤトラッキングと吸着ハンドを組み合わせたスカラロボットのインケーサーなど、ロボットメーカーを問わずご提案します。
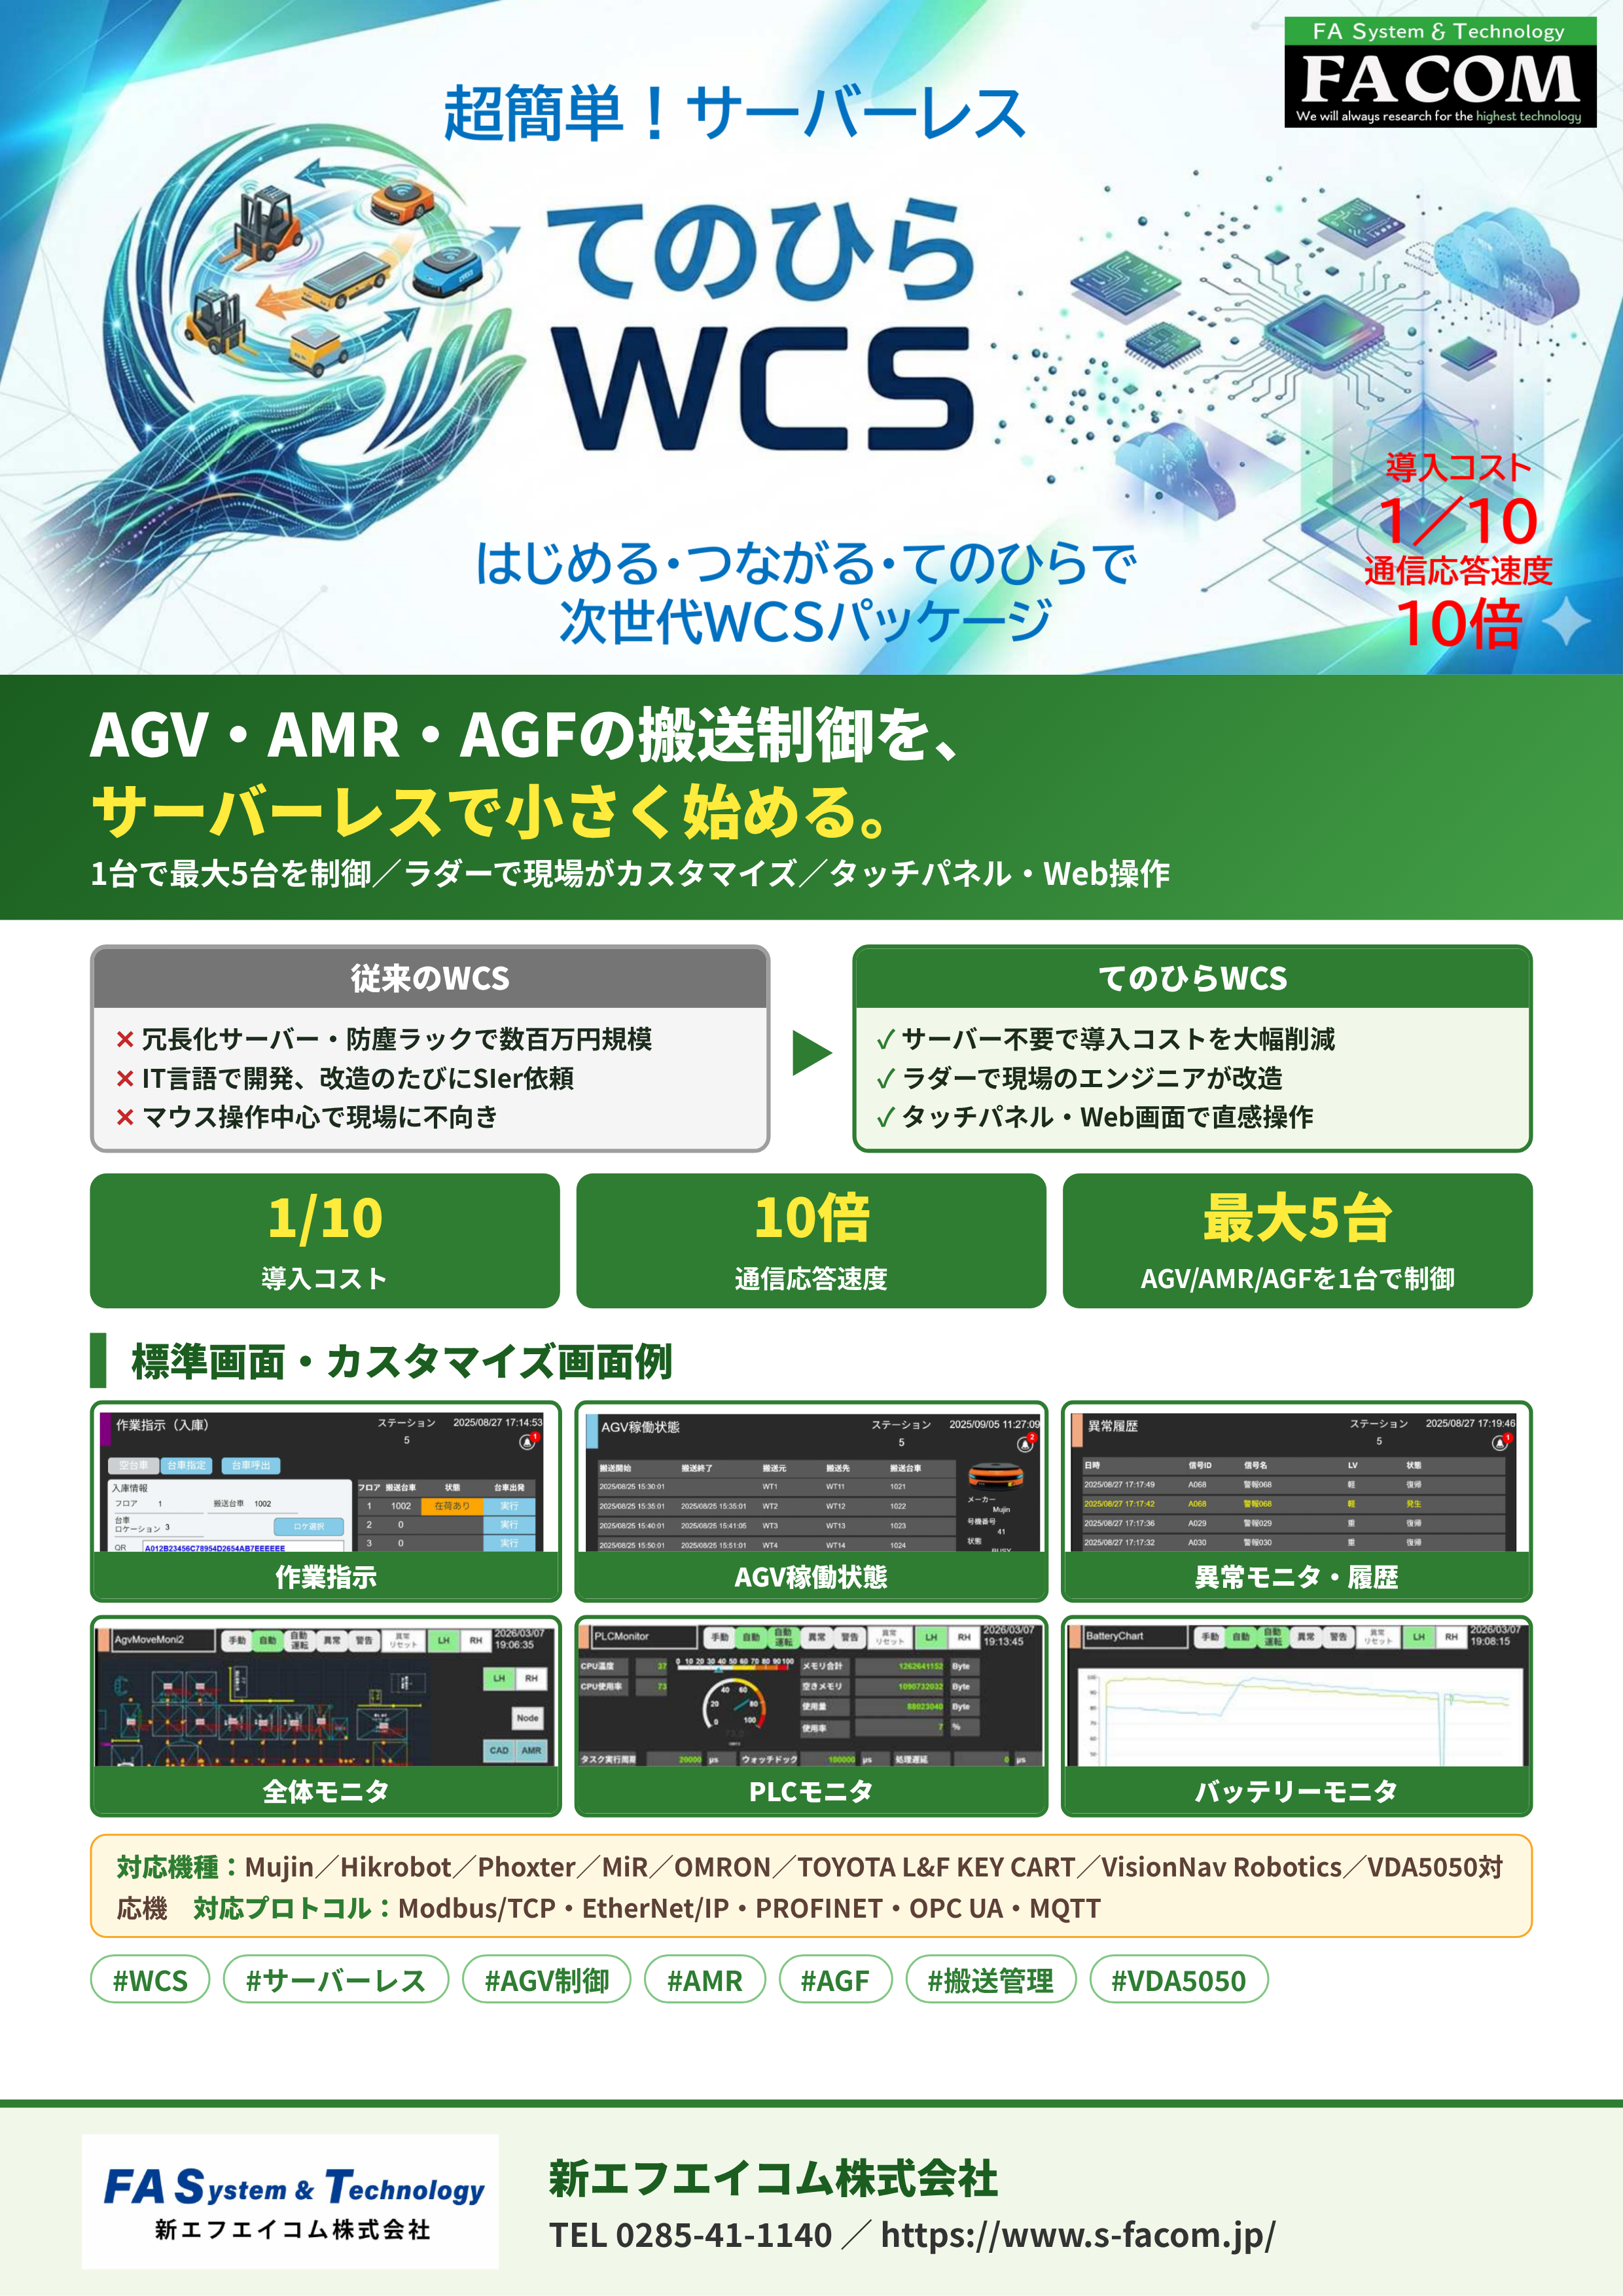
ロボットハンド・吸着パッドの選定と設計、画像処理、コンベヤ・ターンテーブルなどの周辺装置、制御盤・上位システムとの連携まで一貫設計。袋詰め製品のように形が安定しないワークや多品種の段替えにも、試験と対策を積み重ねて安定稼働を実現します。日用品・食品メーカー様での箱詰め・製函・封函ライン、靴箱やTシャツのピッキング、ラベル貼付けなどの導入事例も掲載。AGV・AGFやWCSと連携した物流全体の自動化にも対応します。
このカタログについて
| ドキュメント名 | 物流自動化ロボット|パレタイズ・搬送の省人化を実現|新エフエイコム |
|---|---|
| ドキュメント種別 | 製品カタログ |
| ファイルサイズ | 1.1Mb |
| 登録カテゴリ | |
| 取り扱い企業 | 新エフエイコム株式会社 (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ

このカタログの内容
Page1
箱詰めからパレタイズまで
ロボットで物流工程を自動化
物流自動化
ロボットシステムインテグレーター
物流自動化(ロボット)ソリューション
FA System Technology Corporation
こんなお悩みはありませんか?
✓ 箱詰め・梱包の作業が人手頼みになっている ✓ 重いダンボールのパレタイズが作業者の負担
✓ 品種の切替えが多く、自動化しにくい ✓ 袋物など形が安定しない製品も自動化したい
強み 1 工程と製品に合わせてロボットを選定
製函から箱詰め・封函・パレタイズまで、産業用・協働・スカラロボットを使い分けます
製函 切出し・箱詰め 封函 検査・ラベル パレタイズ ピッキング
産業用ロボット 協働ロボット スカラロボット+画像処理
高速・高可搬。パレタイズ・デパレタイズや重量物の 安全柵なしで省スペースに設置。レーザースキャナ コンベヤ上の製品を画像でトラッキングし、吸着ハ
箱詰めに。 ーで協働/非協働モードの切替えも可能。 ンドで箱詰め。
事例:ロボットパレタイズ・デパレタイズ(実績多数) 事例:協働ロボットによるパレタイズ(実績多数) 事例:袋入り調味料のインケーサー(食品メーカー様)
強み 2 ハンド・周辺装置まで一貫設計
形が安定しない製品も、試験と対策の積み重ねで安定稼働につなげます
当社の対応範囲 課題:袋詰め製品の形が安定しない
課題1
対策:マガジンへの切出しとハンドの段替えで多品種に対応
ロボット選定・ティーチング
課題:袋の上面吸着でエラーが頻発
課題2
ロボットハンド・吸着パッドの選定と設計 対策:吸着パッドを選定し直し、安定した吸着を実現
画像処理・コンベヤトラッキング 課題:温度で柔らかくなった袋が乗継部で詰まる
課題3
対策:コンベヤの乗継部に段差を設けて解消
コンベヤ・ターンテーブルなどの周辺装置
課題:協働ロボットは速度に制限がかかる
課題4
制御盤・上位システムとの連携 対策:レーザースキャナーで協働/非協働モードを切替え
ロボットによる自動化は、お気軽にご相談ください。
Page2
ロボット 導入事例 箱詰め・パレタイズ・ピッキングの事例
01 ターンテーブルによる製品の切出し・箱詰め 02 協働ロボットによる製函・箱詰め・封函
日用品メーカー様|袋詰め・ダンボール 日用品メーカー様|袋詰め・ダンボール
上流から流れる製品をターンテーブルで 段積みされたダンボールを協働ロボット
箱詰め形態に切り出し、産業用ロボットで で取り出して製函し、製品の箱詰め、封函
ダンボールへ箱詰め。マガジンとハンドの までを1ラインで行います。
段替えで多品種に対応。
ポイント 形が安定しない袋詰め製品の切出し・つかみ・箱詰めの安定化に取り ポイント 吸着エラーは吸着パッドの選定で解消。封函のテープ貼りもティーチ
組みました。 ングを作り込みました。
03 製品インケーサー+ロボットパレタイズ 04 袋詰めTシャツのピッキング
食品メーカー様|パッケージ食品・ダン 袋詰めTシャツ・ダンボール
ボール 棚に格納された袋詰めのTシャツをロボ
製品と製函後のダンボールを受け取り、 ットでピッキングし、ダンボールへ排出し
ピック&プレースで箱詰め。箱詰め後の ます。
ダンボールを産業用ロボットでパレタイズ
します。
ポイント 箱詰めからパレタイズまでを一つのラインとして構成しました。 ポイント 棚からのピッキングと箱詰めを組み合わせた構成です。
05 靴箱のピッキング・箱詰め・ラベル同梱 06 カメラ・ロボットによるラベル貼付け
箱入りの靴・ダンボール 3D形状の均一でないワークの
棚の靴箱を産業用ロボットでピッキング ラベル貼付
してダンボールへ。ラベルプリンターで発 カメラとロボットを組み合わせ、製品への
行したラベルを小型ロボットで同梱しま ラベル貼付けを自動化する装置を製作し
す。 ました。
ポイント 可搬重量の制約で取出しエラーが発生したため、可搬に余裕のあるロ ポイント 産業用ロボットで製作。スカラ・協働ロボットへの置き換えで多様なニ
ボットでの構成を検討しました。 ーズに展開できます。
物流の課題解決は全てFASTにお任せください。
新エフエイコムが選ばれる理由
ロボットメーカーを問わず提案 ハンド・周辺装置まで設計 物流システムとつなぐ
産業用・協働・スカラからお客様に適した選定 ハンド、コンベヤ、制御盤まで一貫して対応 AGV・AGFやWCSと連携した自動化まで対応
販売店
【お問い合わせ先】
新エフエイコム株式会社
本社 〒329-0216 栃木県小山市楢木293-21
TEL:0285-41-1140 FAX:0285-41-1164
E-mail(広報窓口): contact@s-facom.jp
HP : https://www.s-facom.jp/
・記載の内容は2026年10月時点のものであり予告なく変更する場合があります。 ・本パッフレット記載の会社名・商品名は、各社の商標または登録商標です。