

シミュレーションと現場で保守できる WCS で、 工程を止めない流れを設計する
・AGV を増やしたのに、なぜ間に合わないのか
・部品物流と製品物流は、なぜ違うのか
・交差点と合流点が、搬送能力の限界をつくる
・中間バッファという発想:工程の直前に、余力を設計する
・シミュレーションと現場実装は、両輪で動かす
・WCS は、なぜ「IT 側の仕事」だったのか
・いいとこ取りは、双方向で進んでいる
・導入判断のポイント:物流を「機器の購入」から「流れの設計」へ
このカタログについて
| ドキュメント名 | AGV を増やすだけでは、部品物流は回らない |
|---|---|
| ドキュメント種別 | ホワイトペーパー |
| ファイルサイズ | 1.9Mb |
| 登録カテゴリ | |
| 取り扱い企業 | 新エフエイコム株式会社 (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ

このカタログの内容
Page1
AGV を増やすだけでは、
部品物流は回らない
シミュレーションと現場で保守できる WCS で、
工程を止めない流れを設計する
https://itfactory.s-facom.jp/
IT Factory White Paper No.3 1
Page2
⽬次
エグゼクティブサマリー
1. AGV を増やしたのに、なぜ間に合わないのか
2. 部品物流と製品物流は、なぜ違うのか
3. 交差点と合流点が、搬送能力の限界をつくる
4. 中間バッファという発想:工程の直前に、余力を設計する
5. シミュレーションと現場実装は、両輪で動かす
6. WCS は、なぜ「IT 側の仕事」だったのか
7. いいとこ取りは、双方向で進んでいる
8. 導入判断のポイント:物流を「機器の購入」から「流れの設
計」へ
IT Factory White Paper No.3 2
Page3
エグゼクティブサマリー
工場内物流の自動化を改善し、搬送能力を高めようとするとき、最初に浮かぶ対
策は、AGVや AMRを増やすことでしょう。搬送を待っている工程があるなら、搬送
機を増やせばよい。これは、走行距離や車両台数が純粋に不足している段階では、
合理的な判断です。
しかし、部品物流では、増設がそのまま改善にならない局面があります。部品は、
完成品のように「今日中に出荷できればよい」ものではありません。工場内倉庫か
ら取り出され、デパレタイズされ、加工され、組み立てられる複数の工程で、必要
な品番・必要な数量が、必要な順番で間に合わなければなりません。一つの部品が
数分遅れるだけで、後工程の人と設備が待ち、ライン全体の計画が崩れます。
そのため、部品物流の設計では、AGVの台数だけでなく、通路・交差点・荷役場
所の混雑、工程間の時間差、部品を一時的に置く中間バッファの位置と容量、そし
てバッファへ出し入れする搬送のルールを同時に考える必要があります。狭い工場
では、バッファを増やせば安心とは限りません。置き場は通路を狭め、取り出しに
くい在庫は、あるはずなのに使えない在庫になります。欠品を防ぐための余力が、
別の場所の渋滞を生むこともあります。
ここで必要になるのがシミュレーションです。レイアウト、部品ごとの到着時刻、
工程能力、AGVの走行経路、バッファの容量、補充の優先順位を工場の動きとして
再現し、複数の設計案を比べます。何台のAGVが必要かだけではなく、どこが詰ま
るのか、どの工程の直前に何個分の余力を置くべきか、どの条件で欠品または滞留
が起きるのかを、投資やレイアウト変更の前に検証するためです。
もう一つの論点は、搬送を動かす頭脳である WCS です。WCS は長く、サーバー、
データベース、C#などの IT技術で実装され、現場の FA技術者には変更しにくい領
域でした。いまは、ITの開発手法を FA・OT へ取り込む動きが進む一方で、WCSの
ような IT側の業務機能を、PLC・ラダー・タッチパネルという現場の技術で実装し
直す動きも生まれています。
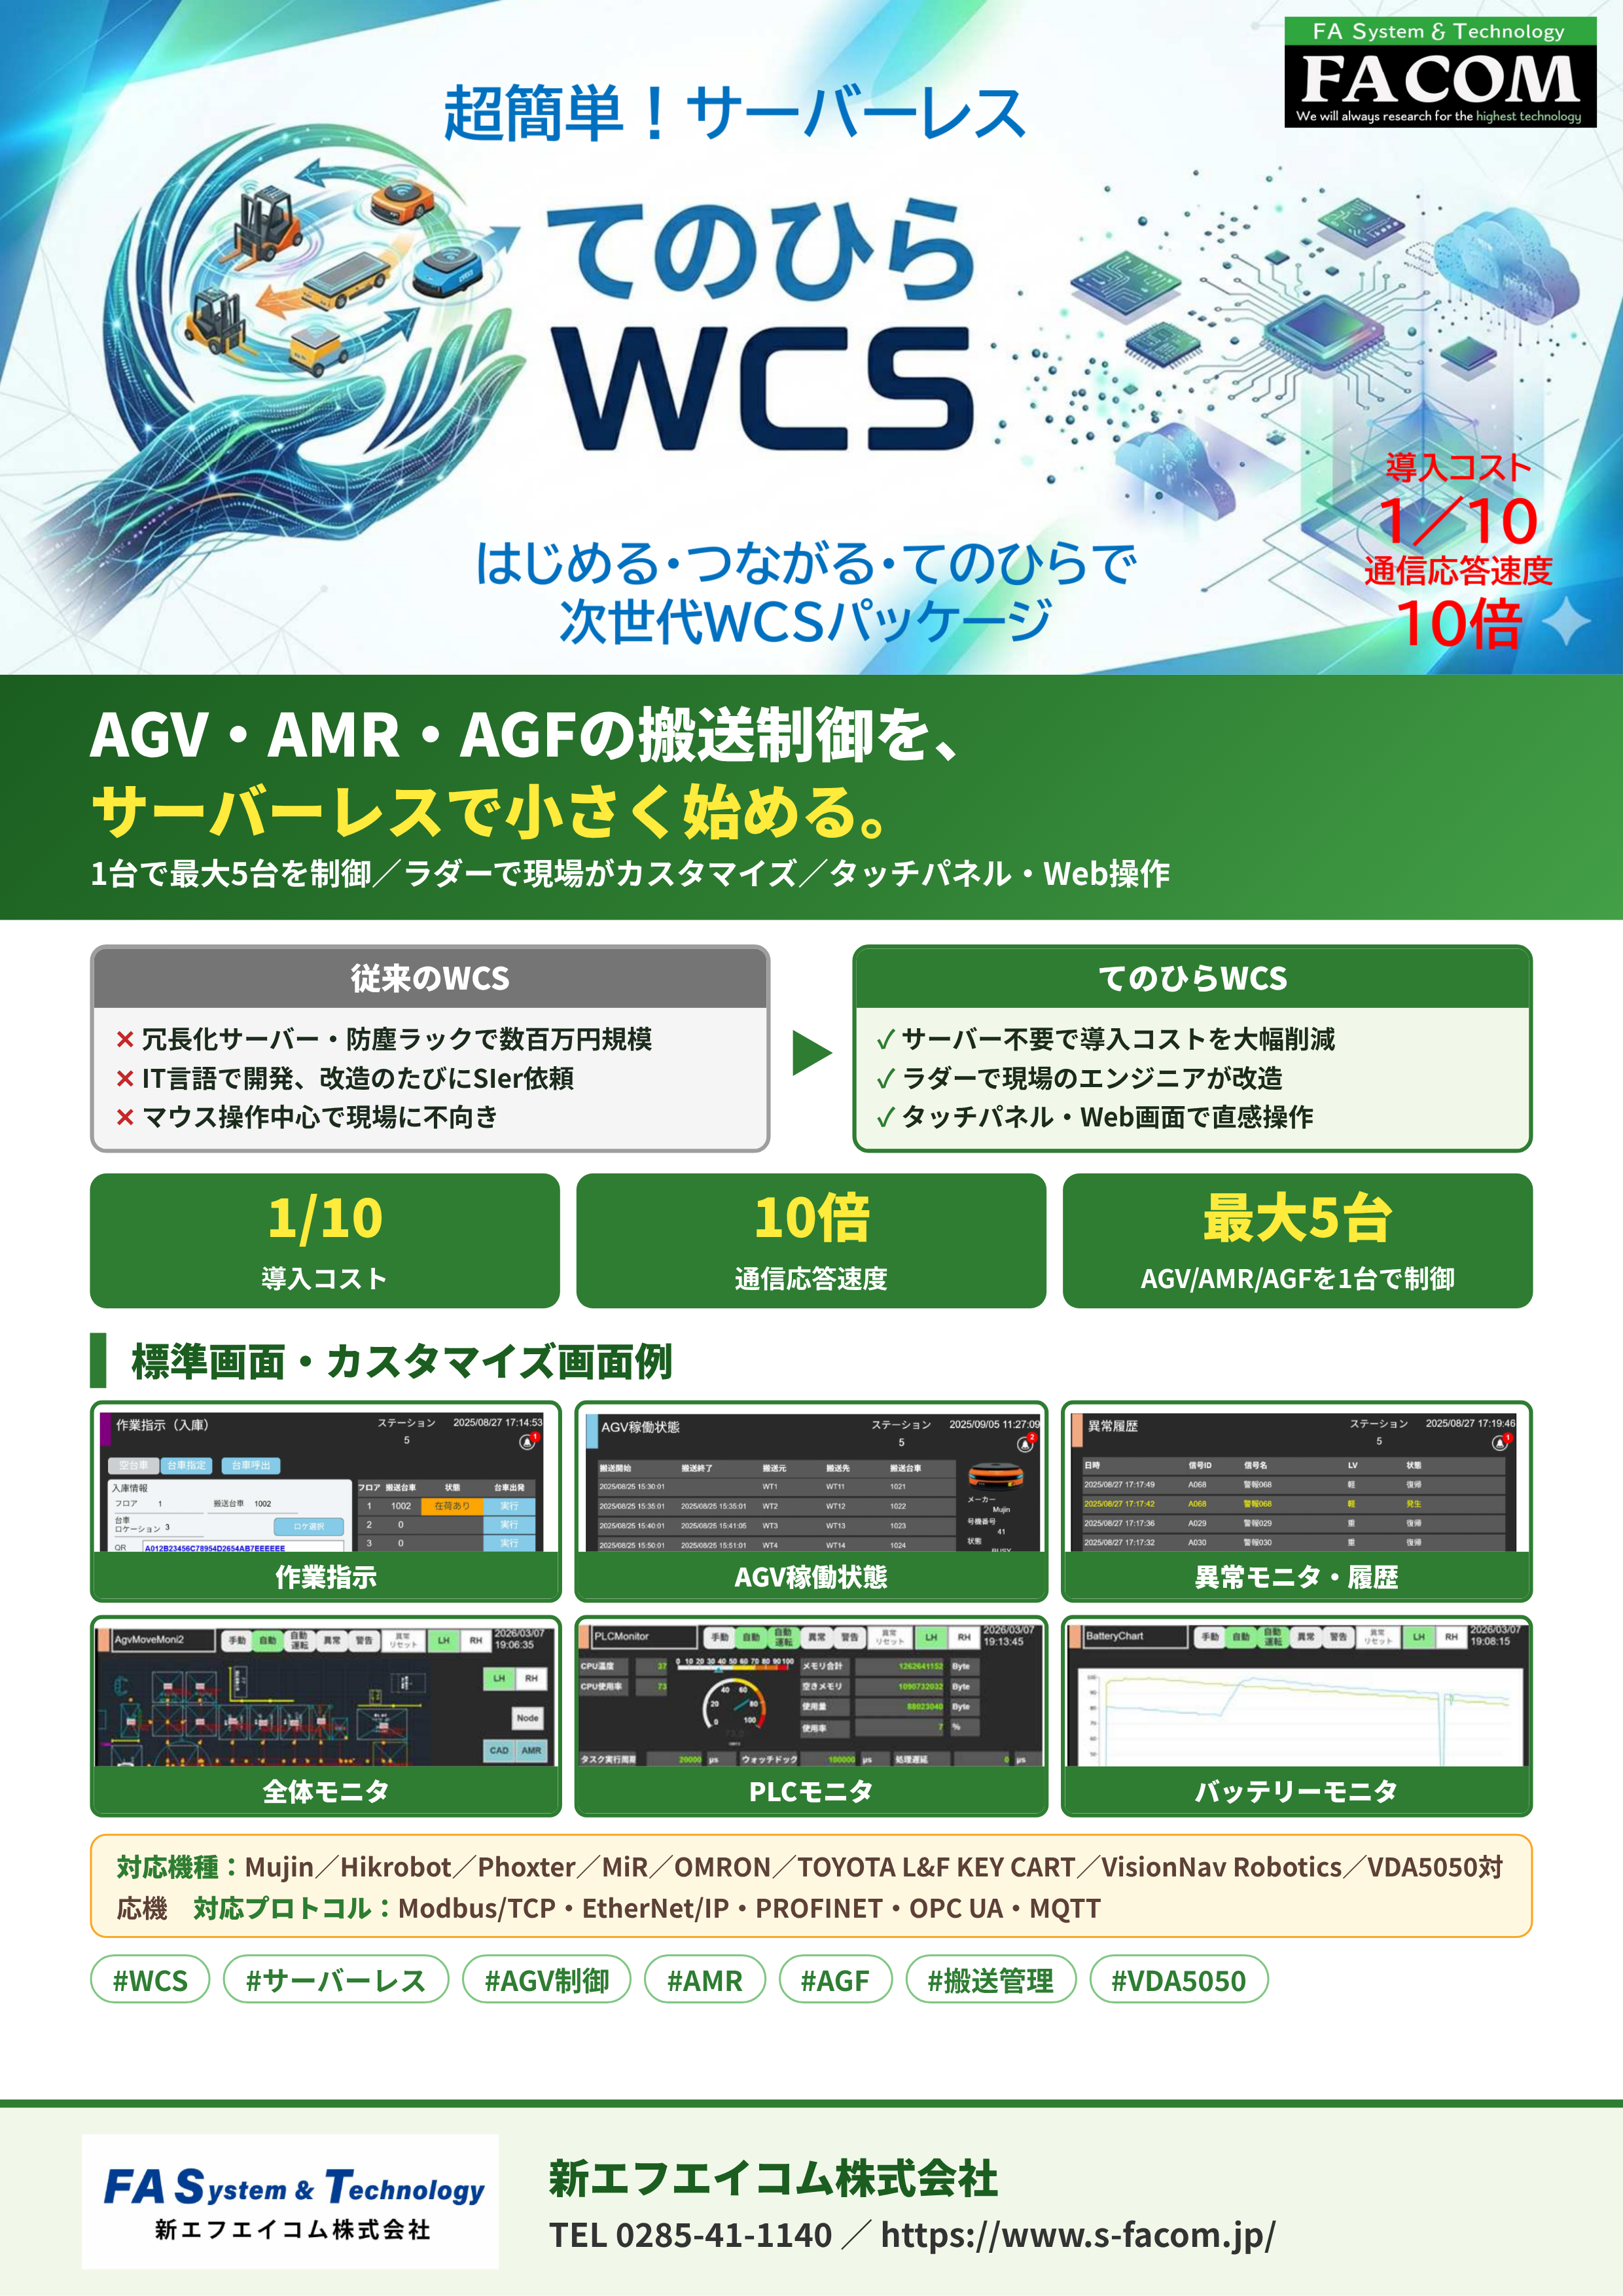
新エフエイコムのてのひらWCSは、後者を具体化する取り組みです。すべてを
PLCへ置き換えることが目的ではありません。複雑な全社在庫連携や高度な例外処
理を必要とする現場では、従来のサーバー型構成が適する場合もあります。そのう
えで、現場で使う搬送ロジックを、現場が理解し、保守し、必要に応じて変更でき
る形へ近づけるという選択肢を示しています。
部品物流を見直す出発点は、「AGVを何台増やすか」ではありません。「どの工
程が、どの変動によって止まり得るのか」「その変動を、どこで、どのように吸収
するのか」「設計した仕組みを、誰が日々運用し、変え続けるのか」を問うことで
IT Factory White Paper No.3 3
Page4
す。本稿では、その問いを、部品物流の構造、局所バッファ、シミュレーション、
そしてWCSの実装という順に整理します。
部品物流の自動化は、搬送機を増やす仕事ではなく、工程を止めない余力を設
計する仕事です。
1. AGV を増やしたのに、なぜ間に合わないのか
工場の生産現場では、こんな声が聞かれます。「AGVを増やしたのに、以前より
も搬送が間に合わなくなった」。
搬送機の台数を増やせば、搬送能力は素直に高まるはずだ、と考えるのは自然で
す。遠い倉庫から部品を運ぶ時間が長く、車両が常に依頼待ちになっているなら、
増設は有効でしょう。ところが、増設後に現場を見てみると、AGVは必ずしも走り
続けていません。交差点の手前で止まり、狭い通路ですれ違いを待ち、荷役場所が
空くのを待っています。
部品物流では、搬送機だけが動いているわけではありません。工場内倉庫で部品
を取り出す作業、パレットから必要な単位へ分ける作業、加工機・組立機への受け
渡し、空容器の回収、次工程への搬送が重なります。ある工程で数分の遅れが生じ
ると、後工程の直前に置くはずだった部品が届かず、今度はその工程が止まります。
止まった工程の前には部品が滞留し、搬送要求の優先順位も変わります。すると、
最初は一つの遅れだったものが、物流ネットワーク全体の混雑へ姿を変えます。
これは、現場の努力や配車担当者の経験だけで解く問題ではありません。部品物
流には、物の流れ、工程のリズム、設備の能力、空間の制約が重なっています。本
稿では、まず完成品物流とは異なる部品物流の難しさを分解し、そのうえで、増設
ではなく設計によって流れをつくる方法を考えます。
2. 部品物流と製品物流は、なぜ違うのか
工場内物流は、どちらも「物を運ぶ」仕事です。しかし、完成した製品を出荷す
る物流と、製造途中の工程へ部品を供給する物流では、失敗の意味がまったく異な
ります。この違いを見落とすと、製品物流には合理的だった設計を、そのまま部品
物流へ当てはめてしまいます。
製品物流では、出荷締切までに、必要な製品を必要な出荷先へ送り出すことが大
きな目的になります。複数の出荷指示をまとめ、保管場所や積載効率を考えながら、
IT Factory White Paper No.3 4
Page5
まとまった単位で搬送することができます。出荷場に一時的に置く余地があり、同
じ便に載せる製品の順序を多少入れ替えても、締切に間に合えば問題にならないこ
とが多いでしょう。ここでは、保管効率、集荷効率、全体の処理量が中心的な評価
軸になります。
部品物流は違います。部品が届く先は、出荷場ではなく、加工機、組立セル、検
査工程、梱包工程など、次の作業を始める場所です。しかも部品は、必要になって
から運べばよいとは限りません。工場内倉庫から取り出したままの荷姿では使えず、
パレットから小箱へ、通い箱からトレーへと、工程で扱える荷姿へ分ける必要があ
る場合があります。加工後の半製品を次工程へ渡すときには、品質確認、ロット管
理、向きの整列、容器の返却まで伴うことがあります。物流は工程の外側にある付
帯作業ではなく、工程をつなぐ仕事そのものです。
比較項目 製品物流 部品物流
主な目的 出荷締切までの処理量と保 工程が必要とする時刻・順
管・積載効率 番・数量での供給
搬送指示 複数の出荷をまとめ、順序を 生産実績や後工程の消費によ
調整しやすい り、品番単位で急に発生し得
る
許容できる 出荷締切までに吸収できる余 一部品の遅れが工程待ちやラ
遅れ 地がある イン停止につながる
置き場 出荷待ち・保管場所を比較的 ラインサイドや工程前の限ら
まとめやすい れた空間に置く必要がある
搬送物 まとめて運び、積載効率を上 品番、順番、荷姿、容器、ト
げやすい レーサビリティをそろえる必
要がある
設計の焦点 平均的な処理量、保管能力、
一個・一容器・一搬送要求の
出荷ピーク 時系列、工程前の欠品・滞
留、経路の競合
IT Factory White Paper No.3 5
Page6
図 1 製品物流と部品物流で異なる設計の焦点
部品物流の大変さは、速く運ぶことだけではありません。早く運びすぎても問題
になります。ラインサイドに部品を早く置きすぎれば、作業者の動線を狭め、部品
の取り違えや先入れ先出しの崩れを招きます。複数品番が同じ場所に重なると、必
要な部品を探す時間も増えます。反対に、遅らせすぎれば、後工程は部品待ちにな
ります。部品物流は、一定の余裕を持ちながら、余裕を持ちすぎないことを求めら
れる仕事です。
さらに、部品の供給先は一つではありません。デパレタイズの後に加工工程へ行
くものもあれば、加工済みの部品が組立工程へ行くものもあります。一つのAGVが
走る経路には、倉庫、荷役ステーション、工程前のバッファ、空容器回収など複数
の目的地が重なります。工程の要求時刻と通路の混雑は相互に影響するため、部品
物流では、日ごとの平均搬送量だけでなく、いつ、どの品番が、どこへ向かうのか
を時系列で見る必要があります。新エフエイコムの部品物流構想設計では、部品一
個・AGV一台単位を時系列で追い、保管場所、AGVの割付、出入庫サイクル、中間
在庫の適正さを評価しています。
このように見ると、部品物流の問題は「運ぶ設備の能力」だけの問題ではありま
せん。工程が止まらないために必要な余力を、限られた空間のどこに置き、どの順
番で補充し、どの搬送要求を先に動かすかという、工場全体の設計問題なのです。
IT Factory White Paper No.3 6
Page7
3. 交差点と合流点が、搬送能力の限界をつくる
部品物流でしばしば起きるのが、「AGV を増やしたのに、搬送効率が上がらない、
あるいは悪化する」という現象です。原因は、車両一台の性能ではなく、複数の車
両が共有する場所にあります。
工場内の通路網には、複数のAGVが同時に通過しようとする交差点、合流地点、
狭い通路、荷役ステーションがあります。こうした共有地点の利用率が低いうちは、
AGVを増やしても大きな問題は起きません。走行距離や走行時間が主な制約なら、
台数の増加は搬送余力の増加になります。
ところが、共有地点の利用率が一定レベルより高くなると、待ち時間は急に増え
ます。一台が荷役を終えるのを待つ間に、別の一台が後ろへ並び、さらに別の車両
が迂回できずに止まります。交差点での譲り合い、すれ違い、先行車の追い越し待
ちが連鎖すると、車両を足しても実際に荷物を運んでいる時間の割合は増えにくく
なります。待ち行列の理論が示すのも、能力に対して利用が過密になるほど、待ち
が急に大きくなり得るという関係です。[1]
ここで重要なのは、AGVの増設を否定することではありません。増設が効く段階
と、効かない段階を区別することです。搬送要求に対して常に車両数が不足し、そ
の反面、通路と荷役場所には余裕があるなら、増設は有効です。一方で、交差点、
デパレタイズ設備、工程前の受渡し場所、棚の出し入れ口のどこかが詰まっている
なら、車両を増やすだけでは、詰まりへ到着する車両を増やすことになります。
したがって、見るべき指標はAGVの稼働率だけではありません。どこで待ってい
るのか、どの時間帯に搬送要求が集中するのか、工程前のバッファが空になるのか
満杯になるのか、荷役にどれだけ時間がかかるのかを分けて見る必要があります。
こうした因果関係を設計前に確かめる道具が、次章以降で扱う中間バッファの設計
とシミュレーションです。
4. 中間バッファという発想:工程の直前に、余力を設計する
中間バッファという言葉から、入荷した部品を工場内倉庫に一時保管する場所を
想像するかもしれません。もちろん、上流の入荷・保管と、下流の製造を在庫で切
り離すことは重要です。しかし、部品物流で本当に設計が問われるのは、工場内倉
庫から先です。
たとえば、部品が工場内倉庫から取り出され、デパレタイズされ、加工され、組
み立てられ、次の工程へ渡される流れを考えてみます。この流れの中では、各サブ
IT Factory White Paper No.3 7
Page8
工程の直前に、数個、数箱、数トレー分の部品または仕掛品を置く場所が必要にな
ることがあります。これは、搬送機が交差点で遅れても、デパレタイズロボットや
加工機、組立工程は動き続けられるようにするためです。
この局所バッファは、単なる保管スペースではありません。前工程の変動を受け
止め、後工程の停止を防ぐ緩衝装置です。工程間の処理時間のばらつき、設備の小
停止、搬送遅れ、材料不足がある多段製造では、バッファの容量と配置がスループ
ットに影響する設計変数として扱われます。[2] だからこそ、「バッファを置く」とい
う抽象論で終わらせず、どの工程の前に置くかを具体的に決めなければなりません。
バッファは在庫の置き場ではありません。変動が工程停止へと変わるのを防ぐ
ための「時間の余力」です。
検討すべき問いは少なくとも五つあります。第一に、何を置くのかです。入荷時
のパレットなのか、デパレタイズ後の通い箱なのか、加工済みのトレーなのかによ
って、必要な面積、高さ、取り扱い方法が変わります。
第二に、何個分を置くのかです。これは「一時間分の在庫」のような一律の数字
では決まりません。後工程がどれだけの速さで消費するか、補充にどれだけ時間が
かかるか、前工程の停止や品種切替がどの程度起きるかによって変わります。
第三に、どこに置くのかです。工程の直前に置けば取り出しは早くなりますが、
作業者・ロボット・安全柵・保全作業の動線を圧迫するかもしれません。少し離れ
た場所にまとめれば面積効率は上がるかもしれませんが、その間の搬送が新しいボ
トルネックになります。
第四に、誰が、どのように出し入れするのかです。AGVが棚や仮置き場へ直接置
くのか、コンベア・リフター・台車・作業者の受け渡しを介するのか、空容器をど
う戻すのかによって、必要な場所と時間は変わります。
第五に、どの状態で補充を始めるのかです。残り一箱になったら補充依頼を出す
のか、次の生産順序を見て事前に届けるのか、AGVの混雑時にはどの工程を優先す
るのか。バッファの残量は、単なる在庫情報ではなく、WCSが判断するべき搬送優
先度の情報にもなります。空に近いバッファへ補充することが正しい場合もあれば、
あと数分後に必要になる別工程へ先に動かすべき場合もあります。
局所バッファには、さらに二つの難しさがあります。一つは、置き場を増やすと
通路を失うことです。欠品を防ぐために棚を増やした結果、AGVのすれ違いが難し
くなり、補充に時間がかかるようでは本末転倒です。もう一つは、仕掛品が見えに
くくなることです。工程の手前に多くの部品を置けば、欠品は減るかもしれません
が、先入れ先出し、品番の取り違え、品質状態の混在、滞留の見逃しが起きやすく
なります。
IT Factory White Paper No.3 8
Page9
つまり、バッファは「多いほど安全」でも「少ないほどリーン」でもありません。
限られた面積、搬送能力、工程の変動の中で、どの工程を何分間守るために、どの
荷姿をどこへ置くかを決める設計対象です。混流・多段工程の研究でも、バッファ
は個数だけでなく、サイズと位置を、空間・コスト制約とともに検討する対象とさ
れています。[3] 固定棚だけで対応するのか、必要なときだけ移動ラックなどで余力を
追加するのかも、現場条件に応じて選ぶべき論点になります。
図 2 局所バッファが搬送遅れと工程停止の連鎖を切り離す
5. シミュレーションと現場実装は、両輪で動かす
中間バッファをどこに置くべきか、AGVを何台にすべきか、通路をどこまで広げ
るべきかは、会議室の図面だけで決めにくい問題です。複数の工程と搬送機が同時
に動き、品種・数量・到着時刻・小停止が変わるためです。そこで、コンピュータ
ー上に工場の動きを再現し、時間を進めながら結果を確かめるシミュレーションを
使います。
部品物流のシミュレーションでは、レイアウトの線を描くだけでは足りません。
工場内倉庫、棚、デパレタイズ場所、加工機、組立セル、工程前バッファ、空容器
の回収場所を置き、通路幅、一方通行か双方向か、交差点の優先規則、AGV の速度、
積載量、充電、荷役時間を定義します。さらに、どの製品をいつ何台つくるのか、
各製品にどの部品が何個必要か、部品がいつ入荷するか、工程のタクトや段取り替
えにどれだけ時間がかかるかを、時系列として入れます。マテリアルフローは、離
散事象を中心に、必要に応じて運動学や物理を含む異なる粒度で扱うことができま
す。[4]
IT Factory White Paper No.3 9
Page10
こうして初めて、設計案を比較できます。例えば、AGVを一台増やす案、交差点
を一つ減らす案、デパレタイズ場所を移す案、工程Aの前に二容器分のバッファを
置く案、工程 Bの補充ルールを変える案を、同じ生産計画の下で比べます。評価す
べきなのは平均搬送時間だけではありません。工程の部品待ち時間、計画どおりに
生産できた割合、AGVの待ち理由、交差点ごとの滞留、バッファの空・満の回数、
仕掛品量、作業者や設備の稼働状況を見ます。
重要なのは、シミュレーションを「理想条件で最も速い案を探す道具」にしない
ことです。現場では、部品の到着遅れ、設備の短時間停止、AGV の充電、優先生産、
品種変更、手作業のばらつきが起きます。したがって、通常時だけでなく、ピーク
時、設備停止時、部品の到着がずれたとき、急な優先注文が入ったときに、どの設
計案がどこまで持ちこたえるかを比べる必要があります。中間バッファは、この
「持ちこたえる時間」を設計するための変数です。
また、モデルは一度つくれば終わりではありません。現場の実績と照らし、走行
時間、荷役時間、工程の停止頻度、搬送要求の発生の仕方がモデルと大きく違わな
いかを確認します。そのうえで、実装後のデータを使って仮定を見直せば、シミュ
レーションは次の品種追加、増産、レイアウト変更の判断にも使えます。現場実装
は、シミュレーションの答え合わせであると同時に、次の設計を賢くするためのデ
ータを生み出す工程でもあります。
ここで、シミュレーションとWCSを混同しないことが大切です。シミュレーショ
ンは、通路、バッファ、台数、ルールといった設計の選択肢を、実機投資の前に比
べる道具です。WCSは、決まった物理レイアウトと運用ルールの中で、日々発生す
る搬送要求に優先順位を付け、車両へ指示を出し、例外に対応する運用の頭脳です。
賢い配車ロジックがあれば、突発的な遅れの影響を小さくできるでしょう。しか
し、工程前の置き場がなく、交差点に物理的な余裕がなく、必要な荷役場所が一つ
しかないなら、ソフトウェアだけで処理能力を無限に増やすことはできません。逆
に、十分に考えられたレイアウトとバッファを用意しても、運用時の優先順位や例
外対応が粗ければ、設計どおりの成果は出ません。設計段階のシミュレーションと、
運用段階のWCSは、前後につながる二つの役割です。
IT Factory White Paper No.3 10
Page11
図 3 シミュレーションとWCSの役割分担
6. WCS は、なぜ「IT 側の仕事」だったのか
WCSは、工場・倉庫内の搬送を動かすシステムです。どのAGVをどの搬送へ割
り当てるか、どの順番で部品を届けるか、どの経路を通すか、どの状態を上位シス
テムへ返すかを扱います。複数の搬送機が同じ通路を共有し、上位の生産管理・在
庫管理とも情報をやり取りするため、単なる設備のオン・オフより複雑な判断を担
います。
このためWCSは、長くサーバー、データベース、業務アプリケーションの技術と
ともに発展してきました。背景には、制御と情報処理で得意な役割が異なるという
事情があります。PLCは、サイクリックスキャンによって決められた制御を短い周
期で繰り返し、安全かつ確実に設備を動かすことを得意とします。一方で WCS には、
搬送要求が発生するたびに車両の状態、通路の混雑、優先度を照合し、割付や経路
を変える判断が求められます。さらに、荷物の位置や在庫の状態を、生産管理・在
庫管理などの上位システムと整合させ、履歴として保持しなければなりません。こ
うしたイベントごとの判断とデータ管理は、サーバー上のアプリケーションとデー
タベースの構成に適合しやすく、WCSは IT エンジニアが開発・保守する領域になり
やすかったのです。
一方、現場の FA技術者が日常的に使うのは、PLC、ラダー、タッチパネル、電
気・安全・設備の知識です。現場で搬送順序を少し変えたい、停止原因をその場で
見たい、復旧のために状態を確認したいとき、WCSがサーバーの中だけにあると、
現場は IT部門や外部ベンダーへ依頼することになります。この分業は大規模かつ複
IT Factory White Paper No.3 11
Page12
雑な物流では合理的です。しかし、現場での小さな変更や復旧まで遠くなるという
課題も生みます。
ここに、WCSの機能のうち現場に近い部分を、FA技術で実装し直そうという発
想が生まれます。これは、従来の IT 型WCS が間違っていたという話ではありませ
ん。物流の複雑さ、扱う車両数、上位システムとの連携、例外処理、必要な可用性
に応じて、どこまでを IT側へ置き、どこまでを現場側へ置くかを選び直す話です。
7. いいとこ取りは、双方向で進んでいる
工場の現場と情報システムの世界は、しばしば「FA村」と「IT村」という二つの
村にたとえられます。FA村では、PLCやラダー、タッチパネル、設備の安全と復旧
が重要です。IT村では、サーバー、クラウド、データベース、Web画面、ソフトウ
ェアの更新とデータ連携が重要になります。どちらが優れているということではな
く、扱っている対象と求められる時間感覚が違います。
この二つの村を近づける動きは、一方向ではありません。一つは、ITの良さを
FA・OTへ持ち込む方向です。例えば Siemens の SIMATIC AX は、VS Code、Git、継
続的な開発・テストといった IT的な開発手法を、PLCプログラムの開発へ取り込も
うとしています。[5] 現場の制御を、より変更しやすく、履歴を追いやすく、複数人で
改善しやすいものにする方向です。
もう一つは、従来は IT側で担われていた機能を、FA・OTの技術で現場へ持ち帰
る方向です。ここでいう「持ち帰る」とは、クラウドやサーバーとの連携を捨てる
ことではありません。搬送機を動かすために日々必要な判断、状態の見える化、現
場での設定・復旧・軽微な変更を、PLC、ラダー、タッチパネルといった現場が扱え
る道具でも担えるようにすることです。
この後者が重要なのは、WCSの実装場所を変えると、変更と保守の主体も変わる
からです。従来の WCS では、搬送ルールの修正がサーバーアプリケーションの改修、
テスト、再配布を必要とし、現場だけで完結しにくい場合があります。現場に近い
技術で実装できれば、当然ながら安全性・変更管理・試験の手順は必要ですが、設
備の状態を理解している人が、どこまで自ら診断・設定・保守できるかという選択
肢が広がります。これは単なる小型化ではなく、搬送システムを「導入して終わり
のブラックボックス」から「現場が理解し、変え続ける対象」へ近づける設計上の
転換です。
新エフエイコムのてのひらWCSは、この考え方を具体化する搬送制御システムの
一例です。同社が 2026 年に公開した展示報告では、AGVと AGFを統合制御するシ
IT Factory White Paper No.3 12
Page13
ステムとして紹介されています。[6] ここで重要なのは、特定の製品構成を一般化する
ことではありません。搬送制御のうち、現場で即応・保守したい部分を現場に近い
技術で扱えるように、実装段階で検討できることです。
てのひらWCSが示しているのは、「PLCなら何でもできる」という主張ではあり
ません。むしろ、WCSを一枚岩として扱わず、現場で即応したい機能、クラウドで
横断管理したい機能、専門的な IT基盤が必要な機能を分けて考えるべきだというこ
とです。例えば、工場間の在庫最適化、多数拠点の統合、複雑なデータ分析、広範
な外部連携まで一つの現場装置へ押し込めば、別の複雑さが生まれます。反対に、
現場に近い搬送制御や状態確認まで、すべて遠いサーバーへ委ねれば、変更と復旧
が遅くなるかもしれません。
IT Factory が目指す「いいとこ取り」とは、ITで FAを置き換えることでも、FA
だけで ITを拒むことでもありません。設計・データ管理・横断連携には ITの強みを
使い、現場の制御・保守・即応には FA・OT の強みを使う。そして、その境界を固
定せず、現場の課題に合わせて見直せるようにすることです。シミュレーションで
物流の全体像を設計し、WCSで日々の変動に対応し、現場が保守できる構成を選ぶ
という本稿の流れも、その具体例です。
仕組みを変え続けられるかどうかは、機能の多さではなく、誰が理解し、誰が
保守できるかで決まります。
8. 導入判断のポイント:物流を「機器の購入」から「流れの設計」へ
部品物流の自動化を検討するとき、議論が「AGVを何台入れるか」「どの機種を
選ぶか」から始まることは少なくありません。もちろん機器選定は重要です。しか
し、そこから始めると、既存の通路、既存の置き場、既存の工程順を前提に、機器
だけで問題を解こうとしがちです。部品物流では、先に問うべき順番があります。
第一に、止めたくない工程を特定することです。最も高価な設備だけではありま
せん。後工程を連鎖的に止める工程、復旧に時間がかかる工程、品質・納期へ影響
が大きい工程を見極めます。次に、その工程が止まる直接の原因を、部品不足、前
工程の能力不足、荷役待ち、交差点の混雑、補充ルールの不備、バッファの取り出
しにくさに分けます。「搬送が遅い」という一つの言葉の中には、異なる原因が混
ざっているからです。
第二に、工程ごとの余力を設計することです。どの工程の直前に、どの荷姿で、
どれだけの量を置くのか。バッファへ補充するリードタイムはどれくらいか。バッ
ファが空に近づいたとき、どの搬送を優先するのか。空容器や品質保留品の動線は
IT Factory White Paper No.3 13
Page14
どうするのか。これらを決めずにAGV台数だけを増やしても、欠品を防ぐ余力がど
こにも設けられない可能性があります。
第三に、通常時ではなく、変動時にどうなるかを確かめることです。増産、品種
追加、部品入荷のずれ、設備の小停止、優先生産、休憩交代といった条件を入れた
とき、どの工程が先に苦しくなるかを見ます。シミュレーションは、完成予想図を
きれいに見せるためのものではありません。設計の弱点を、実機を止める前に見つ
けるためのものです。
第四に、運用と保守の主体を決めることです。搬送優先度や画面表示、設備との
受け渡し条件が変わったとき、誰がどの範囲を判断し、誰が変更し、どのように試
験・承認するのか。現場だけで扱いやすい構成を選ぶのか、IT部門・外部ベンダー
の運用体制を前提にするのか、あるいは両者を分けるのか。WCSは導入時の機能だ
けでなく、数年後の変更のしやすさまで含めて評価する必要があります。
実際の進め方としては、最初から工場全体を一度に自動化する必要はありません。
まず、部品供給が詰まりやすい一つの工程群を選び、現在の搬送要求、工程のタク
ト、荷役、通路、バッファ、例外対応を可視化します。次に、複数のレイアウト・
バッファ・台数・ルールをシミュレーションで比べ、採用する構成と、残るリスク
を明らかにします。そのうえで、現場で保守できる範囲、IT基盤へ任せる範囲、デ
ータ連携を後から広げる範囲を分け、段階的に実装します。
この順序を取れば、AGVを増やすべきかどうかも、感覚ではなく判断できます。
増設が最も有効な答えなら、その根拠を持って投資できます。通路の見直し、荷役
能力の追加、工程前バッファの再配置、補充ルールの変更が先なら、不要な増設を
避けられます。WCSを現場技術で実装する意義があるなら、現場の保守体制ととも
に検討できます。従来型の IT構成が適するなら、その理由も明確になります。
部品物流の競争力は、搬送機の最高速度だけで決まりません。変動をどこで受け
止め、限られた空間をどう使い、設計した仕組みを誰が改善し続けられるかで決ま
ります。物流を機器の購入としてではなく、工程を止めない流れを設計し続ける仕
事として捉え直すこと。そこに、シミュレーションと現場実装を両輪で動かす意味
があります。
IT Factory White Paper No.3 14
Page15
参考文献
[1] M. Heshmat, M. A. El-Sharief, M. G. El-Sebaie, “Simulation Modeling of Automatic Production Lines
with Intermediate Buffers,” *Journal of Engineering Sciences*, Vol. 41, No. 6, 2013, pp.2175–2189.
https://www.researchgate.net/publication/303876043_SIMULATION_MODELING_OF_AUTOMATIC_PR
ODUCTION_LINES_WITH_INTERMEDIATE_BUFFERS (確認⽇︓2026-09-09)。本稿では、共有ボトルネ
ック、待ち、バッファ容量を含む⽣産ライン評価の⼀般的説明に限定して使⽤する。
[2] J. Huang, Q. Chang, J. Arinez, “Modeling and Dynamic Assignment of the Adaptive Buffer Spaces
in Serial Production Lines,” *Journal of Manufacturing Science and Engineering*, Vol. 143, 031005,
2021. https://doi.org/10.1115/1.4048377 (確認⽇︓2026-09-09)。
[3] J. Choi, J. Park, S. D. Noh, J. Y. Lee, “Optimization of buffer design for mixed-model sequential
production line based on simulation and reinforcement learning,” *Journal of Intelligent
Manufacturing*, Vol. 36, 2025, pp.5695–5714. https://doi.org/10.1007/s10845-024-02525-w (確認
⽇︓2026-09-09)。
[4] VDMA, *Virtual Commissioning Guideline*, 2025, p.26.
https://www.vdma.org/c/document_library/get_file?groupId=34570&uuid=12b18c33-bb36-4f68-
0770-5987b8cbf837 (確認⽇︓2026-09-09)。
[5] Siemens, “SIMATIC AX.” https://www.siemens.com/en-us/products/simatic-ax/ (確認⽇︓2026-
09-09)。
[6] 新エフエイコム株式会社「【展⽰会】RT2026 に出展しました 〜多数のお客様が来場、物流⾃動化と
Physical AI への⾼い関⼼〜」2026 年 6 ⽉。https://s-facom.jp/news/rtj2026aftr/ (確認⽇︓2026-09-
09)。AGV・AGF を統合制御する「てのひら WCS」の公開紹介に使⽤。
IT Factory White Paper No.3 15