

日立産機システムの産業用コントローラカタログ。九州機電(日立特約店)がお取り扱いしています。
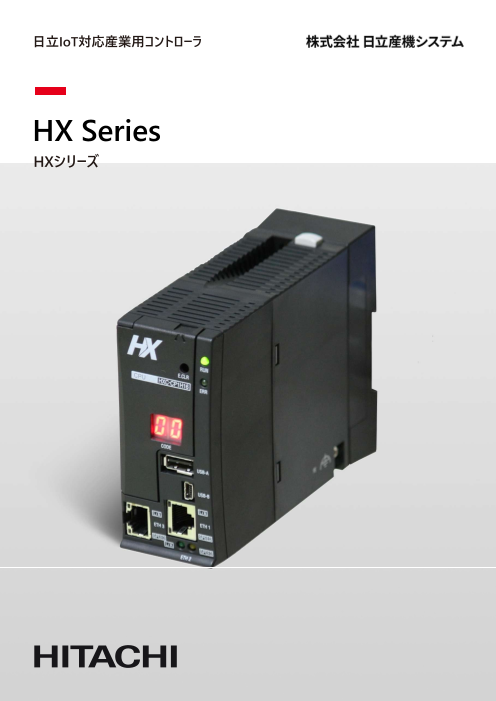
日立産機システムの「Iot対応産業用コントローラ「HXシリーズ」」です(hx-005)。
九州機電株式会社は1933年から日立特約店として、工場・ビル向けの電気機械設備、空調設備、昇降機、産業用太陽光発電などを、販売・設計・施工・保守までワンストップでご提供しています。拠点は北九州(本社)・福岡・下関・大阪・東京・高崎です。製品の選定、お見積り、設備更新のご相談はお気軽にお問い合わせください。
このカタログについて
| ドキュメント名 | 【日立産機システム】Iot対応産業用コントローラ「HXシリーズ」 |
|---|---|
| ドキュメント種別 | 製品カタログ |
| 登録カテゴリ | |
| 取り扱い企業 | 九州機電株式会社 (この企業の取り扱いカタログ一覧) |
この企業の関連カタログ

このカタログの内容
Page1
日立IoT対応産業用コントローラ
HX Series
HXシリーズ
Page2
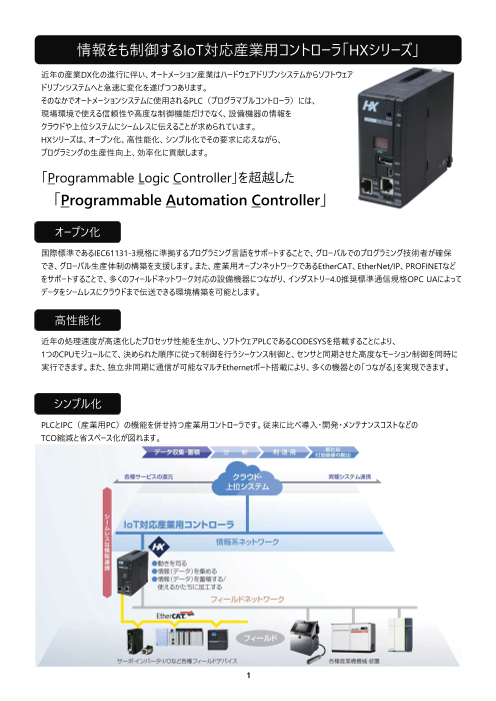
情報をも制御するIoT対応産業用コントローラ「HXシリーズ」
近年の産業DX化の進行に伴い、オートメーション産業はハードウェアドリブンシステムからソフトウェア
ドリブンシステムへと急速に変化を遂げつつあります。
そのなかでオートメーションシステムに使用されるPLC(プログラマブルコントローラ)には、
現場環境で使える信頼性や高度な制御機能だけでなく、設備機器の情報を
クラウドや上位システムにシームレスに伝えることが求められています。
HXシリーズは、オープン化、高性能化、シンプル化でその要求に応えながら、
プログラミングの生産性向上、効率化に貢献します。
「Programmable Logic Controller」を超越した
「Programmable Automation Controller」
オープン化
国際標準であるIEC61131-3規格に準拠するプログラミング言語をサポートすることで、グローバルでのプログラミング技術者が確保
でき、グローバル生産体制の構築を支援します。また、産業用オープンネットワークであるEtherCAT、EtherNet/IP、PROFINETなど
をサポートすることで、多くのフィールドネットワーク対応の設備機器につながり、インダストリー4.0推奨標準通信規格OPC UAによって
データをシームレスにクラウドまで伝送できる環境構築を可能とします。
高性能化
近年の処理速度が高速化したプロセッサ性能を生かし、ソフトウェアPLCであるCODESYSを搭載することにより、
1つのCPUモジュールにて、決められた順序に従って制御を行うシーケンス制御と、センサと同期させた高度なモーション制御を同時に
実行できます。また、独立非同期に通信が可能なマルチEthernetポート搭載により、多くの機器との「つながる」を実現できます。
シンプル化
PLCとIPC(産業用PC)の機能を併せ持つ産業用コントローラです。従来に比べ導入・開発・メンテナンスコストなどの
TCO縮減と省スペース化が図れます。
1
Page3
■共通特⾧
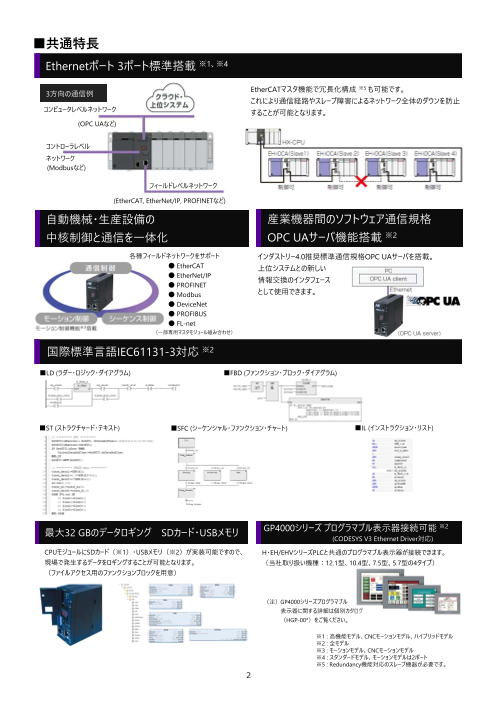
Ethernetポート 3ポート標準搭載 ※1、※4
3方向の通信例 EtherCATマスタ機能で冗⾧化構成 ※5 も可能です。
これにより通信経路やスレーブ障害によるネットワーク全体のダウンを防止
コンピュータレベルネットワーク することが可能となります。
(OPC UAなど)
コントローラレベル
ネットワーク
(Modbusなど)
フィールドレベルネットワーク
(EtherCAT, EtherNet/IP, PROFINETなど)
自動機械・生産設備の 産業機器間のソフトウェア通信規格
中核制御と通信を一体化 OPC UAサーバ機能搭載 ※2
各種フィールドネットワークをサポート インダストリー4.0推奨標準通信規格OPC UAサーバを搭載。
● EtherCAT 上位システムとの新しい
● EtherNet/IP 情報交換のインタフェース
● PROFINET
● Modbus として使用できます。
● DeviceNet
● PROFIBUS
● FL-net
(一部専用マスタモジュール組み合わせ)
国際標準言語IEC61131-3対応 ※2
■LD (ラダー・ロジック・ダイアグラム) ■FBD (ファンクション・ブロック・ダイアグラム)
■ST (ストラクチャード・テキスト) ■SFC (シーケンシャル・ファンクション・チャート) ■IL (インストラクション・リスト)
最大32 GBのデータロギング SDカード・USBメモリ GP4000シリーズ プログラマブル表示器接続可能 ※2
(CODESYS V3 Ethernet Driver対応)
CPUモジュールにSDカード(※1)・USBメモリ(※2)が実装可能ですので、 H・EH/EHVシリーズPLCと共通のプログラマブル表示器が接続できます。
現場で発生するデータをロギングすることが可能となります。 (当社取り扱い機種:12.1型、10.4型、7.5型、5.7型の4タイプ)
(ファイルアクセス用のファンクションブロックを用意)
(注)GP4000シリーズプログラマブル
表示器に関する詳細は個別カタログ
(HGP-00*)をご覧ください。
※1 : 高機能モデル、CNCモーションモデル、ハイブリッドモデル
※2 : 全モデル
※3 : モーションモデル、CNCモーションモデル
※4 : スタンダードモデル、モーションモデルは2ポート
※5 : Redundancy機能対応のスレーブ機器が必要です。
2
Page4
用途に合わせて選択できる5モデル
(注)詳細な仕様については必ずマニュアルにてご確認ください。
モデル名 スタンダード モーション 高機能 CNCモーション ハイブリッド
モデル モデル モデル モデル モデル
[CPUモジュール単体型式] HX-CP1S08 HX-CP1S08M HX-CP1H16 HX-CP1H16M HXC-CP1H16
項目 [スタンドアロンキット型式] HX-CP1S08-0 HX-CP1S08M-0 HX-CP1H16-0 HX-CP1H16M-0 HXC-CP1H16-0
ユーザプログラムメモリ 8 MB 16 MB
データメモリ(非保持) 8 MB 16 MB
データメモリ(停電保持) 0.5 MB 2 MB
増設段数 5
増設ケーブル 局間 0.5 m,1 m,1.5 m,2 m 総延⾧最大 8 m
I/O点数(64点ユニット使用時) 4,224 点
I/Oモジュール EHVシリーズと共通
ビット演算 1.0 ns~
命令処理時間
倍精度実数演算 6.6 ns~
入出処理方式 リフレッシュ処理
プログラミング言語 IEC61131-3準拠 5言語(LD/FBD/SFC/IL/ST)+ CFC(Continuous Function Chart)
C言語プログラム - ○
ソフトモーション - ○ - ○ -
CNC/Gコード・Robotics - - - ○ -
OPC UA (サーバ) ○
Web Visualization - ○
暗号化通信 ○(OPC UAサーバ) ○(OPC UAサーバ および Web Visualization)
NTP (時刻取得クライアント) ○
DNS (クライアント) ○
FTP (サーバ・クライアント) ○
SFTP (サーバ・クライアント) ○
EtherCAT (マスタ) ○ (通信周期:1 ms~, 最大スレーブ台数 : 255 台)
サポート通信機能 Redundancy EtherCAT ○
EtherNet/IP (スキャナ) ○
PROFINET (マスタ) ○
Modbus-TCP
(サーバ・クライアント) ○
Modbus-RTU
(マスタ・スレーブ) - ○
Modbus-ASCII (マスタ) - ○
Modbus-TCP/RTU
ゲートウェイ - ○
Ethernetポート 2 ポート (10/100 BASE-T/TX) 3 ポート (10/100 BASE-T/TX)
通信インタフェース シリアル - 1 ポート(RS-485)
USBデバイス(PC接続) 1 ポート(Type Mini-Bコネクタ, USB 2.0 High speed):HX-CODESYS接続用
USBホスト(USBメモリ) 1 ポート(Type Aコネクタ,USB 2.0 High speed):USBメモリ接続用
外部記憶
SDカードスロット - 1スロット(SD / SDHC)
カレンダ時計 サポート(時計IC内蔵,周囲温度25 ℃ ±60 秒/月 停電保持時間 7 日[バッテリ無])
バッテリ型式 ※ オプション品:HX-BAT(カレンダ時計用)
電源二重化 ○
保守機能 自己診断(マイコン異常, ウォッチドッグタイマ異常, メモリ異常,バッテリ異常, 他)
セキュリティ保護支援機能 (1) 外部からの不正アクセス防止、(2) アクセスユーザ管理、(3) 専用機能ライブラリ化(非表示化)
※カレンダ時計データ保持のためにのみバッテリが必要です。
NTPサーバと時刻同期を図る場合、ならびにユーザプログラム・停電保持属性データメモリ保持にはバッテリを必要としません。
3
Page5
PLCopen準拠モーション制御用ファンクションブロック使用可能
モーション制御機能 (モーションモデル、CNCモーションモデルに搭載)
PLCopen Motion Control のファンクションブロック使用可能
EtherCATでサーボを接続してモーション制御可能
シンプルな単軸でのPTP位置決めから、複数軸の補間制御、電子カムなどの同期制御に加え、
FBの組合せで速度、加速度をグラフィカルなエディタで自由にプログラム可能
仮想軸の機能を利用することで実際のドライブを接続しなくても動作のシミュレートが可能
PLC機能(シーケンス制御機能)と組み合わせることにより、I/O制御からロボット制御まで1台で実現可能
SoftMotion (モーションモデル、CNCモーションモデル) CNC(Gコード)、Robotics (CNCモーションモデル)
● 豊富なモーションファンクションブロックで単軸のPTP制御から ● 軸グループによる多軸協調制御のサポートにより、ロボット制御など
複数軸の補間制御まで、幅広い用途に使用可能 座標系のモーション動作を実現可能
● 直感的に動きをイメージしやすいグラフィカルなカムエディタで ● Roboticsライブラリのサポートにより線形補間命令、円弧補間命令を
電子カムのプログラミングが可能 使用した軸グループの補間動作を実現可能
● Gコードによるグラフィカルな3D表示や表形式による座標入力で
軌跡制御プログラミングが可能
● DXF形式のCADファイルからGコードデータへの変換が可能
● 台形加減速、S字加減速、ジャーク制御加減速(遅れ込め制御)など
異なる速度プロファイルをサポート
● ツール径補正、エッジスムージング、確度に応じた動作継続設定など
加工機に求められる動きを実現
HX モーションモデル
HX CNCモーションモデル •通信周期はEtherCATマスタならびに
スレーブの仕様に依存します。
当社製EtherCAT対応サーボシステム ADVシリーズ
■ モーション制御機能仕様
項目 仕様
制御モード 位置制御、速度制御、トルク制御
軸種別 ドライブ軸、仮想軸、エンコーダ軸
絶対値位置決め 絶対位置座標で目標位置を指定(MC_MoveAbsolute)
相対値位置決め 現在位置を起点とした相対位置で目標位置を指定(MC_MoveRelative)
位置制御 目標位置変更 直前の位置指令に相対距離を加算する。(MC_MoveAdditive)
重畳位置決め 直前の位置指令に相対距離と速度を重畳する。(MC_MoveSuperImposed)
位置プロファイル移動 指定された時間-位置プロファイルに従って動作する。(MC_PositionProfile)
単軸 速度制御 目標速度を指定(MC_MoveVelocity)
速度制御
速度プロファイル移動 指定された時間-速度プロファイルに従って動作する。(MC_VelocityProfile)
トルク制御 トルクを指定(SMC_SetTorque)
停止 動作を停止する。(MC_Halt)
その他 強制停止 動作を停止する。命令実行中に他の命令が割り込むことはできない。(MC_Stop)
加速度プロファイル移動 指定された時間-加速度プロファイルに従って動作する。(MC_AccelerationProfile)
従軸が主軸(実軸または仮想軸)に対してある位置関係を保ちながら動作する。
カム動作 位置関係はユーザがグラフまたは数値にて作るカムテーブルで定義される。
(MC_CamIn、MC_CamOut、MC_CamTableSelect)
主軸(実軸または仮想軸)と従軸が指定した速度比率で動作する。
多軸 ギア動作
(MC_GearIn、MC_GearOut、MC_GearInPos)
主軸の位置に応じてデジタル出力を制御する。
タペット
位置とデジタル出力の関係はユーザがタペットテーブルで定義する。(MC_CamTappetAction)
相対値主軸位相補正 主軸、従軸の位相差を絶対値で補正する。(MC_Phasing)
4
Page6
HXスタンドアロンキット (全モデル)
CPUモジュールの単独動作可能。外部I/O信号の直接入出力を必要としない用途に好適です。
● IoTゲートウェイ用途
● エッジコンピューティング用途
● 通信インタフェース用途 24 VDC直接給電
● フィールドネットワークマスタ用途 (ACアダプタ給電時は12 VDC)
● EtherCATモーションコントローラ用途
● Webサーバ(Web Visualization)用途 など
■DINレールに直接取り付け可能
24 VDCを直接給電可能なため、従来のように電源モジュール、I/O
モジュールの実装スペースが不要となり省スペース化が可能です。
また、CPUモジュールを35 mm幅DINレールに直接取り付けできる
外部電源(お客さまでご用意ください)
ようになるため制御盤への取り付けが可能です。
・ 24 VDC電源 : 出力24 VDC、0.6 A以上
■ACアダプタで給電可能 ・ ACアダプタ : 出力12 VDC、1.0 A以上、φ 5.5×2.1プラグ
(センタープラス)
ACアダプタ(市販品)でも給電可能。取り付ける設備・機械
装置のない場所(例えば事務所など)でACアダプタを使用して (注)実際のフィールドでの使用時は、ACアダプタ給電で
プログラム作成やデバッグを行うことが可能です。 使用しないでください。ACアダプタ給電は事務所など
でのプログラム作成やデバッグまでにとどめてください。
Web Visualization(簡易SCADA機能) (高機能モデル、CNCモーションモデル、ハイブリッドモデルに搭載)
■汎用Webブラウザで遠隔監視・リモートメンテナンスを実現
専用HMIを用意することなく、汎用のWebブラウザでCPUモジュール内蔵の
Webサーバにアクセスし、モニタが可能です。監視用の専用端末を不要とし、 Ethernet
現場での担当者の負担を軽減できます。
無線 ※
ルータ Webサーバ
標準搭載
専用HMI不要
(汎用Webブラウザでモニタ可能)
※無線ルータはお客さまでご用意ください。
1台のCPUモジュールで制御プログラムと情報処理プログラム
(C言語プログラム)の実装と動作が可能 (ハイブリッドモデル)
・制御プログラム作成・モニタ・デバッグ ■1台のCPUモジュールでコントローラの制御を阻害することなく
HX-CODESYS ・情報処理プログラムに共有可能なデータを指定 情報処理プログラム(C言語プログラム)の実装と動作が
制御プログラム側で情報処理 可能です。
プログラムからアクセスできる
データ範囲を指定可。制御の
重要なデータを保護できます。 ■最大4本の情報処理プログラム(C言語プログラム)を
仮想コントローラとして並列動作が可能です。
HX-Studio 情報処理プログラム作成・モニタ・デバッグ
制御プログラムの動作中に
制御動作に影響を与えずに
情報処理プログラムの実装・
オンラインデバッグ・変更が
可能です。
汎用Webブラウザ HXシステム設定
情報処理プログラムのアップ
ロードや動作パラメータの設定、
モニタは汎用Webブラウザで 最大4本のC言語プログラムを実装可能で、
行えます。 それぞれが独立・非同期に並列動作可能です。
5
Page7
シリーズ・ シリーズ 制御処理プログラム開発環境
HX-CODESYS
CODESYSは国際標準規格IEC61131-3準拠
プログラミング言語の統合開発環境です。
エンジニアリング機能により開発作業の立ち上げを支援
するとともに、実運用に対応した機能を備えています。
すべてのIEC 61131-3対応言語において、マウスとキーボードによる快適なプログラミングが可能
コントローラ性能を最適に活用する高速アプリケーションコード生成用の統合コンパイラを搭載
ブレークポイント、変数監視、シーケンス制御など、トラブルシューティング、アプリケーションコード最適化、
試験・立上げの迅速化を支援する豊富なデバッグ/オンライン機能
主要な各国言語をサポート
オブジェクト指向PLCプログラミングにより、生産性を向上
スキルや用途に合わせて選べるIEC61131-3準拠 5言語 + CFC
■ LD(ラダー・ロジック・ダイアグラム) ■ FBD(ファンクション・ブロック・ダイアグラム)
リレー回路をベースとしたグラフィック言語。 データや信号の流れが見やすいグラフィック言語。
インターロック処理などのビット演算に向いている。
■ ST(ストラクチャード・テキスト) ■ IL(インストラクション・リスト)
PASCAL言語をベースとしたテキスト言語。 従来型PLC向きの命令語。(いわゆるニーモニック)
分岐・繰り返し・数値演算などの処理に向いている。 高速演算や短いプログラム向き。
■ SFC(シーケンシャル・ファンクション・チャート) ■ CFC(コンティニュアス・ファンクション・チャート)
状態遷移を表現できるグラフィック言語。工程進捗向き。 POUのレイアウトや接続に制限のないグラフィックFBDエディタ。
各ステップ内のプログラムは 出力から入力へのフィードバックが可能。
LD、FBD、ST、ILで記述。 (非IEC61131-3言語)
品名 型式 仕様
統合開発環境 HX-CDS 統合開発環境 HX-CODESYS (IEC61131-3準拠プログラミング言語)
エンジニアリングツール HX-STD HXハイブリッドモデル用統合開発環境 HX-Studio(HX-CODESYS同梱)
6
Page8
ソフトウェア開発コストの低減に寄与
■ローカル変数・グローバル変数
各プログラムのみで有効なローカル変数と全プログラムで
共通のグローバル変数が定義できます。
ローカル変数とグローバル変数を使い分けることで再利用性の高い Main_PRG SUB_C SUB_D
アプリケーションプログラムを作成することができます。 --- ---
SUB_A
SUB_A( ); SUB_D( ); LD a
--- --- --- AND
--- SUB_C( ); --- b
■構造化プログラミング --- --- SUB_E( ); OR c
IF a>10 THEN --- ST d
SUB_B
プログラムやファンクションブロックを階層化してプログラミングできます。 SUB_B( ); SUB_E
END_IF SUB_F
これによりアプリケーションプログラムの可読性が高まり、メンテナンス性・ --- ---
I:=I+1;
信頼性の向上が図れ、結果的にアプリケーションの開発効率が高まり ---
ます。
■ライブラリ化
よく使う処理をファンクションブロック化してライブラリに登録すれば、
他のアプリケーションプログラムで再利用することができます。
処理の中身を非表示化することもできるため、部品として
エンドユーザに配布することもできます。
充実したライブラリ 便利な機能
IEC61131-3標準命令の他にもPIDや各種変換命令等、便利で 各種便利な機能でプログラミング効率、デバッグ効率を向上させます。
使いやすい命令が標準ライブラリとして組み込まれています。
● 自動入力補完機能や入力アシスタント機能で入力ミスによる
● PID制御 ● 文字列操作 コンパイルエラーを防ぎます。
● スルーレート出力 ● アナログヒステリシス ● 命令語は自動的に色が変わり、対応するカッコはハイライト表示されます。
● ASCII変換/BCD変換 ● 最小/最大/平均/分散 ● LD、FBDエディタではST言語を組み合わせることも可能です。
● グレーコード変換 etc. ● 右クリックで任意の回路をコメントアウトできます。
豊富なデバッグ機能による立ち上げコスト削減に貢献
● オンラインモニタ
● オフラインシミュレーション
● ブレークポイント
● フォース
● シングルステップ実行
● シングルサイクルスキャン
● フローコントロール
● RUN中変更
● トレース
● ビジュアリゼーション
● Webビジュアリゼーション
7
Page9
シリーズ ハイブリッドモデル専用ソフトウェア
Data STRAW
HXC-CP1H16-DS
(HXスタンドアロンキット ハイブリッドモデル(HXC-CP1H16-0)にライセンスキー(専用SDカード)を取り付けた状態で販売します。)
■ 現場PCと情報ネットワークをセキュアに接続
現場ネットワークと情報ネットワークを分離したまま、現場PC内のデータファイルを情報システムへセキュアに
転送することができます。
✓
×
現場のPC Data STRAW サーバー
■ ファイアウォール相当機能
HXハイブリッドモデルのフィルタリング機能やsyslog用通信ログデータ出力を利用したファイアウォール相当機能に
よりファイアウォールを新たに設置することなく、セキュアに現場PCのデータファイルを転送します。
■ 現場への手軽な導入を支援
現場PCにインストールするためのWindows用のサンプルバッチプログラムを標準添付しています。※
※ 現場PCのシステム仕様に合わせてバッチプログラムの追加や変更を行ってください。
● 製品ご提供形態
項 目 仕 様
格納メディア DVD-ROM
Data STRAWアプリケーションソフトウェア
PLCプログラム
(ST言語、Web Visualization)
Data STRAWアプリケーションソフトウェア
アプリケーション C言語プログラム
(C言語、コマンドスクリプト)
ソフトウェア ※1
ファイル転送用サンプルバッチプログラム
バッチプログラム
(現場PC用) ※2
HX-CODESYS HX-CODESYSインストーラ
製品マニュアル システム構築編、画面操作編、インストール編、バッチプログラム編
CPUモジュール HXC-CP1H16-0 (HXスタンドアロンキット ハイブリッドモデル)
ライセンスキー ※3 専用SDカード
※1 : PLCプログラム、C言語プログラムを変更することはできません。
※2 : Windows OS用のバッチプログラムです。
※3 : SDカードはアプリケーションソフトウェアを動作させるためのキーデバイスです。
本SDカードを外すとアプリケーションソフトウェアが動作しません。
8
Page10
■ 機能仕様
項 目 仕 様
転送ファイルサイズ 最大64 Mbyte ※4
受信完了確認 ファイル書込み完了検出 / ファイル名称変更検出
ファイルチェック チェックなし / 正規化チェック ※5
対応キャラクターセット ※6 Shift JIS / UTF-8
転送ファイル拡張子 ※7 最大16 種類
画面表示言語 日本語 / 英語
実行中処理ステータス表示
動作状況画面 動作履歴表示(最大500 件)
システム一時停止 / 起動
当日処理ファイル数表示
当月処理ファイル数表示
処理結果画面
チェック履歴表示(最大500 件)
システム一時停止 / 起動
Web Visualization画面 ※8 動作設定(チェック方式、キャラクターセット他)
接続PC情報設定
(現場PCのIPアドレス、pingテスト送信他)
接続サーバー情報設定
設定表示画面 (IPアドレス、FTPログイン情報、pingテスト送信他)
現在時刻設定
タイムゾーン設定
表示言語切換え
システム一時停止 / 起動
※4 : FTP受信フォルダのサイズが64 Mbyteのため、複数のファイルを連続して転送する場合には、バッチプログラムでファイルサイズに応じた
転送間隔を設定し、合計で64 Mbyteを超えるファイルが受信フォルダ内に滞留しないようにする必要があります。
※5 : 転送ファイルの中に、ASCII、UTF-8、Shift JIS以外の文字コードが含まれていた場合にはチェックNGとして、サーバーへ転送しません。
転送ファイルがテキスト形式の場合に有効で、簡易的なウィルスチェックが可能です。
※6 : 転送ファイル名称のキャラクターセットです。
※7 : 転送ファイルの拡張子名称を自由に設定することができます。
※8 : Web Visualization画面をモニタするためにはブラウザを搭載したPCを別途準備してください。
『Data STRAW』は(株)日立産機システムの登録商標です。
9
Page11
信頼と実績のEHVシリーズとの共通の各種機能モジュール
(注)各モジュールの性能仕様、電気的仕様などについては必ずマニュアルにてご確認ください。
■ 8 点 / 16 点 入力 / 出力モジュール(着脱端子台)
EH-XD8 : 24 VDC入力 8 点、応答時間 5 ms
EH-XD16 : 24 VDC入力 16 点、応答時間 5 ms
EH-XDL16 : 24 VDC入力 16 点、応答時間 16 ms
EH-XDS16 : 24 VDC入力 16 点、応答時間 1 ms
EH-XDA16 : 48 VDC入力 16 点、応答時間 5 ms
EH-XA16 : 100 ~ 120 VAC入力 16 点、応答時間 15 ms(OFF→ON)、25 ms(ON→OFF)
EH-XAH16 : 200 ~ 240 VAC入力 16 点、応答時間 15 ms(OFF→ON)、25 ms(ON→OFF)
EH-YT8 : 12 / 24 VDC トランジスタ出力 8 点、シンクタイプ
EH-YT16 : 12 / 24 VDC トランジスタ出力 16 点、シンクタイプ
EH-YTP8 : 12 / 24 VDC トランジスタ出力 8 点、ソースタイプ
EH-YTP16 : 12 / 24 VDC トランジスタ出力 16 点、ソースタイプ
EH-YTP16S : 12 / 24 VDC トランジスタ出力 16 点、ソースタイプ(短絡保護付き)
EH-YTA16 : 24 / 48 VDC トランジスタ出力 16 点、シンクタイプ
EH-YTPA16 : 24 / 48 VDC トランジスタ出力 16 点、ソースタイプ
EH-YR12 : 100 ~ 240 VAC / 24 VDC リレー出力 12 点
EH-YR16 : 100 ~ 240 VAC / 24 VDC リレー出力 16 点(1 コモン)
EH-YR16D : 100 ~ 240 VAC / 24 VDC リレー出力 16 点(2 コモン)
EH-YR8B : 100 ~ 240 VAC / 24 VDC リレー出力 8 点(独立コモン)
EH-YS16 : 100 / 240 VAC トライアック出力 16 点
■ 32 点 入力 / 出力モジュール(40pinコネクタ)
EH-XD32 : 24 VDC入力 32 点、応答時間 5 ms
EH-XDL32 : 24 VDC入力 32 点、応答時間 16 ms
EH-XDS32 : 24 VDC入力 32 点、応答時間 1 ms
EH-XDB32 : 12 VDC入力 32 点、応答時間 5 ms
EH-XDBL32 : 12 VDC入力 32 点、応答時間 16 ms
EH-YT32 : 12 / 24 VDC トランジスタ出力 32 点、シンクタイプ
EH-YTP32 : 12 / 24 VDC トランジスタ出力 32 点、ソースタイプ(短絡保護付き)
■ 32 点 入力 / 出力モジュール(40pinバネクランプ式端子台)
EH-XD32E : 24 VDC入力 32 点、応答時間 1 ms
EH-XDL32E : 24 VDC入力 32 点、応答時間 16 ms
EH-YT32E : 12 / 24 VDC トランジスタ出力 32点、シンクタイプ
EH-YTP32E : 12 / 24 VDC トランジスタ出力 32点、ソースタイプ(短絡保護付き)
■ 64 点 入力 / 出力モジュール(40pinコネクタ ×2)
EH-XD64 : 24 VDC入力 64 点、応答時間 1 ms
EH-XDL64 : 24 VDC入力 64 点、応答時間 16 ms
EH-XDB64 : 12 VDC入力 64 点、応答時間 1 ms
EH-XDBL64: 12 VDC入力 64 点、応答時間 16 ms
EH-YT64 : 12 / 24 VDC トランジスタ出力 64 点、シンクタイプ
EH-YTP64 : 12 / 24 VDC トランジスタ出力 64 点、ソースタイプ(短絡保護付き)
10
Page12
(注)各モジュールの性能仕様、電気的仕様などについては必ずマニュアルにてご確認ください。
■アナログ入力 / 出力モジュール(着脱端子台)
EH-AX44 : 12 bit電圧 / 電流入力、 4 ch. 0 ~ 10 VDC 、4 ch. 4 ~ 20 mA
EH-AX8V : 12 bit電圧入力、8 ch.、0 ~ 10 VDC
EH-AX8H : 12 bit電圧入力、8 ch.、-10 ~ 10 VDC
EH-AX8I : 12 bit電流入力、8 ch.、4 ~ 20 mA
EH-AX8IO : 12 bit電流入力、8 ch.、0 ~ 22 mA
EH-AXH8M : 14 bit電圧 / 電流入力、8 ch.、0 ~ 10 VDC / -10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA
EH-AXG5M : 16 bit相当(分解能:最大64,000)電圧 / 電流入力、チャンネル間絶縁、5ch.、
0 ~ 10 VDC / -10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA
EH-AXU8M : 15 bit相当(分解能:最大40,000)電圧 / 電流入力、8ch.、0 ~ 10 VDC / 1 ~ 5 VDC /
-10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 20 mA / 4 ~ 22 mA / -20 ~ 20 mA
EH-TC8 : 15 bit熱電対(K、E、J、T、B、R、S、N)入力、8 ch.
EH-PT4 : 15 bit測温抵抗体(Pt100 / 1000)入力、4 ch.
EH-RTD8 : 15 bit測温抵抗体(Pt100 / 1000)入力、6 / 8 ch.
EH-AY22 : 12 bit電圧 / 電流出力、 2 ch. 0 ~ 10 VDC 、2 ch. 4 ~ 20 mA
EH-AY2H : 12 bit電圧出力、2 ch.、-10 ~ 10 VDC
EH-AY4V : 12 bit電圧出力、4 ch.、0 ~ 10 VDC
EH-AY4H : 12 bit電圧出力、4 ch.、-10 ~ 10 VDC
EH-AY4I : 12 bit電流出力、4 ch.、4 ~ 20 mA
EH-AYH8M : 14 bit電圧 / 電流出力、8 ch.、0 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA
EH-AYG4M : 16 bit相当(分解能:最大64,000)電圧 / 電流出力、チャンネル間絶縁、4 ch.、
0 ~ 10 VDC / -10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA
EH-AYU4M : 15 bit相当(分解能:最大40,000)電圧 / 電流出力、4 ch.、0 ~ 10 VDC / 1 ~ 5 VDC /
-10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 20 mA / 4 ~ 22 mA / -20 ~ 20 mA
EH-AYU8M : 15 bit相当(分解能:最大40,000)電圧 / 電流出力、8 ch.、0 ~ 10 VDC / 1 ~ 5 VDC /
-10 ~ 10 VDC / 0 ~ 22mA / 4 ~ 20 mA / 4 ~ 22 mA / -20 ~ 20 mA
■TTL入力 / 出力モジュール
EH-XTT32 : TTL入力32 点(3 ~ 15 VDC、シンク)、入力遅延時間 1 ms 以下
EH-YTT32 : TTL出力32 点(4 ~ 15 VDC、シンク)、出力遅延時間 1 ms 以下
■TTL入出力混合モジュール
EH-MTT32 : TTL入力16 点(4 ~ 27 VDC、シンク)、TTL出力16 点(4 ~ 27 VDC、シンク)
EH-MTT32A : TTL入力16 点(3 ~ 15 VDC、シンク)、TTL出力16 点(4 ~ 15 VDC、シンク)
11
Page13
■カウンタモジュール
EH-CU : 2 ch. カウンタ入力、最大100 kHz
EH-CUE : 1 ch. カウンタ入力、最大100 kHz
■CPUリンクモジュール
EH-LNK : 同軸ケーブル(インピーダンス50 Ω)、リンクエリア 1 Kワード
EH-OLNK : 光ケーブル(CSI-200/220・SGI-185/230)、リンクエリア 1 Kワード
EH-OLNKG : 光ケーブル(SGI-50/125)、リンクエリア 1 Kワード
■シリアル通信モジュール
EH-SIO : 2 ポート(RS-232C / RS-422 / RS-485選択)
■FL-netインタフェースモジュール
EH-FLN3 : FL-net Ver.3.01 class1、10 M / 100 Mbps
12
Page14
(注)各モジュールの性能仕様、電気的仕様などについては必ずマニュアルにてご確認ください。
■DeviceNet マスタモジュール/スレーブコントローラ
EH-RMD2 : マスタモジュール、最大8台 / CPUモジュール 1 台 実装可能
EH-IOCD2 : スレーブコントローラ、最大入出力点数 1,408点(アナログ 176ch.)
■PROFIBUS-DP マスタモジュール/スレーブコントローラ
EH-RMP2 : マスタモジュール、最大8 台 / CPUモジュール 1 台 実装可能
EH-IOCP2 : スレーブコントローラ、最大入出力点数 1,408 点(アナログ 176 ch.)
■EtherCATスレーブモジュール
HX-ECTS : 通信プロトコル:EtherCAT専用プロトコル
通信周期:400 μs 以上※
実装可能台数:最大2 台 / CPUモジュール 1 台または最大8 台 / CPUモジュール 1 台
通信サイズ:入力 512 W/出力 512 W、入力 256 W/出力 256 W、
入力 64 W/出力 64W (選択)
※ 通信周期はEtherCAT マスタ仕様に依存します。
13
Page15
(注)各モジュールの性能仕様、電気的仕様などについては必ずマニュアルにてご確認ください。
【入出力モジュール用オプション】
■ 32 点 / 64 点コネクタタイプ入出力モジュール用中継端子台 / 接続ケーブル
HPX7DS-40V6 : 40P中継端子台 (注) 64 点コネクタタイプ入出力モジュールにご使用の場合には、
中継端子台と接続ケーブルが 2 セット必要になります。
[両端コネクタ付き接続ケーブル]
EH-CBM01W : 1 m
EH-CBM03W : 3 m
EH-CBM05W : 5 m
EH-CBM10W : 10 m
[片端コネクタ/片端バラ線接続ケーブル]
EH-CBM01 : 1 m
EH-CBM03 : 3 m
EH-CBM05 : 5 m
EH-CBM10 : 10 m
■ 8 点 / 16 点端子台タイプ入出力モジュール用ハーフサイズ端子台カバー
EH-TMCV : 被覆径約 3 mm以下の太径入出力配線を使用した場合でもネジ端子部の保護・指などの接触防止が可能
【その他】
■電源モジュール(各ベースに1 台必要) ■入出力コントローラ
EH-PSA : 入力100 ~ 240 VAC、出力5 VDC 3.8 A、 24 VDC 0.4 A EH-IOCH2 : 増設 1 段につき 1 台必要
EH-PSD : 入力21.6 ~ 26.4 VDC、出力5 VDC 3.8 A ■増設ベース接続用ケーブル
EH-PSR : 入力100 ~ 240 VAC、出力5 VDC 5.6 A、電源二重化対応
EH-CB05A : 0.5 m
■ベースユニット(基本・増設・リモート子局共通) EH-CB10A : 1 m
EH-BS3A : 入出力・通信モジュール 3 枚実装可能 EH-CB15A : 1.5 m
EH-BS5A : 入出力・通信モジュール 5 枚実装可能 EH-CB20A : 2 m
EH-BS6A : 入出力・通信モジュール 6 枚実装可能 ■ダミーモジュール
EH-BS8A : 入出力・通信モジュール 8 枚実装可能
EH-DUM : 未使用スロット保護用
EH-BS8R : 入出力・通信モジュール 8 枚実装可能、二重化電源 2 台実装可
EH-BS11A : 入出力モジュール 11 枚実装可能(通信モジュールはスロット 0 ~ 7 のみ実装可能)
■カウンタモジュール用ケーブル
EH-CUC01 : EH-CU / EH-CUE用ケーブル(片端コネクタ / 片端バラ線)1 m
EH-CUC02 : EH-CU / EH-CUE用ケーブル(片端コネクタ / 片端バラ線)2 m
EH-CUC03 : EH-CU / EH-CUE用ケーブル(片端コネクタ / 片端バラ線)3 m
EH-CUC04 : EH-CU / EH-CUE用ケーブル(片端コネクタ / 片端バラ線)4 m
EH-CUC05 : EH-CU / EH-CUE用ケーブル(片端コネクタ / 片端バラ線)5 m
14
Page16
HXシリーズ専用機能モジュール・オプション品
(注)各モジュールの性能仕様、電気的仕様などについては必ずマニュアルにてご確認ください。
■EtherCATスレーブコントローラ
EH-IOCA : 最大入出力点数 1,408 点(アナログ 176 ch.)
■サブCPUモジュール
HXC-SCP :対応 CPUモジュール:HXシリーズ(ファームウェアバージョン 3.5.16.23以降)
Ethernet ポート数:2
USB ポート:USB メモリ接続用( Type A コネクタ)
PLC プログラムとのデータ共有:X1,024 W / Y1,024 W
仮想コントローラディスク容量:最大 1.9 GB
仮想コントローラメモリ容量:1,024 MB
【HXシリーズ専用オプション品】
■バッテリ※
HX-BAT : カレンダ時計データ保持用
※カレンダ時計データ保持のためにのみバッテリが必要です。
NTPサーバと時刻同期を図る場合、ならびにユーザプログラム・停電保持属性データメモリ保持にはバッテリを必要としません。
本書に掲載されている会社名や製品名は,一般に各社の商標または登録商標です。
なお、本文および図表中では、「 」、「®」は明記しておりません。
15
Page17
外形寸法
■ HX-CP1S08/CP1S08M/CP1H16/CP1H16M、HXC-CP1H16
※
(単位 : mm)
ベース型式 EH-BS11A EH-BS8A EH-BS6A EH-BS5A EH-BS3A EH-BS8R
I/Oモジュールスロット数 11 8 6 5 3 8
L1 447 357 297 267 207 417
L2 462.5 372.5 312.5 282.5 222.5 432.5
■ HX-CP1S08-0/CP1S08M-0/CP1H16-0/CP1H16M-0、HXC-CP1H16-0
※ HX-CP1S08、HX-CP1S08M、HX-CP1S08-0、
HX-CP1S08M-0には、ETH3ポートならびにシリアルポートは
※ 実装されていません。
(単位 : mm)
一般仕様(各モデル共通事項)
(注)適合規格の詳細につきましては当社にお問い合わせください。
項目 仕様
使用周囲温度 0 ~ 55 C (※0 ~ 45 C)
保存周囲温度 -10 ~ 75 C
使用周囲湿度 5 ~ 95 % RH(結露しないこと)
保存周囲湿度 5 ~ 95 % RH(結露しないこと)
耐振動 JIS B 3502、IEC 61131-2準拠
耐衝撃 JIS B 3502、IEC 61131-2準拠
汚損度(汚染度) 汚損度2以下(JIS B 3502、IEC 61131-2準拠)
使用雰囲気 腐食性ガスがないこと
使用高度 / 気圧 標高2,000 m以下(輸送時の気圧は70 kPa以上)
構造 開放形装置
保護等級 IP2X
冷却 自然空冷
※ HX-CP1S08, HX-CP1H16, HX-CP1S08M, HX-CP1H16M, HXC-CP1H16, EH-YR16をUL認証品として使用する場合のみ。
一般仕様(個別事項)
モデル スタンダードモデル 高機能モデル HXスタンドアロンキット スタンダードモデル HXスタンドアロンキット 高機能モデル
(型式) (HX-CP1S08) (HX-CP1H16) (HX-CP1S08-0) (HX-CP1H16-0)
モーションモデル CNCモーションモデル HXスタンドアロンキット モーションモデル HXスタンドアロンキット CNCモーションモデル
(HX-CP1S08M) (HX-CP1H16M) (HX-CP1S08M-0) (HX-CP1H16M-0)
ハイブリッドモデル HXスタンドアロンキット ハイブリッドモデル
項目 (HXC-CP1H16) (HXC-CP1H16-0)
外形寸法 45 mm(W) × 100 mm(D) × 115 mm(H) 48 mm(W) × 103 mm(D) × 137 mm(H)
質量 190 g 240 g 260 g 300 g
消費電流 5 VDC 1,000 mA 5 VDC 1,200 mA 24 VDC 400 mA
16
Page18
製品一覧
※ご採用にあたりましては、使用可能ユニット、制約事項などを製品のマニュアルにて必ずご確認ください。
基本 増設 スレーブ
品 名 型式 仕 様 備考
※1 ※2 ※3
HX-CP1S08 スタンダードモデル、プログラム容量 8 MB ○ ー ー
HX-CP1H16 高機能モデル、プログラム容量 16 MB ○ ー ー
HX-CP1S08M モーションモデル、プログラム容量 8 MB ○ ー ー
HX-CP1H16M CNCモーションモデル、プログラム容量 16MB ○ ー ー
HXC-CP1H16 ハイブリッドモデル、プログラム容量 16 MB、C言語プログラム 32 MB ○ ー ー
CPUモジュール
HX-CP1S08-0 HXスタンドアロンキット スタンダードモデル ー ー ー
HX-CP1H16-0 HXスタンドアロンキット 高機能モデル ー ー ー
HX-CP1S08M-0 HXスタンドアロンキット モーションモデル ー ー ー
HX-CP1H16M-0 HXスタンドアロンキット CNCモーションモデル ー ー ー
HXC-CP1H16-0 HXスタンドアロンキット ハイブリッドモデル ー ー ー
Data STRAW HXC-CP1H16-DS HXスタンドアロンキット ハイブリッドモデル + ライセンスキー(専用SDカード) ー ー ー
サブCPUモジュール HXC-SCP 仮想コントローラディスク容量 1.9 GB、C / C++ / Python言語 ○ ー ー
EH-PSA 入力100 ~ 240 VAC、出力5 VDC 3.8 A、 24 VDC 0.4 A ○ ○ ○
電源モジュール EH-PSD 入力21.6 ~ 26.4 VDC、出力5 VDC 3.8 A ○ ○ ○
EH-PSR 入力100 ~ 240 VAC、出力5 VDC 5.6 A、電源二重化対応 ○ ○ ○
EH-BS3A 入出力・通信モジュール 3 枚実装可能 ○ ○ ○
EH-BS5A 入出力・通信モジュール 5 枚実装可能 ○ ○ ○
EH-BS6A 入出力・通信モジュール 6 枚実装可能 ○ ○ ○
ベースユニット EH-BS8A 入出力・通信モジュール 8 枚実装可能 ○ ○ ○
EH-BS8R 入出力・通信モジュール 8 枚実装可能、二重化電源 2 台実装可 ○ ○ ○
EH-BS11A 入出力モジュール 11 枚実装可能
(通信モジュールはスロット0 ~ 7のみ実装可能) ○ ○ ○
入出力コントローラ EH-IOCH2 入出力コントロールモジュール(増設1 段につき1 台必要) ー ○ ー ※4
モジュールの種類によっては実装制限があります。詳しくは各製品のマニュアルをご覧ください。
※1: ○は基本ベースに実装可能を意味します。
※2: ○は増設ベースに実装可能を意味します。
※3: ○はEtherCAT、DeviceNet、PROFIBUS-DPスレーブベースに実装可能を意味します。
※4: 各増設ベースの電源モジュール右隣(基本ベースのCPUモジュール実装位置)に実装します。
(実装位置固定)
◎ご注意◎
本システムはベース 1台あたり最大11 台のモジュールを実装可能ですが、実装可能なモジュール構成は電源モジュールの最大出力電流に依存します。
電源モジュールの最大出力電流の許容範囲内でご使用ください。各モジュールの消費電流は必ず各製品のマニュアルにてご確認ください。
品 名 型式 仕 様 備考
バッテリ HX-BAT HX用リチウム電池 ※5
統合開発環境 HX-CDS 統合開発環境 HX-CODESYS(IEC61131-3準拠プログラミング言語) ※6
エンジニアリングツール HX-STD HXハイブリッドモデル用HX-Studio(HX-CODESYS同梱) ※6
※5: カレンダ時計データ保持のためにのみバッテリが必要です。
NTPサーバとのカレンダ時計同期を図る場合、ならびにユーザプログラム・停電保持属性
データメモリ保持にはバッテリを必要としません。
※6: PCとCPUモジュールの接続用ケーブル(A - mini BタイプUSBケーブルもしくはLANケーブル)は
お客さまにてご用意ください。ただし、HX-StudioはLAN接続専用です。
17
Page19
※ご採用にあたりましては、使用可能ユニット、制約事項などを製品のマニュアルにて必ずご確認ください。
基本 増設 スレーブ
品 名 型式 仕 様 備考
※1 ※2 ※3
EH-XD8 24 VDC入力 8 点、着脱端子台、応答時間5 ms ○ ○ ○
EH-XD16 24 VDC入力 16 点、着脱端子台、応答時間5 ms ○ ○ ○
EH-XDL16 24 VDC入力 16 点、着脱端子台、応答時間16 ms ○ ○ ○
EH-XDS16 24 VDC入力 16 点、着脱端子台、応答時間1 ms ○ ○ ○
EH-XDA16 48 VDC入力 16 点、着脱端子台、応答時間5 ms ○ ○ ○
EH-XA16 100 ~ 120 VAC入力 16 点、着脱端子台、
応答時間15 ms(OFF→ON)、25 ms(ON→OFF) ○ ○ ○
EH-XAH16 200 ~ 240 VAC入力 16 点、着脱端子台、
応答時間15 ms(OFF→ON)、25 ms(ON→OFF) ○ ○ ○
EH-XD32 24 VDC入力 32 点、40pinコネクタ、応答時間5ms ○ ○ ○
デジタル入力モジュール EH-XD32E 24 VDC入力 32 点、バネクランプ式端子台、応答時間1 ms ○ ○ ○
EH-XDL32E 24 VDC入力 32 点、バネクランプ式端子台、応答時間16 ms ○ ○ ○
EH-XDL32 24 VDC入力 32 点、40pinコネクタ、応答時間16 ms ○ ○ ○
EH-XDS32 24 VDC入力 32 点、40pinコネクタ、応答時間1 ms ○ ○ ○
EH-XDB32 12 VDC入力 32 点、40pinコネクタ、応答時間5 ms ○ ○ ○
EH-XDBL32 12 VDC入力 32 点、40pinコネクタ、応答時間16 ms ○ ○ ○
EH-XD64 24 VDC入力 64 点、40pinコネクタ × 2、応答時間1 ms ○ ○ ○
EH-XDL64 24 VDC入力 64 点、40pinコネクタ × 2、応答時間16 ms ○ ○ ○
EH-XDB64 12 VDC入力 64 点、40pinコネクタ × 2、応答時間1 ms ○ ○ ○
EH-XDBL64 12 VDC入力 64 点、40pinコネクタ × 2、応答時間16 ms ○ ○ ○
EH-YT8 12 / 24 VDC トランジスタ出力 8 点、着脱端子台、シンクタイプ ○ ○ ○
EH-YT16 12 / 24 VDC トランジスタ出力 16 点、着脱端子台、シンクタイプ ○ ○ ○
EH-YTP8 12 / 24 VDC トランジスタ出力 8 点、着脱端子台、ソースタイプ ○ ○ ○
EH-YTP16 12 / 24 VDC トランジスタ出力 16 点、着脱端子台、ソースタイプ ○ ○ ○
EH-YTP16S 12 / 24 VDC トランジスタ出力 16 点、着脱端子台、ソースタイプ
(短絡保護付き) ○ ○ ○
EH-YR12 100 ~ 240 VAC / 24 VDC リレー出力 12 点、着脱端子台 ○ ○ ○
EH-YR16 100 ~ 240 VAC / 24 VDC リレー出力 16 点、着脱端子台 ○ ○ ○
EH-YR16D 100 ~ 240 VAC / 24 VDC リレー出力 16 点(2コモン)、着脱端子台 ○ ○ ○
EH-YR8B 100 ~ 240 VAC / 24 VDC リレー出力 8 点(独立コモン)、着脱端子台 ○ ○ ○
デジタル出力モジュール EH-YS16 100 / 240 VAC トライアック出力 16 点、着脱端子台 ○ ○ ○
EH-YT32E 12 / 24 VDC トランジスタ出力 32 点、バネクランプ式端子台、シンクタイプ ○ ○ ○
EH-YTP32E 12 / 24 VDC トランジスタ出力 32 点、バネクランプ式端子台、ソースタイプ
(短絡保護付き) ○ ○ ○
EH-YT32 12 / 24 VDC トランジスタ出力 32 点、40pinコネクタ、シンクタイプ ○ ○ ○
EH-YTP32 12 / 24 VDC トランジスタ出力 32 点、40pinコネクタ、ソースタイプ
(短絡保護付き) ○ ○ ○
EH-YT64 12 / 24 VDC トランジスタ出力 64 点、40pinコネクタ × 2、シンクタイプ ○ ○ ○
EH-YTP64 12 / 24 VDC トランジスタ出力 64 点、40pinコネクタ × 2、ソースタイプ
(短絡保護付き) ○ ○ ○
EH-YTA16 24 / 48 VDC トランジスタ出力 16 点、着脱端子台、シンクタイプ ○ ○ ○
EH-YTPA16 24 / 48 VDC トランジスタ出力 16 点、着脱端子台、ソースタイプ ○ ○ ○
EH-MTT32 TTL入力16 点(4 ~ 27 VDC、シンク)、
TTL入出力混合モジュール TTL出力16 点(4 ~ 27 VDC、シンク) ○ ○ ○
EH-MTT32A TTL入力16 点(3 ~ 15 VDC、シンク)、
TTL出力16 点(4 ~ 15 VDC、シンク) ○ ○ ○
EH-XTT32 TTL入力32 点(3 ~ 15 VDC、シンク)、入力遅延時間 1 ms以下 ○ ○ ○
TTL入力/出力モジュール
EH-YTT32 TTL出力32 点(4 ~ 15 VDC、シンク)、出力遅延時間 1 ms以下 ○ ○ ○
EH-CU 2 ch.カウンタ入力、最大100 kHz ○ ○ ○
カウンタモジュール
EH-CUE 1 ch.カウンタ入力、最大100 kHz ○ ○ ○
モジュールの種類によって実装制限があります。詳しくは各製品のマニュアルをご覧ください。
※1: ○は基本ベースに実装可能を意味します。
※2: ○は増設ベースに実装可能を意味します。
※3: ○はEtherCAT、DeviceNet、PROFIBUS-DPスレーブベースに実装可能を意味します。
18
Page20
※ご採用にあたりましては、使用可能ユニット、制約事項などを製品のマニュアルにて必ずご確認ください。
基本 増設 スレーブ
品 名 型式 仕 様 備考
*1 *2 *3
EH-AX44 12 bit電圧 / 電流入力、4 ch. 0 ~ 10 VDC、4 ch. 4 ~ 20 mA ○ ○ ○
EH-AX8V 12 bit電圧入力、8 ch.、0 ~ 10 VDC ○ ○ ○
EH-AX8H 12 bit電圧入力、8 ch.、-10 ~ 10 VDC ○ ○ ○
EH-AX8I 12 bit電流入力、8 ch.、4 ~ 20 mA ○ ○ ○
EH-AX8IO 12 bit電流入力、8 ch.、0 ~ 22 mA ○ ○ ○
EH-AXH8M 14 bit電圧 / 電流入力、8 ch.、
0 ~ 10 VDC / -10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA ○ ○ ○
16 bit相当(分解能:最大64,000)電圧 / 電流入力、
EH-AXG5M チャンネル間絶縁、5 ch.、 ○ ○ ○
0 ~ 10 VDC / -10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA
15 bit相当(分解能:最大40,000)電圧 / 電流入力、8 ch.、
EH-AXU8M 0 ~ 10 VDC / 1 ~ 5 VDC / -10 ~ 10 VDC / ○ ○ ○
0 ~ 22 mA / 4 ~ 20 mA / 4 ~ 22 mA / -20 ~ 20 mA
EH-AY22 12 bit電圧 / 電流出力、2 ch. 0 ~ 10 VDC、2ch. 4 ~ 20 mA ○ ○ ○
EH-AY2H 12 bit電圧出力、2 ch.、-10 ~ 10 VDC ○ ○ ○
アナログ入力/
出力モジュール EH-AY4V 12 bit電圧出力、4 ch.、0 ~ 10 VDC ○ ○ ○
EH-AY4H 12 bit電圧出力、4 ch.、-10 ~ 10 VDC ○ ○ ○
EH-AY4I 12 bit電流出力、4 ch.、4 ~ 20 mA ○ ○ ○
EH-AYH8M 14 bit電圧 / 電流出力、8 ch.、
0 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA ○ ○ ○
16 bit相当(分解能:最大64,000)電圧 / 電流出力、
EH-AYG4M チャンネル間絶縁、4 ch. 、 ○ ○ ○
0 ~ 10 VDC / -10 ~ 10 VDC / 0 ~ 22 mA / 4 ~ 22 mA
15 bit相当(分解能:最大40,000)電圧 / 電流出力、4 ch.、
EH-AYU4M 0 ~ 10 VDC / 1 ~ 5 VDC /-10 ~ 10 VDC / ○ ○ ○
0 ~ 22 mA / 4 ~ 20 mA / 4 ~ 22 mA / -20 ~ 20 mA
15 bit相当(分解能:最大40,000)電圧 / 電流出力、8 ch.、
EH-AYU8M 0 ~ 10 VDC / 1 ~ 5 VDC / -10 ~ 10 VDC / ○ ○ ○
0 ~ 22 mA / 4 ~ 20 mA / 4 ~ 22 mA / -20 ~ 20 mA
EH-TC8 15 bit熱電対(K, E, J, T, B, R, S, N)入力8 ch. ○ ○ ○
EH-PT4 15 bit測温抵抗体(Pt100 / 1000)入力4 ch. ○ ○ ○
EH-RTD8 15 bit測温抵抗体(Pt100 / 1000)入力6 / 8 ch. ○ ○ ○
EH-LNK 同軸CPUリンク、リンクエリア 1 Kワード ○ ー ー ※7
EH-OLNK 光CPUリンク、リンクエリア 1 Kワード、CSI-200/220・SGI-185/230 ○ ー ー ※7
EH-OLNKG 光CPUリンク、リンクエリア 1 Kワード、SGI-50/125 ○ ー ー ※7
EH-IOCA EtherCATスレーブコントローラ ー ー ○ ※4
HX-ECTS EtherCATスレーブモジュール ○ ー ー ※9
ネットワークモジュール
EH-FLN3 FL-net Ver.3.01 class1 インタフェースモジュール、10 M / 100 Mbps ○ ー ー ※8
EH-RMD2 DeviceNetマスタモジュール ○ ー ー ※7
EH-IOCD2 DeviceNetスレーブコントローラ ー ー ○ ※4
EH-RMP2 PROFIBUS-DPマスタモジュール ○ ー ー ※7
EH-IOCP2 PROFIBUS-DPスレーブコントローラ ー ー ○ ※4
シリアル通信モジュール EH-SIO 2ポート、RS-232C / RS-422 / RS-485選択 ○ ○ ○
モジュールの種類によって実装制限があります。詳しくは各製品のマニュアルをご覧ください。
※1: ○は基本ベースに実装可能を意味します。
※2: ○は増設ベースに実装可能を意味します。
※3: ○はEtherCAT、DeviceNet、PROFIBUS-DPスレーブベースに実装可能を意味します。
※4: 各増設ベースの電源モジュール右隣(基本ベースのCPUモジュール実装位置)に実装します。
(実装位置固定)
※7: 最大8台まで使用可。実装可能スロットは基本ベースの0 ~ 7スロットのみ。
※8: 最大4台まで使用可。実装可能スロットは基本ベースの0 ~ 7スロットのみ。
※9: 最大2台または最大8台まで使用可。(割付による)
実装可能スロットは基本ベースの0 ~ 7スロットのみ。
19